Beschreibung
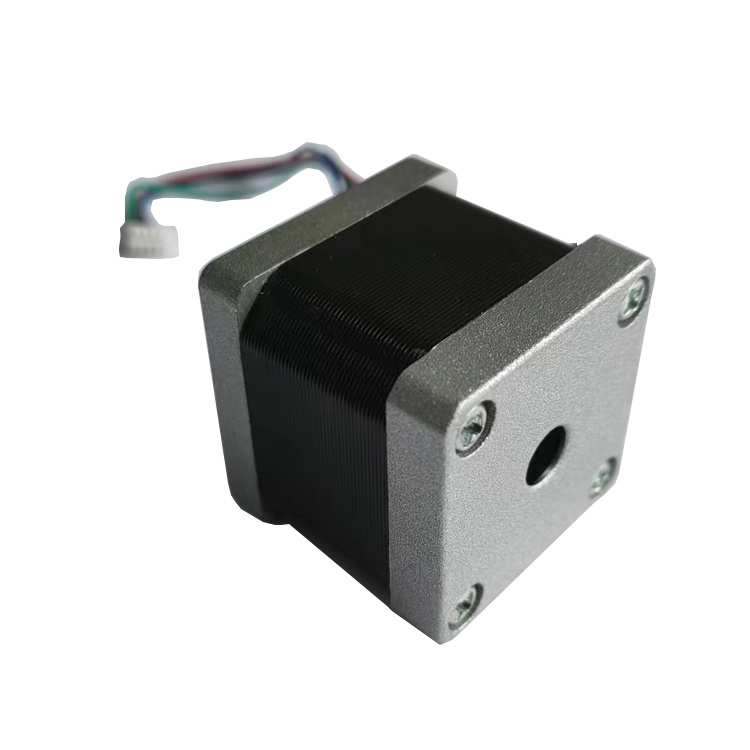
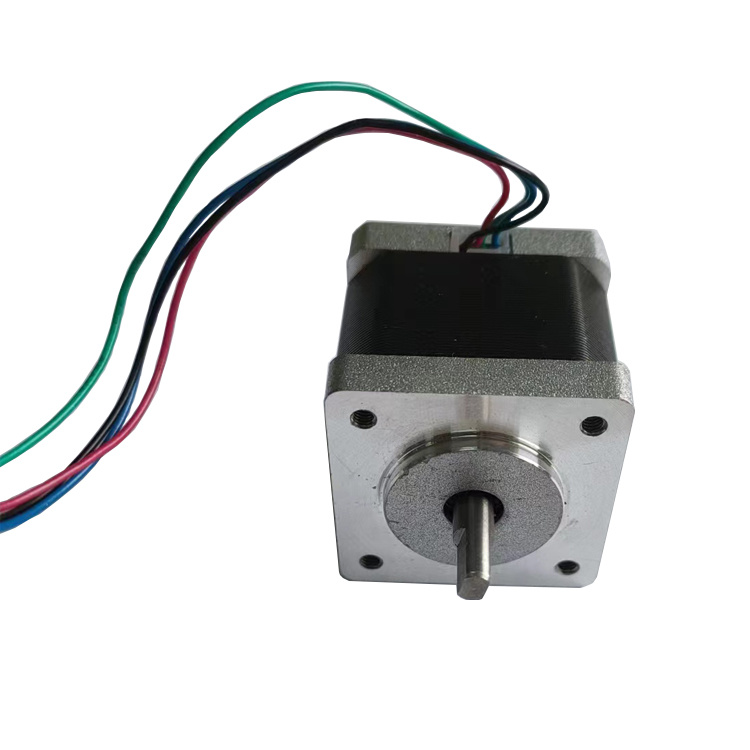
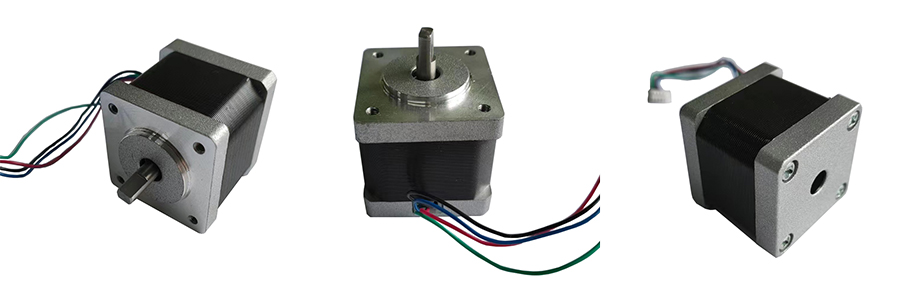
Dies ist ein Planetengetriebe‑Schrittmotor mit 35 mm (NEMA 14), einem quadratischen Hybrid‑Schrittmotor.
Die Länge dieses Motors beträgt in der Regel zwischen 27 und 42 mm; Sonderlängen können individuell angepasst werden. Je länger die Länge, desto höher das Drehmoment des Motors.
Hybrid‑Schrittmotoren weisen in der Regel eine quadratische Form auf, und ihre charakteristische äußere Gestalt ermöglicht eine einfache Identifizierung.
Darüber hinaus stehen zwei Optionen für den Schrittwinkel des Motors zur Verfügung: 0,9 Grad und 1,8 Grad.
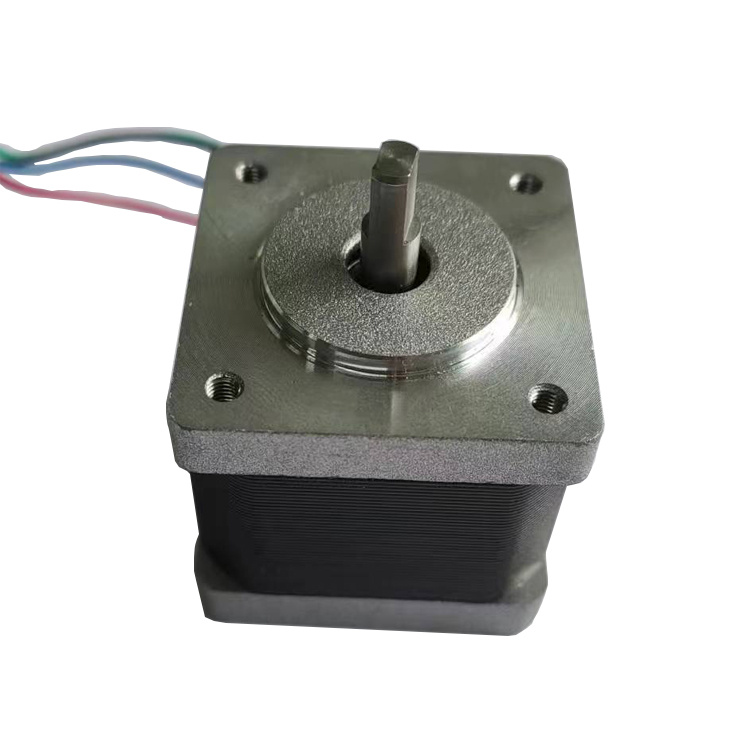
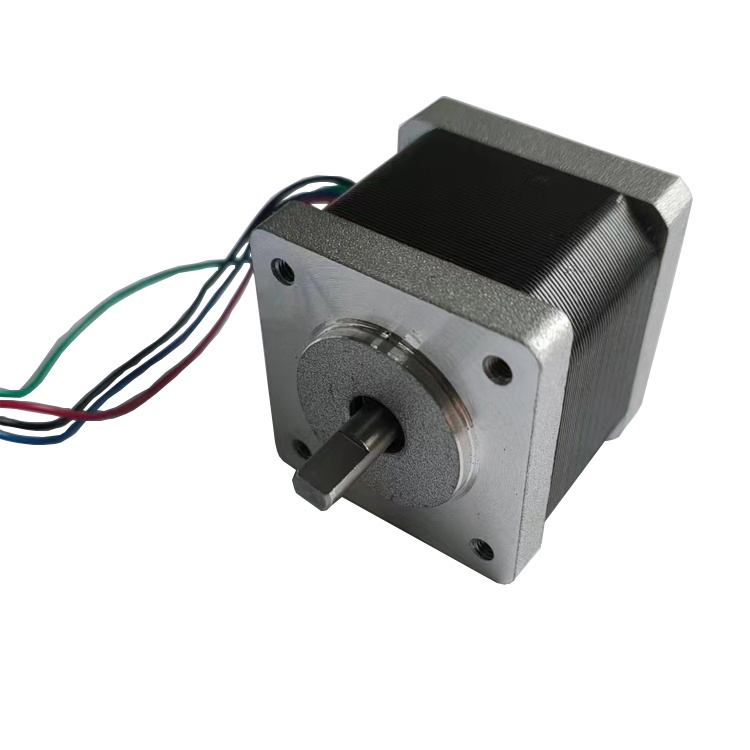
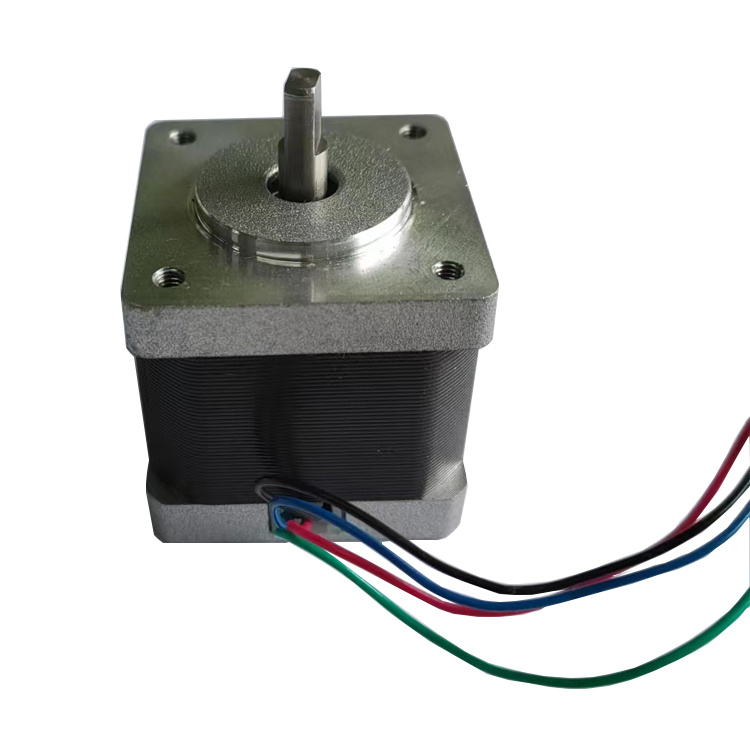
The type of output shaft, our standard shaft is a D-shaft, this can be customised to suit the user’s requirements.
Auch die Länge des Anschlusskabels sowie die Art des Steckers können mit Standardsteckern ausgestattet werden; diese Optionen lassen sich ebenfalls nach Wunsch anpassen.
Ein Hybrid‑Schrittmotor ist wahlweise mit einem Schrittwinkel von 1,8° (200 Schritte pro Umdrehung) oder 0,9° (400 Schritte pro Umdrehung) erhältlich. Der Schrittwinkel wird durch die Anzahl der Zähne auf den Rotorblättern bestimmt.
Der Motor kann zudem mit einem Getriebe ausgestattet werden, das unterschiedliche Übersetzungsstufen für verschiedene Drehzahlverhältnisse bietet; selbstverständlich variieren auch die Längen – je länger die Länge, desto geringer die Effizienz.
Parameters
| Step Angle
(°) |
Motor length
(mm) |
Holding torque
(g*cm) |
Current
/phase
(A/phase) |
Resistance
(Ω/phase) |
Inductance
(mH/phase) |
No. of
leads |
Rotational inertia
(g*cm2) |
Weight
(KG) |
| 0.9 |
27 |
1000 |
0.5 |
10 |
14 |
4 |
6 |
0.13 |
| 1.8 |
28 |
1000 |
0.5 |
20 |
14 |
4 |
11 |
0.13 |
| 0.9 |
34 |
1200 |
1 |
2 |
3 |
4 |
9 |
0.17 |
| 1.8 |
34 |
1400 |
1 |
2.7 |
4.3 |
4 |
13 |
0.17 |
| 0.9 |
40 |
1500 |
1 |
2 |
4 |
4 |
12 |
0.22 |
| 1.8 |
42 |
2000 |
1 |
3.8 |
3.5 |
4 |
23 |
0.22 |
Above parameters are standard products for reference, motor can be customized based on customer’s requirement.
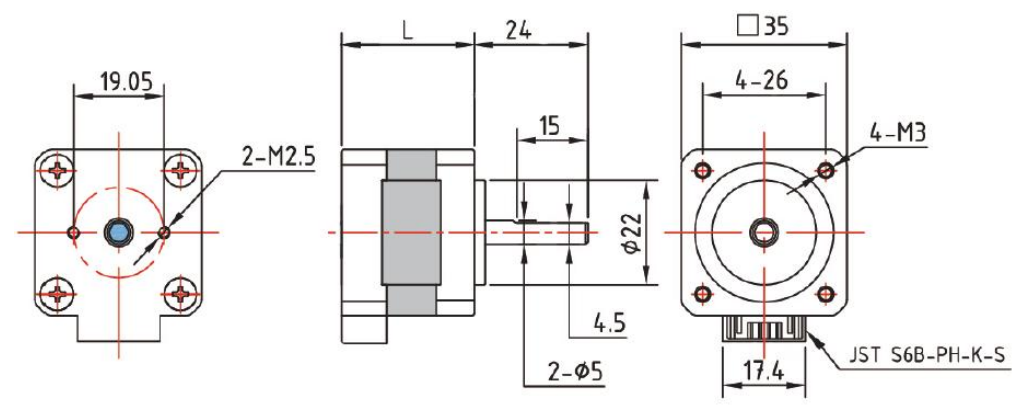
Design drawing
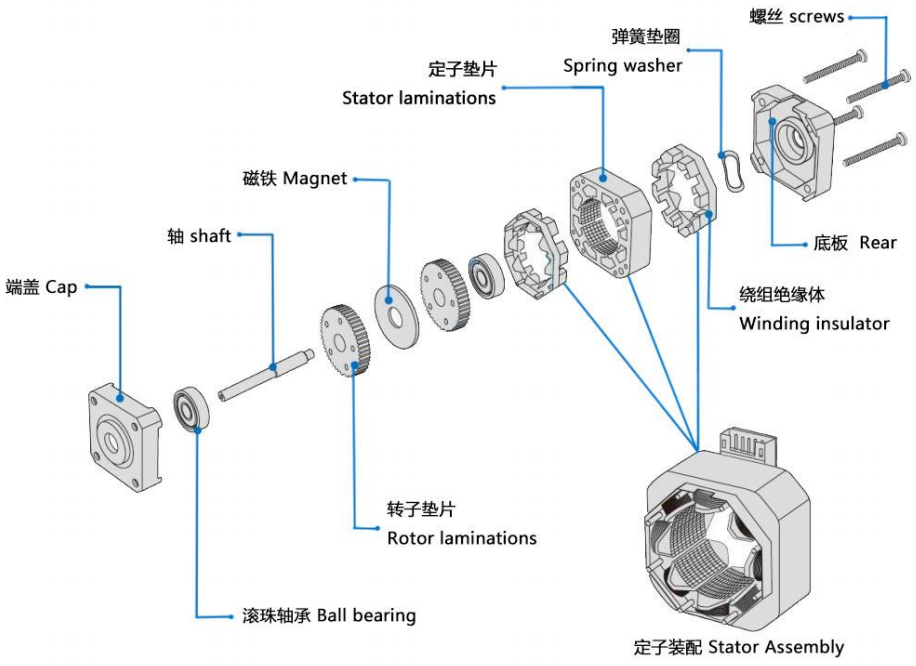
Basic structure of NEMA stepper motors:
Customisable
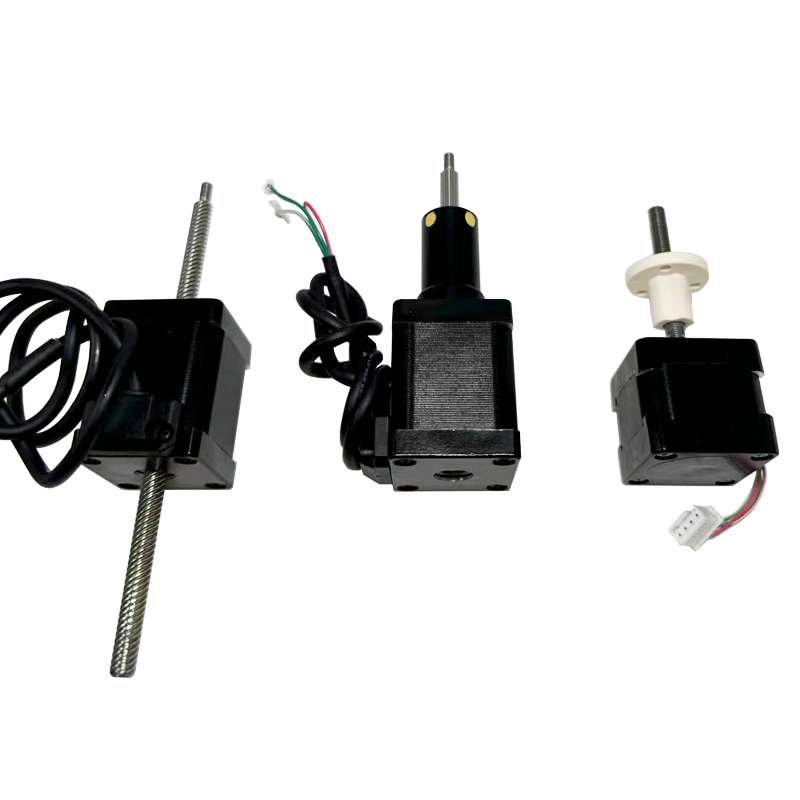
There are three types of this motor: externally driven, fixed, and through-shaft.
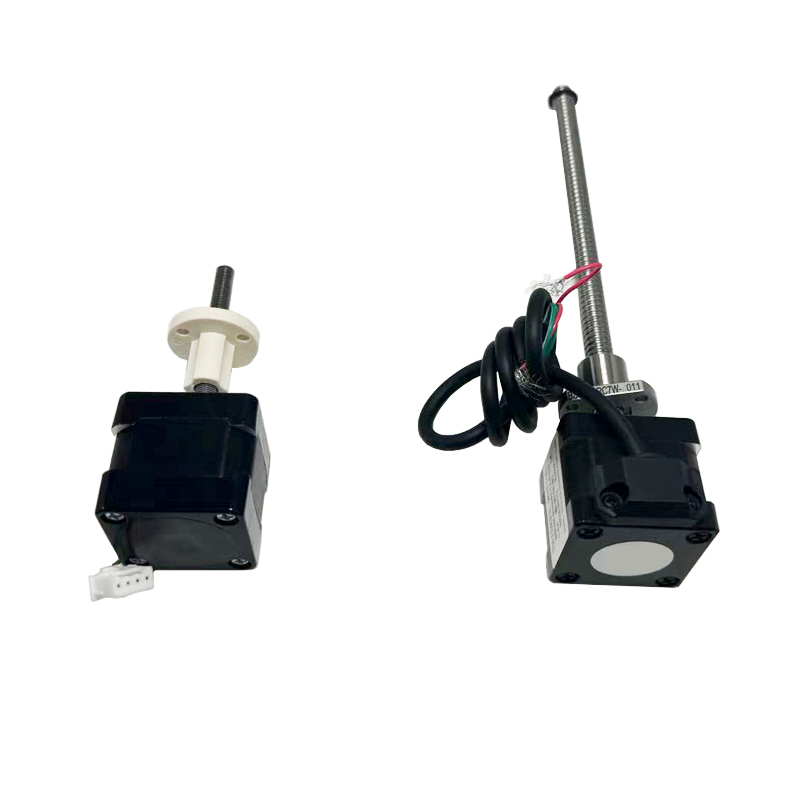
Shaft customisation: round shafts, screws and screw lengths, nuts can all be customised
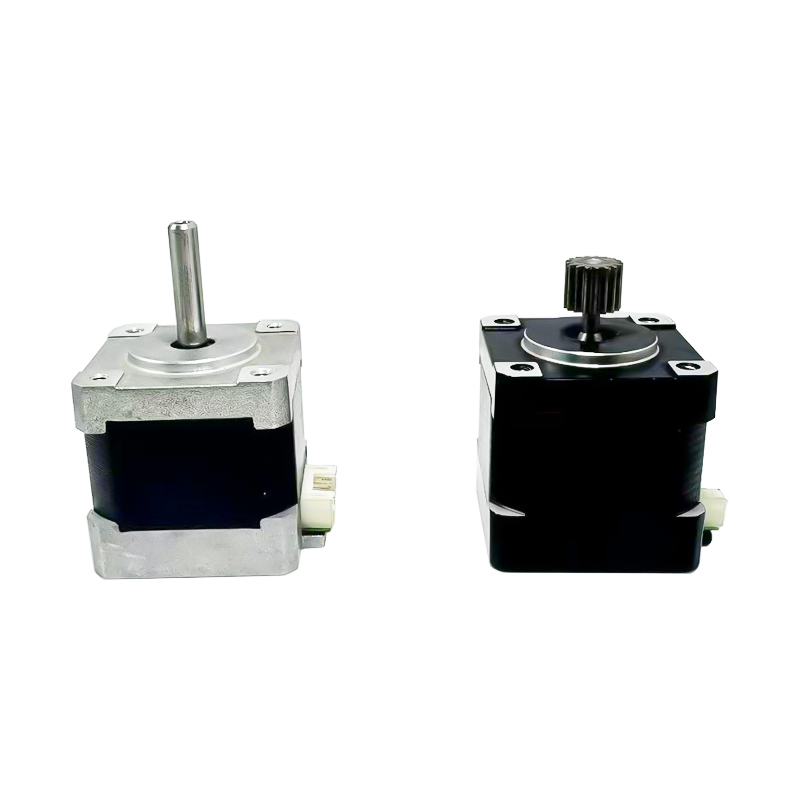
Gear customisation: customised gears on round shafts are available on request
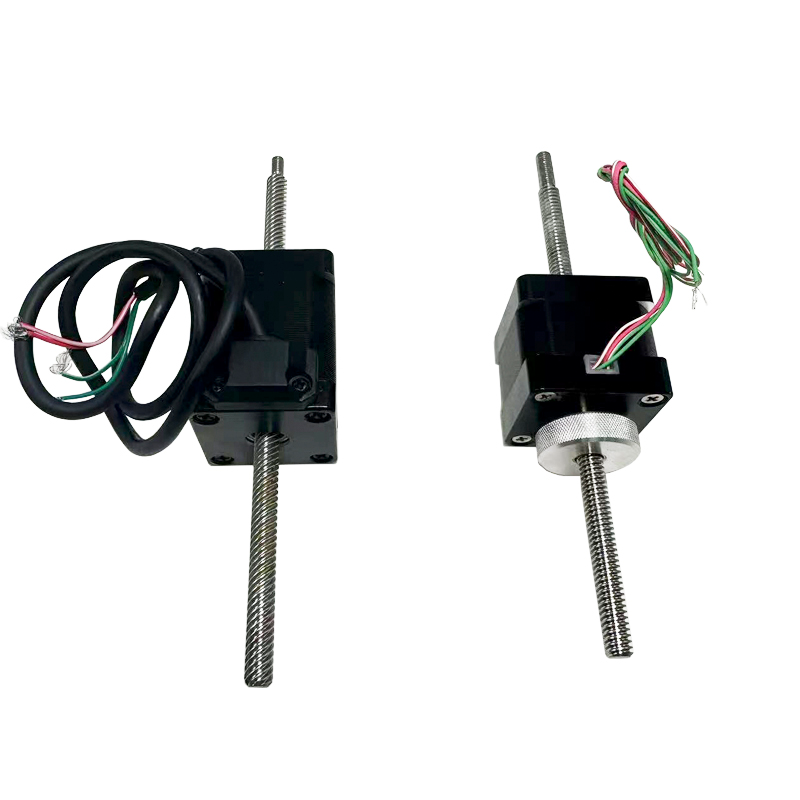
The through-axis can be manually adjusted by adding a hand nut.
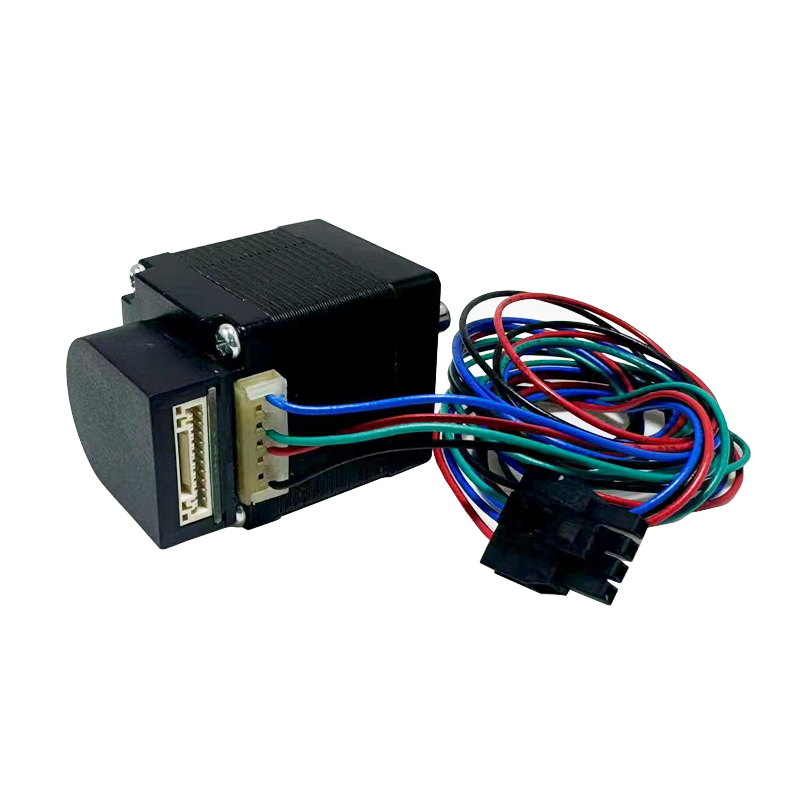
Encoder can be added to the end of the motor
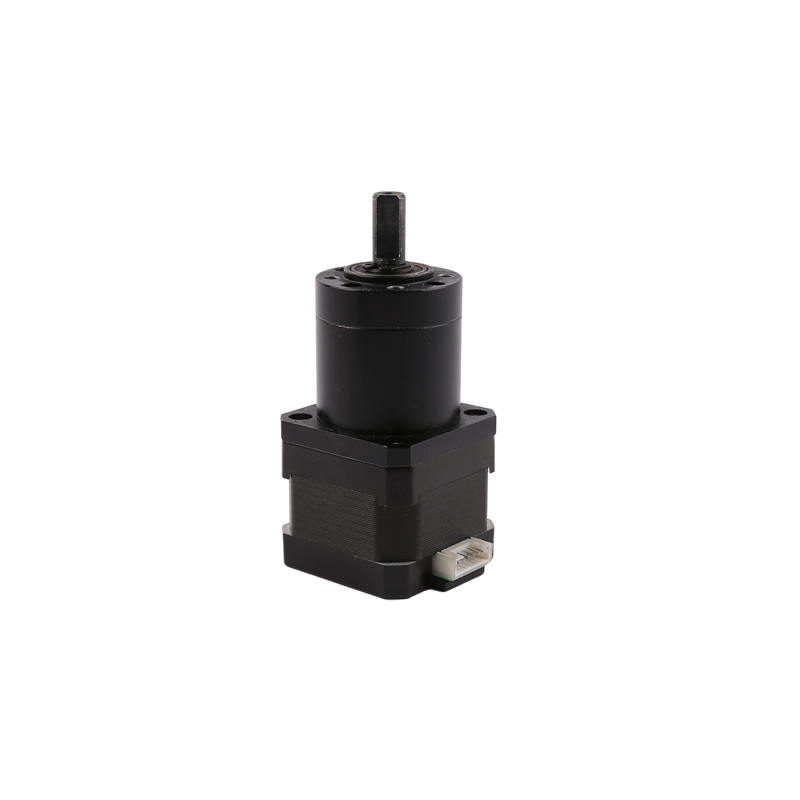
External drive can add gearbox
About lead screw:
Die auf linearen Hybrid-Schrittmotoren eingesetzte Gewindespindel ist im Allgemeinen eine trapezförmige Gewindespindel.
Zum Beispiel für die Gewindespindel Tr3,5*P0,3*1N.
Tr steht für trapezförmige Gewindespindel; P0,3 bedeutet, dass der Steigungswinkel der Spindel 0,3 mm beträgt; 1N weist darauf hin, dass es sich um eine einsträngige Gewindespindel handelt.
Die Steigung der Gewindespindel = Anfangszahl × Steigung.
Für diese spezifische Gewindespindel beträgt die Steigung also 0,3 mm.
Motor’s stepper angle of hybrid stepper motor is 1.8 degrees/step, which takes 200 steps to rotate one turn.
Step length is linear movement the motor makes, when it takes one single step.
Bei einer Gewindespindel mit 0,3 mm Steigung ergibt sich eine Schrittlänge von 0,3 mm/200 Schritte = 0,0015 mm/Schritt.
About Hybrid Stepper Motor Selection
Kunden sollten dem Grundsatz folgen: Zunächst werden Schrittmotoren ausgewählt, anschließend wird der Treiber entsprechend dem vorhandenen Schrittmotor ausgewählt.
Es ist am besten, keinen Vollschrittbetrieb zum Antrieb eines Hybrid-Schrittmotors zu verwenden, da bei diesem Betriebsmodus die Vibrationen stärker ausfallen.
Hybrid-Schrittmotoren eignen sich besonders für Anwendungen bei niedrigen Drehzahlen. Wir empfehlen, die Drehzahl nicht über 1000 U/min (6666 PPS bei 0,9°) hinausgehen zu lassen; idealerweise liegt sie zwischen 1000 und 3000 PPS (0,9°). Zudem kann ein Getriebe zur weiteren Drehzahlreduzierung angebracht werden.
Der Motor zeichnet sich durch hohe Arbeitseffizienz und geringe Geräuschentwicklung bei geeigneter Frequenz aus.
Aus historischen Gründen wird nur der Motor mit einer Nennspannung von 12 V tatsächlich mit 12 V betrieben. Andere in der Konstruktionszeichnung angegebenen Nennspannungen entsprechen nicht unbedingt der optimalen Ansteuerspannung für den jeweiligen Motor. Kunden sollten die passende Ansteuerspannung sowie einen geeigneten Treiber entsprechend ihren eigenen Anforderungen auswählen.
Wird der Motor bei hohen Drehzahlen oder unter schwerer Last betrieben, startet er in der Regel nicht direkt mit der Arbeitsdrehzahl.
Wir empfehlen, die Frequenz und Geschwindigkeit schrittweise zu erhöhen. Aus zwei Gründen: Erstens verliert der Motor keine Schritte, und zweitens können dadurch Geräusche reduziert und die Positioniergenauigkeit verbessert werden.
Der Motor sollte nicht im Vibrationsbereich (unter 600 PPS) betrieben werden. Sollte er dennoch bei niedriger Drehzahl eingesetzt werden müssen, kann das Vibrationsproblem durch Anpassung der Spannung, des Stroms oder durch zusätzliche Dämpfung gemindert werden.
Wenn der Motor unter 600 PPS (0,9 Grad) arbeitet, sollte er mit geringem Strom, hoher Induktivität und niedriger Spannung betrieben werden.
Für Lasten mit einem großen Trägheitsmoment sollte ein Motor größerer Baugröße gewählt werden.
Bei höherer Präzision kann das Problem durch den Einsatz eines Getriebes, einer Erhöhung der Motordrehzahl oder durch eine Unterteilungssteuerung gelöst werden.
Auch ein 5‑Phasen‑Motor (unipolarer Motor) könnte verwendet werden; da jedoch das Gesamtsystem relativ teuer ist, kommt er nur selten zum Einsatz.
Stepper motor size:
Derzeit führen wir Hybrid-Schrittmotoren mit den Größen 20 mm (NEMA8), 28 mm (NEMA11), 35 mm (NEMA14), 42 mm (NEMA17), 57 mm (NEMA23) sowie 86 mm (NEMA34). Wir empfehlen, zunächst die Motorgröße festzulegen und anschließend die übrigen Parameter zu bestätigen, wenn Sie einen Hybrid-Schrittmotor auswählen.
Application
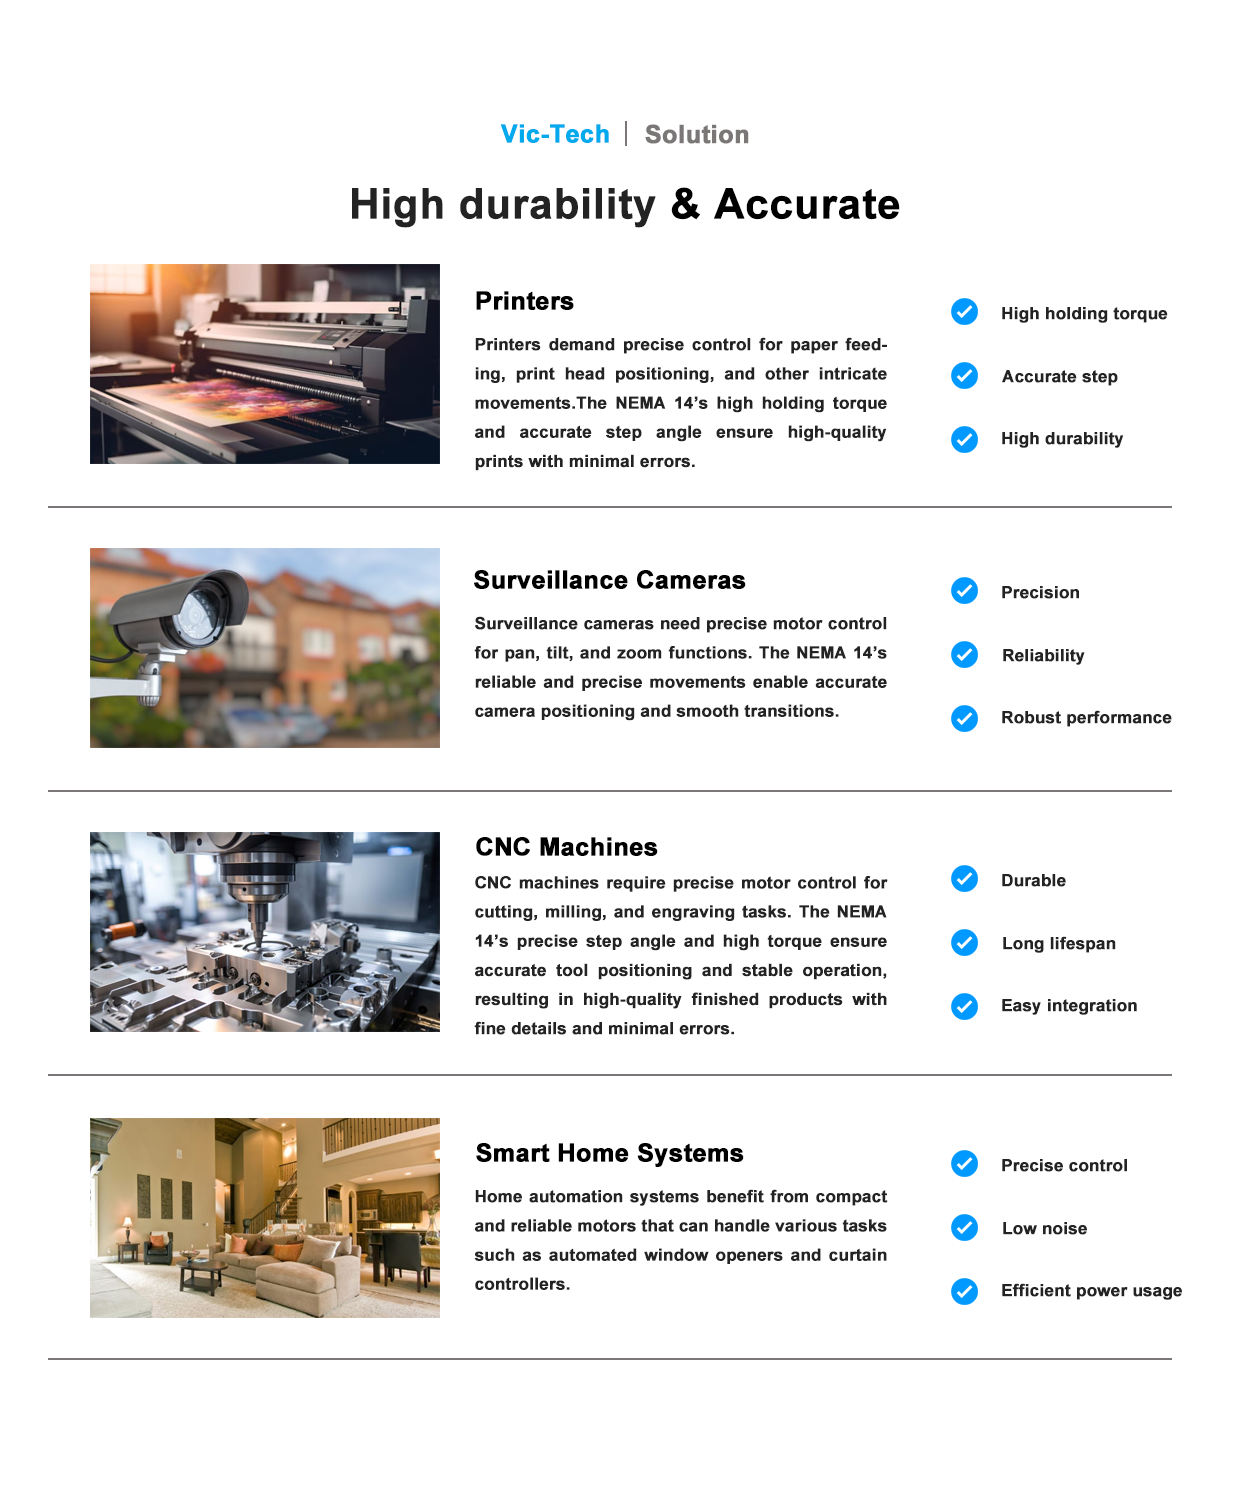
Due to high resolution of hybrid stepper motor’s (200 or 400 steps per revolution), they are widely used for applications requiring high precision, such as:3D printing、Industrial control(CNC, automatic milling machine, textile machinery)、Computer peripherals、Packing machine、And other automatic systems requiring high precision control.
Lead Time:
Verfügen wir über Muster auf Lager, können wir diese innerhalb von 3 Tagen versenden.
Sind keine Muster vorrätig, müssen wir sie herstellen; die Produktionszeit beträgt etwa 20 Kalendertage.
Bei der Massenproduktion hängt die Lieferzeit von der Bestellmenge ab.
Payment method and payment terms:
Für Muster akzeptieren wir in der Regel PayPal oder Alibaba.
Für die Massenproduktion akzeptieren wir Zahlungen per T/T.
Für Muster erheben wir die vollständige Zahlung vor der Produktion.
Bei der Massenproduktion können wir 50 % Vorauszahlung vor der Produktion akzeptieren und die restlichen 50 % vor dem Versand begleichen.
Nach mehr als sechs gemeinsamen Aufträgen können wir weitere Zahlungsbedingungen wie A/S (nach Sicht) vereinbaren.