| Model | VSM0613 |
| Brand | Vic-Tech |
| Motor type | 6 mm micro stepper motor |
| Driving Voltage | 3.3 v |
| Current / phase | 0.2A |
| Minimum order quantity | 1 unit |
| Certification | Rohs |
| OEM & ODM Service | Available |

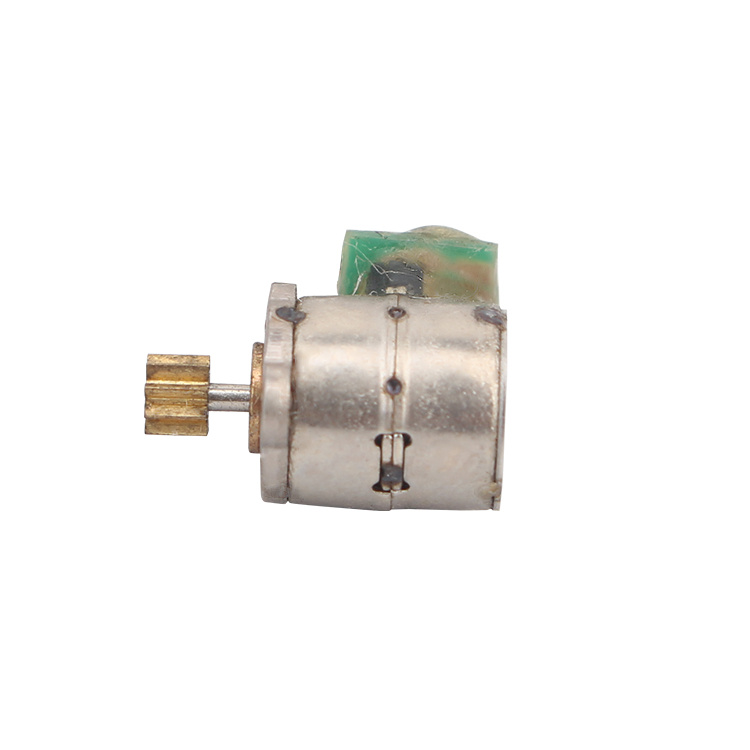
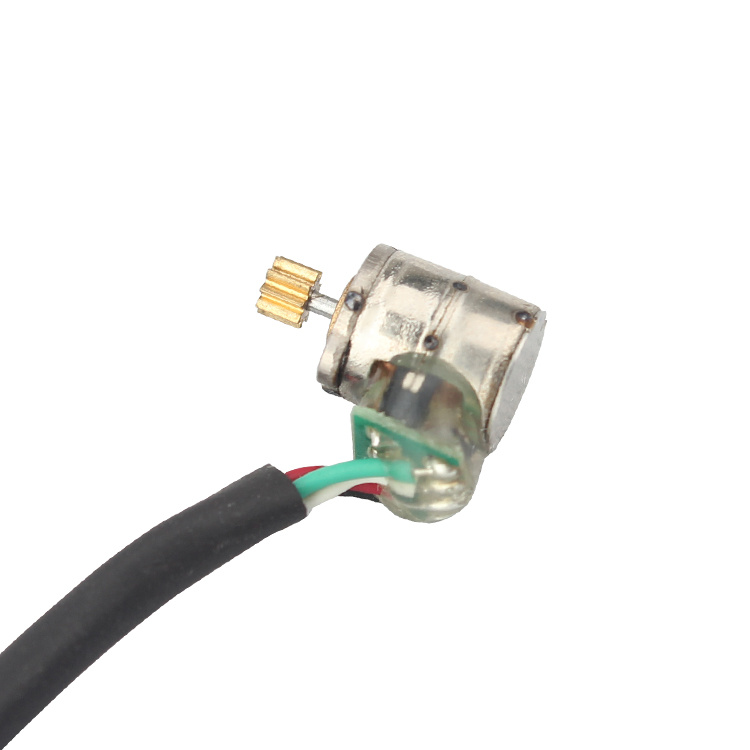
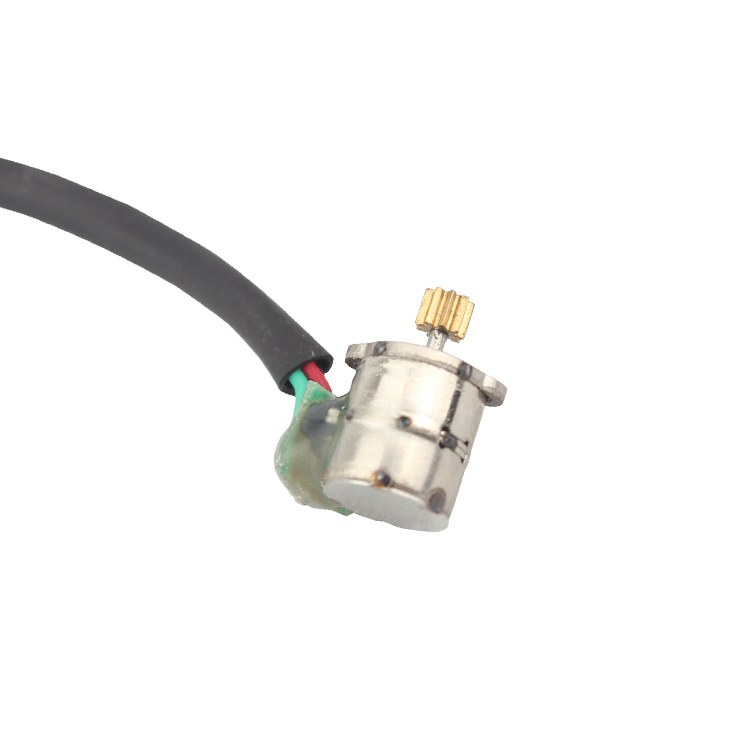
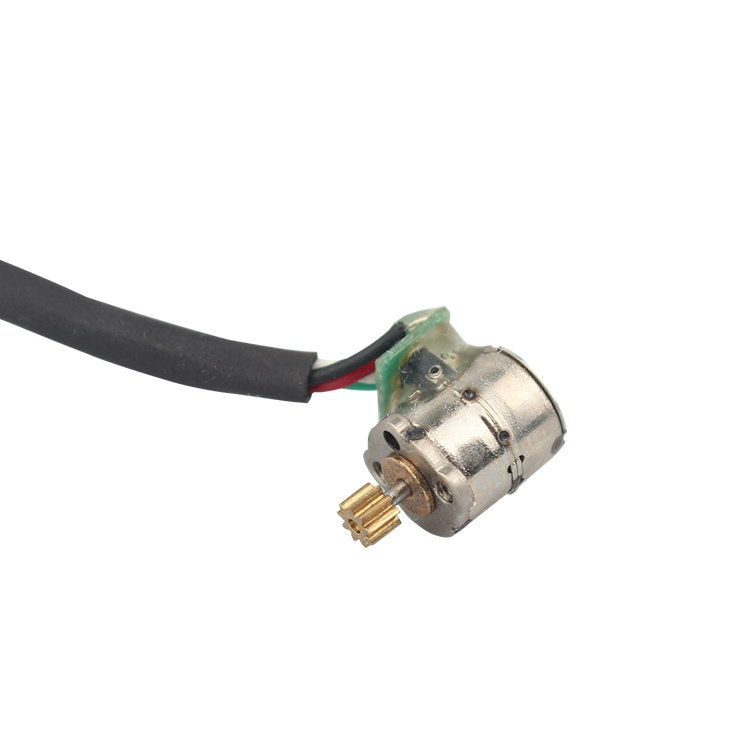
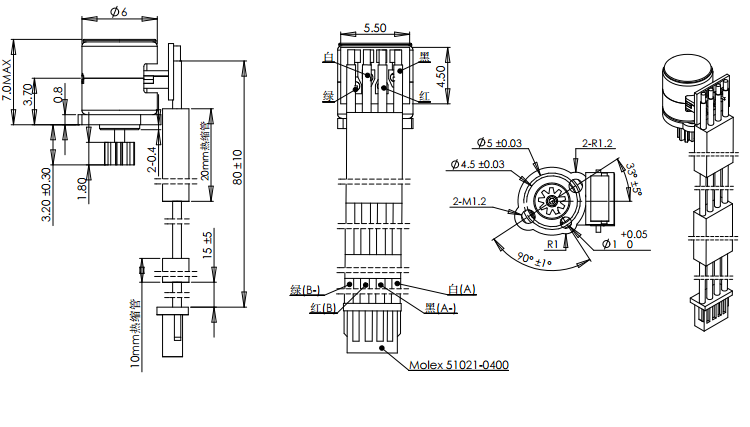
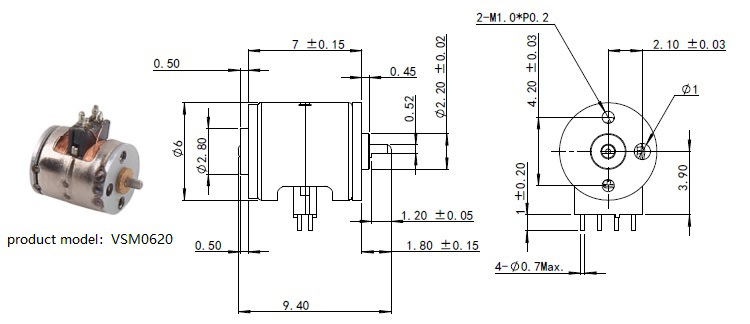
VSM0613 is a micro stepping motor. The motor diameter is 6 mm, the height is 7 mm, the diameter of the output shaft is 1 mm, and the height of the conventional output shaft is 3.1 mm. The length of the output shaft can be customized according to the customer’s installation needs. The motor output shaft is equipped with a conventional gear with a module of 0.2, a number of teeth of 9, and a gear thickness of 1.8 mm. The gear can also be customized according to the customer’s requirements
Grâce à sa petite taille, sa grande précision, sa facilité de commande et d’autres qualités remarquables, ce micro-moteur pas à pas est largement utilisé dans les appareils photo, les instruments optiques, les objectifs, les dispositifs médicaux de précision et bien d’autres domaines.
La partie d’entrée du câble de connexion peut être adaptée sous forme de broche nue, de circuit imprimé, de FPC ou d’autres configurations, selon les exigences du client.
Le positionnement est déterminé par le nombre d’étapes parcourues par le moteur.
| Product name | 6 mm micro stepper motor |
| Model | Vsm0613 |
| Max. Starting frequency | 1300 pps min. (at 3.3 v dc) |
| Max. Slewing frequency | 2500 pps min. (at 3.3 v dc) |
| Pull in torque | 0.8gf-cm min. (at 500 pps , 3.3v dc) |
| Pull out torque | 1.0gf-cm min. (at 500 pps , 3.3v dc) |
| Insulation class | Class e for coils |
| Insulation strength | 3.0ma (MAX.) |
| Insulation resistence | 1 mω (dc 100 v) |
| Operating temperature range | -10~+60 ℃ |
| Oem & odm service | Available |
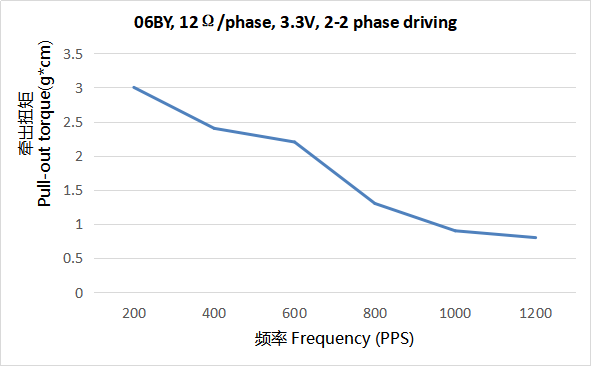
| VSM06, 12Ω 3.3V 2-2 Phase | ||||||
| Frequency (PPS) | 200 | 400 | 600 | 800 | 1000 | 1200 |
| Pull-out torque (g*cm) | 3 | 2.4 | 2.2 | 1.3 | 0.9 | 0.8 |
Motor’s diameter: We have 6mm, 8mm, 10mm, 15mm and 20 mm diameter motor
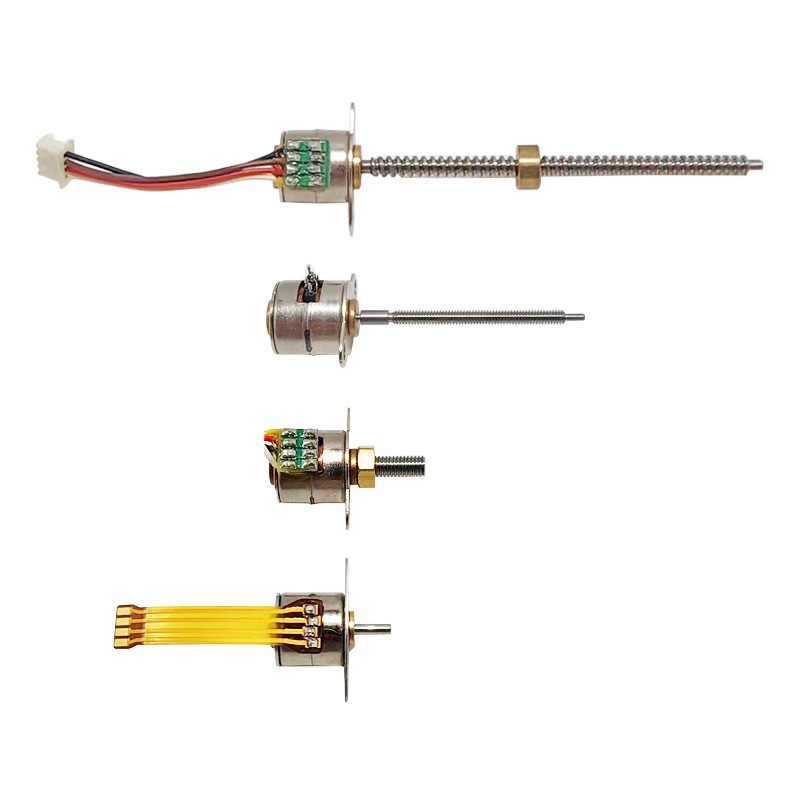
Connection method and direction:FPC,PCB
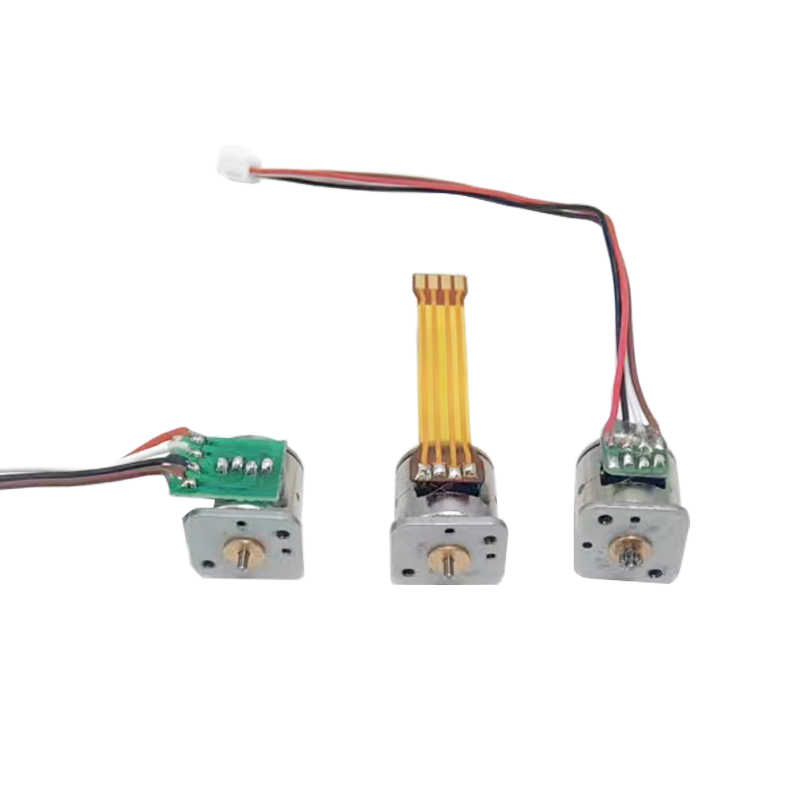
Cap:Round, square, binaural, other shapes can be customised
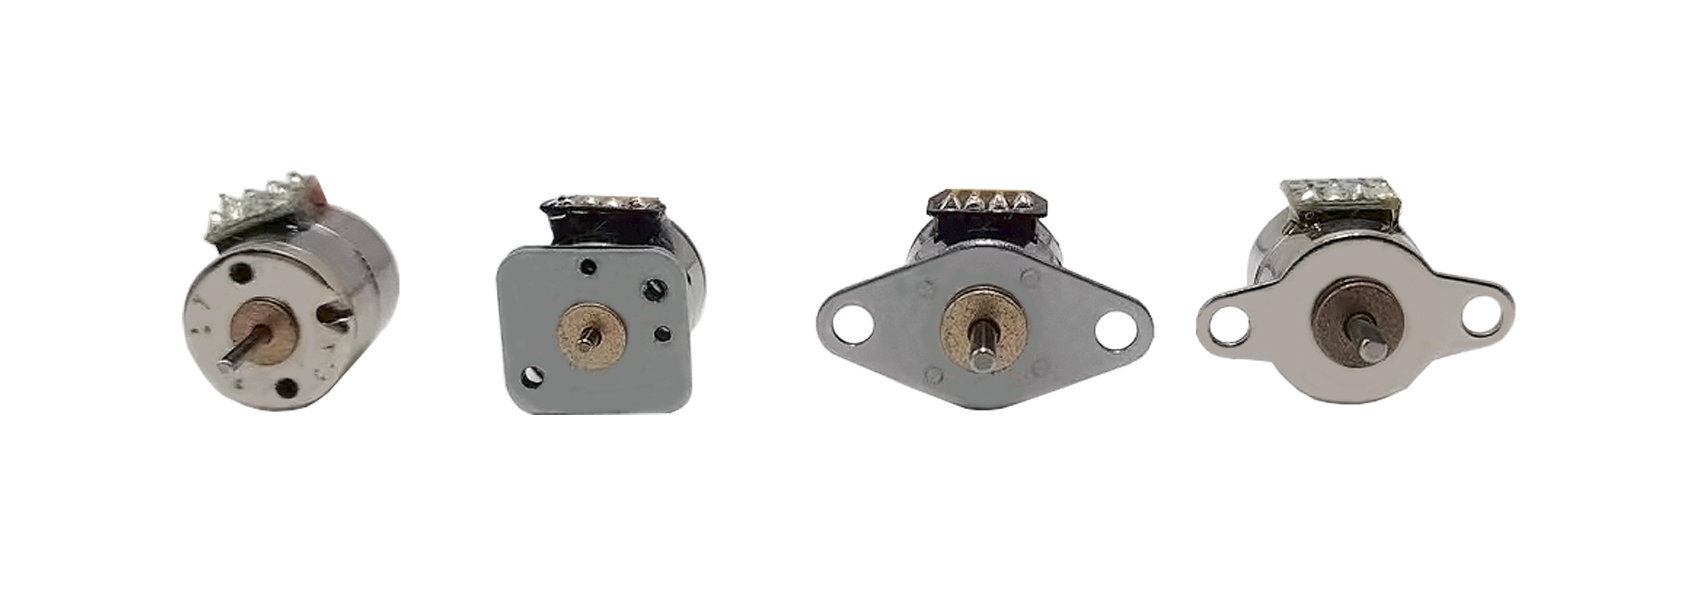
Outgoing shaft type:Round shaft, D-axis, screws
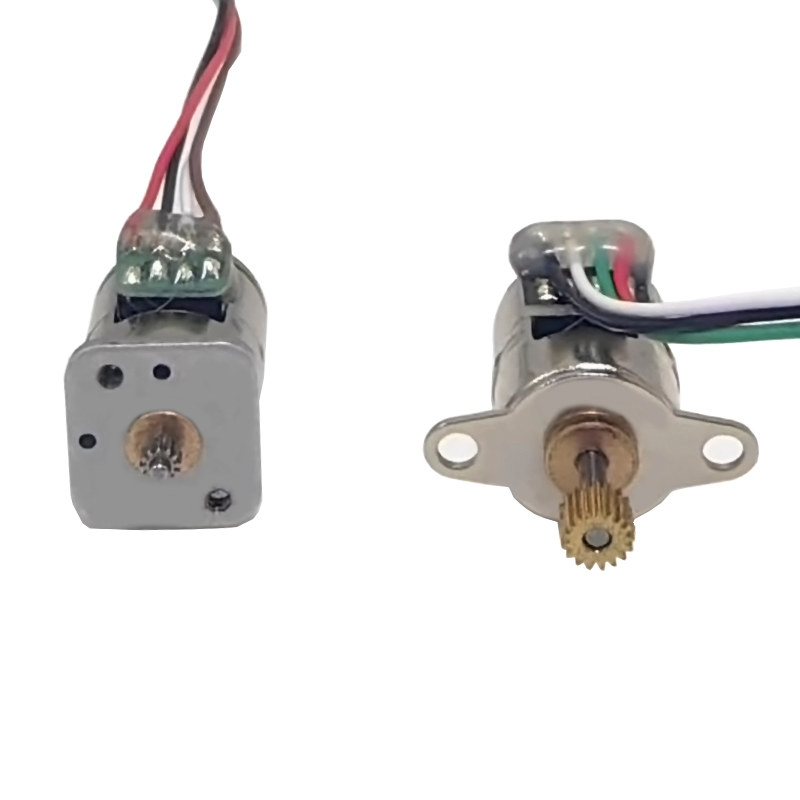
Shaft gear:Can be customised on request
Stepper motor gearboxes:Worm gearboxes, horizontal gearboxes, 12GB gearboxes, also customised stepper motor gearboxes on request
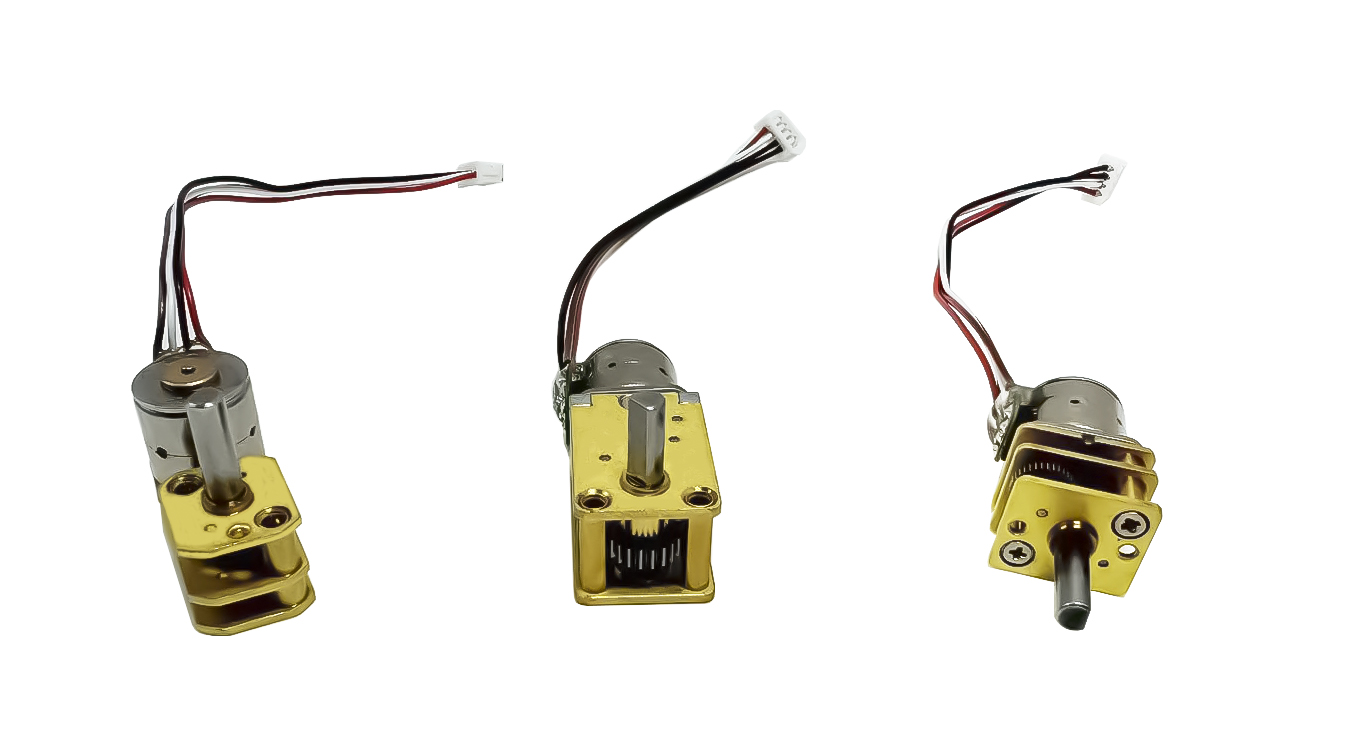
Reduction gearbox outlet shaft type: D-axis, screw
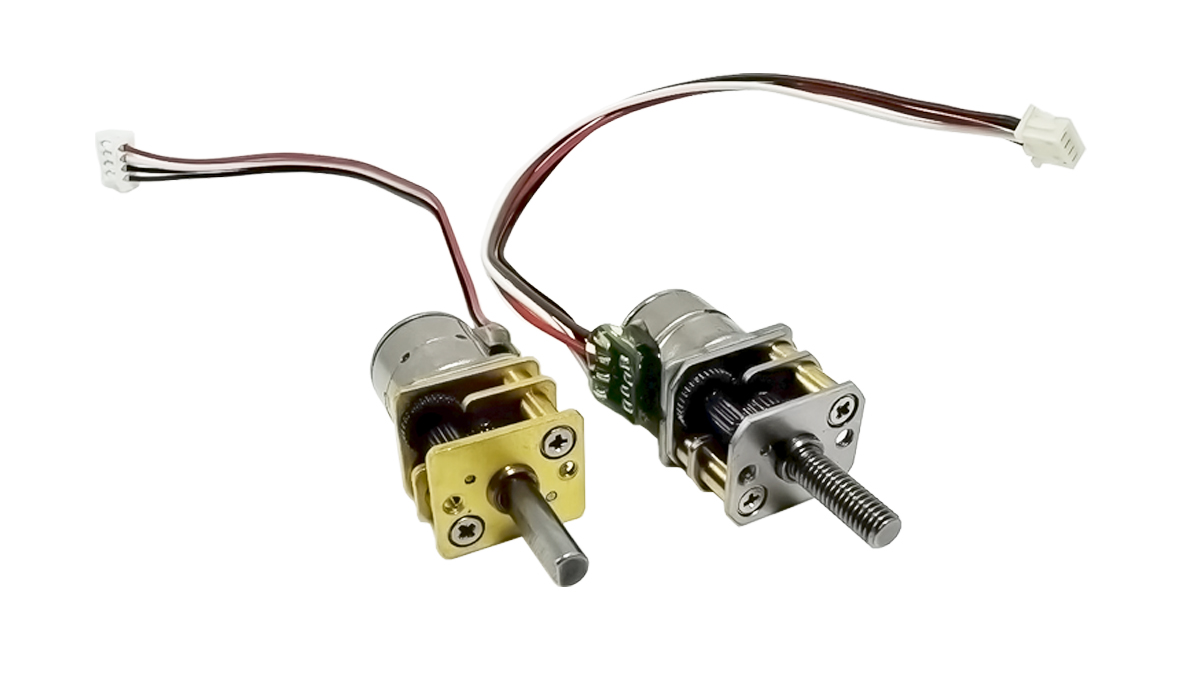
| Gear ratio | 2:1 | 5:1 | 10:1 | 15:1 | 20:1 | 30:1 | 36:1 | 50: | 63:1 | 67:1 | 89:1 | 100:1 |
| Precise ratio | 2.002 | 4.995 | 9.677 | 14.754 | 20.501 | 29.120 | 36.122 | 51.103 | 63.071 | 66.801 | 89.227 | 99.002 |
| Gear ratio | 23 | 20 | 13 | 18 | 15 | 12 | 20 | 20 | 14 | 17 | 14 | 13 |
| Gear levels | 2 | 2 | 2 | 3 | 3 | 3 | 4 | 4 | 4 | 4 | 4 | 4 |
| Efficiency | 80% | 80% | 80% | 72% | 72% | 72% | 65% | 65% | 65% | 65% | 65% | 65% |
| Input and output directions | + | + | + | – | – | – | + | + | + | + | + | + |
| Gear ratio | 120:1 | 150:1 | 172:1 | 210:1 | 250:1 | 275:1 | 298:1 | 380:1 | 420:1 | 500:1 | 600:1 | 1000:1 |
| Precise ratio | 118.922 | 150.948 | 171.883 | 210.591 | 250.111 | 274.403 | 297.924 | 387:689 | 421.296 | 506.155 | 599.394 | 986.406 |
| Gear ratio | 17 | 18 | 13 | 12(15) | 13 | 12 | 12 | 12 | 12 | 18 | 16 | 12 |
| Gear levels | 5 | 5 | 5 | 5 | 5 | 5 | 5 | 5 | 5 | 7 | 7 | 7 |
| Efficiency | 59% | 59% | 59% | 59% | 59% | 59% | 59% | 59% | 59% | 47% | 47% | 47% |
| Input and output directions | – | – | – | – | – | – | – | – | – | – | – | – |
Geared stepper motors or micro stepper motor + dust jacket
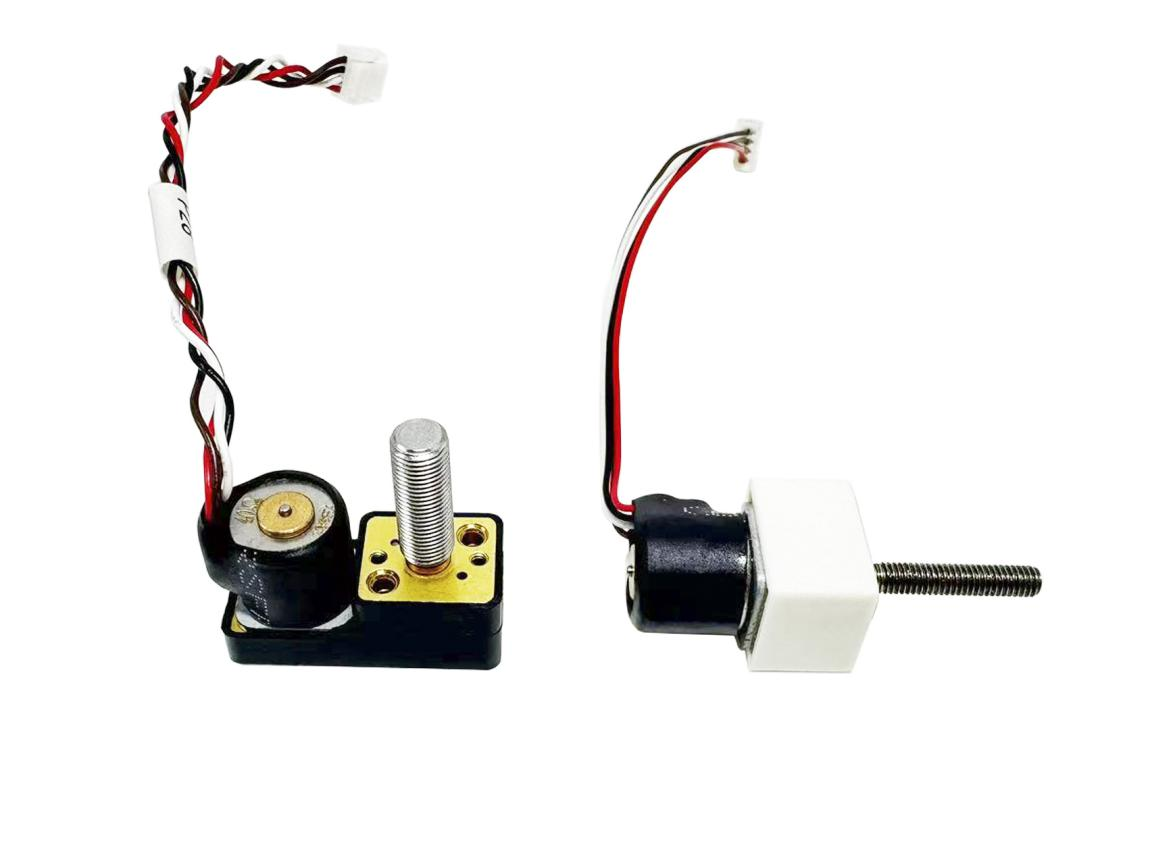
6mm micro stepper motor with gearbox and encoder
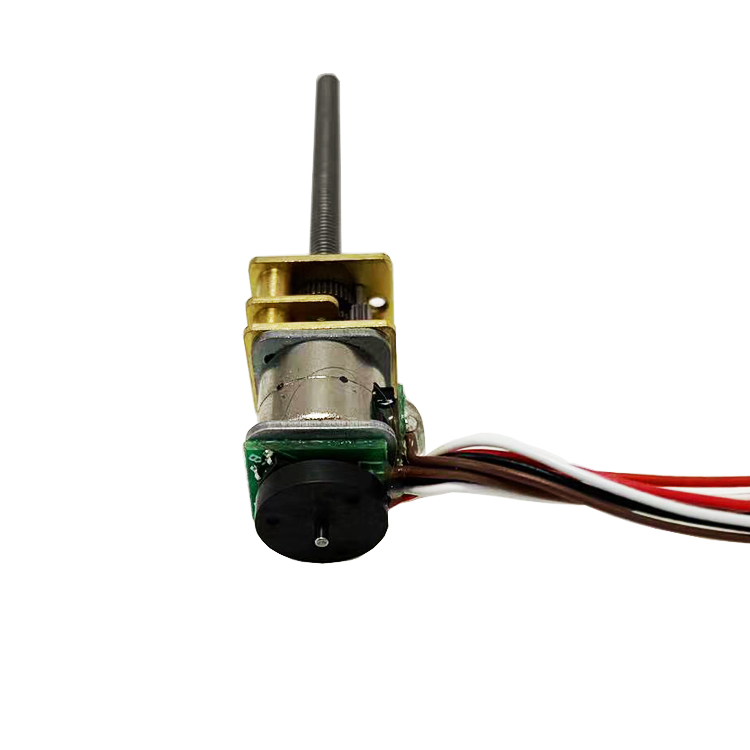
6mm micro stepper motor with resistor
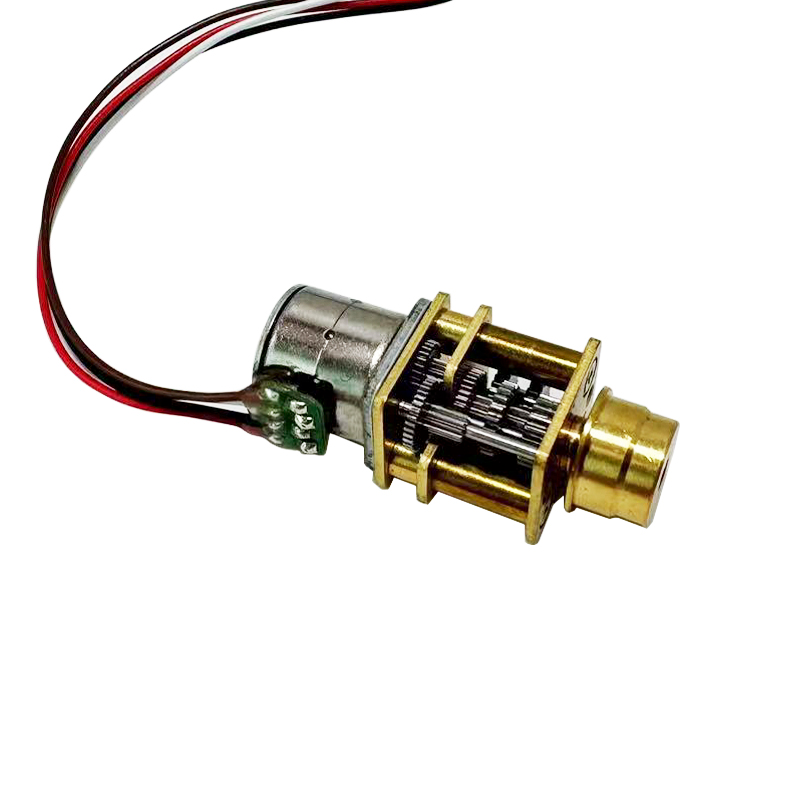
Nos micro-moteurs pas à pas ont généralement un angle de pas de 18 degrés (en mode pas complet).
Cela signifie qu’il faut 20 pas pour effectuer un tour complet.
L’angle de pas d’un moteur est lié à la conception interne du stator.
La vitesse d’un moteur pas à pas est déterminée par la fréquence de commande et n’est en aucun cas influencée par la charge (sauf si le moteur perd des pas).
Grâce à leur contrôle très précis de la vitesse, les moteurs pas à pas permettent, avec un pilote adapté, d’obtenir un positionnement et une régulation de vitesse extrêmement précis. C’est pourquoi ils constituent le choix privilégié pour de nombreuses applications de commande de mouvement nécessitant une grande précision.
Nous proposons des micro-moteurs pas à pas de diamètres variés, et le couple du moteur dépend de sa taille.
Voici la relation entre le diamètre du moteur et son couple (pour une fréquence de fonctionnement appropriée et sous tension nominale) :
Moteur de 6 mm : Environ 1 g*cm
Moteur de 8 mm : environ 3 g·cm
Moteur de 10 mm : Environ 5 g*cm
Moteur de 15 mm : Environ 15 g*cm
Moteur de 20 mm : Environ 40 g*cm
La vitesse d’un moteur est déterminée par la fréquence de commande et n’est en aucun cas affectée par la charge (sauf en cas de perte de pas).
Grâce à leur contrôle très précis de la vitesse, les moteurs pas à pas permettent, avec un pilote adapté, d’obtenir un positionnement et une régulation de vitesse extrêmement précis. C’est pourquoi ils constituent le choix privilégié pour de nombreuses applications de commande de mouvement nécessitant une grande précision.
1. High precision positioning
Les moteurs pas à pas se déplacent par pas précis et répétables, ce qui leur confère un avantage particulier dans les applications nécessitant une précision élevée.
Automatisation et robotique. La vitesse de rotation est fixée par la fréquence des impulsions.
2. High precision speed control
Ces mouvements incrémentaux précis permettent également un contrôle excellent de la vitesse de rotation, essentiel pour les processus d’automatisation et la robotique.
Le moteur ne tourne pas), mais il continue toutefois à fournir un couple de maintien.
3. Pause and holding function
Grâce au contrôle du système d’entraînement, le moteur dispose d’une fonction de verrouillage (un courant circule dans les enroulements, mais
Ce moteur pas à pas à aimant permanent mesure 20 mm de diamètre, développe un couple de 60 gf·cm et peut atteindre une vitesse maximale de 3000 tr/min.
4. Long service life & low electromagnetic interference
Le moteur pas à pas est dépourvu de balais et n’a donc pas besoin d’être commuté par des balais, contrairement aux moteurs à courant continu à balais. L’absence de frottement des balais prolonge la durée de vie, évite les étincelles électriques et réduit les interférences électromagnétiques.
Le 35BYJ46 est un moteur à aimants permanents de 35 mm de diamètre, équipé d’un réducteur.