Introduction: The Growing Role of Micro Geared Stepper Motors in Humanoid Robotics
Humanoid robots are becoming one of the most promising technologies in robotics, combining artificial intelligence, mechanical engineering, and advanced motion control systems. To achieve human-like movements, these robots require compact, precise, and reliable actuation solutions. Among various motion components, the micro geared stepper motor has become an important driving technology for humanoid robot applications.

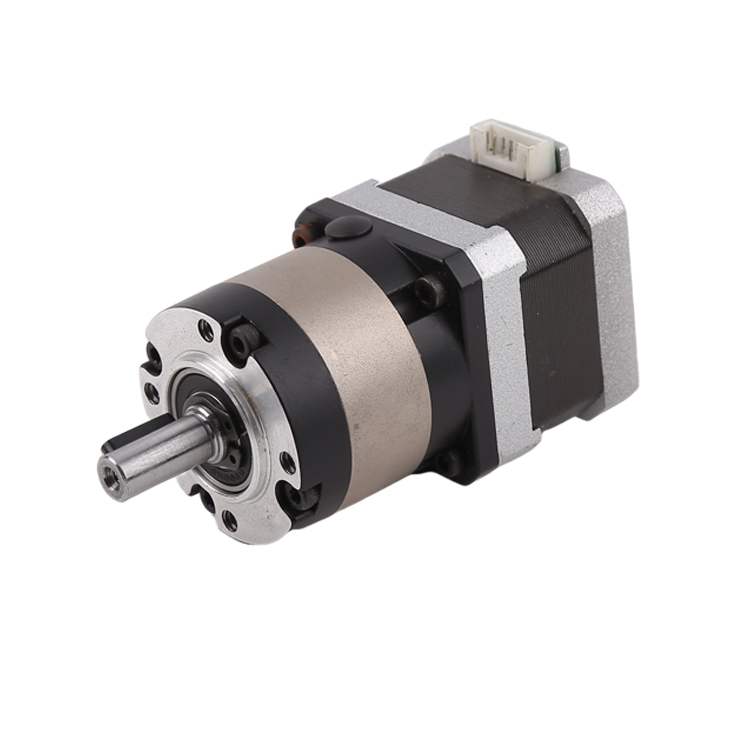
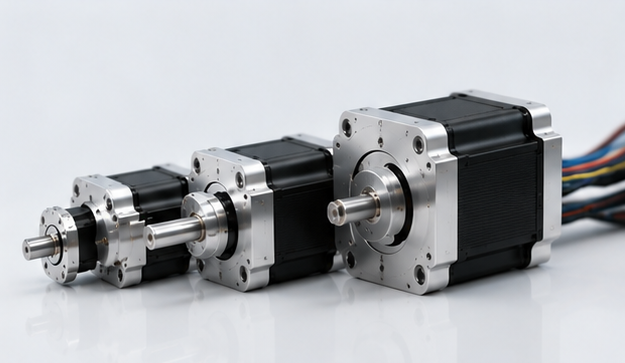
A micro geared stepper motor integrates a miniature stepper motor with a precision reduction gearbox, providing higher torque output, accurate positioning, and excellent motion control in a compact structure. These advantages make it suitable for applications where installation space is limited but high precision and stability are required.
Desde dedos y muñecas robóticas hasta articulaciones y mecanismos faciales, los motores paso a paso microreductores ayudan a los robots humanoides a lograr movimientos más suaves, flexibles y naturales. A medida que los robots humanoides siguen evolucionando hacia aplicaciones comerciales e industriales, la demanda de
soluciones de movimiento miniatura de alto rendimiento está aumentando rápidamente.
What Is a Micro Geared Stepper Motor?
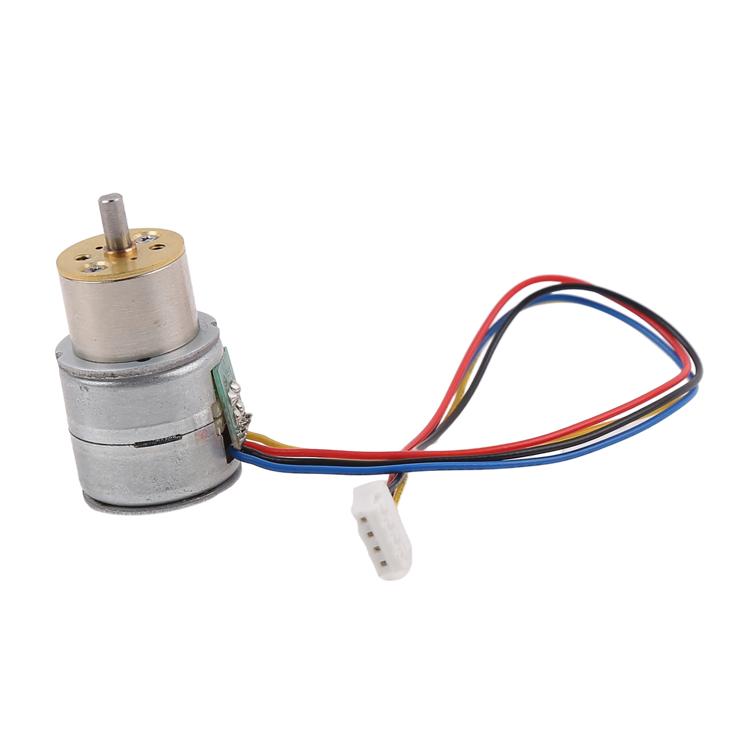
A micro geared stepper motor is a small-sized stepper motor combined with a gearbox that reduces speed while increasing output torque. Unlike traditional motors that directly deliver high-speed rotation, the geared structure allows precise control of movement with improved
Eficiencia mecánica.
Un motor paso a paso microreductor típico consta de tres componentes principales:
1. Miniature Stepper Motor
El motor paso a paso convierte los pulsos eléctricos en un movimiento angular preciso. Cada pulso de entrada corresponde a un ángulo de rotación específico, lo que permite un control de posición exacto sin necesidad de sistemas de retroalimentación complejos.
2. Precision Gear Reduction System
La caja de cambios aumenta el par motor al reducir la velocidad de salida. Los engranajes planetarios, los engranajes rectos y otros mecanismos de reducción de precisión se utilizan comúnmente según los requisitos de la aplicación.
3. Control Electronics
Los controladores del motor regulan las señales de corriente y de pulsos, permitiendo una aceleración suave, un posicionamiento preciso y un funcionamiento estable.
Esta combinación hace del motor paso a paso microreductor un actuador ideal para sistemas robóticos que requieren movimientos controlados y repetitivos.
Why Humanoid Robots Need Micro Geared Stepper Motors
Los robots humanoides están diseñados para imitar los movimientos humanos. A diferencia de los robots industriales, que realizan movimientos repetitivos fijos, los robots humanoides necesitan movimientos flexibles, estructuras compactas y un control preciso en numerosos grados de libertad.
Los robots humanoides modernos pueden contar con decenas de articulaciones accionadas, incluyendo hombros, codos, muñecas, dedos, rodillas y tobillos. Cada articulación requiere un actuador capaz de proporcionar movimientos precisos, al tiempo que mantiene un peso reducido y una alta eficiencia energética.
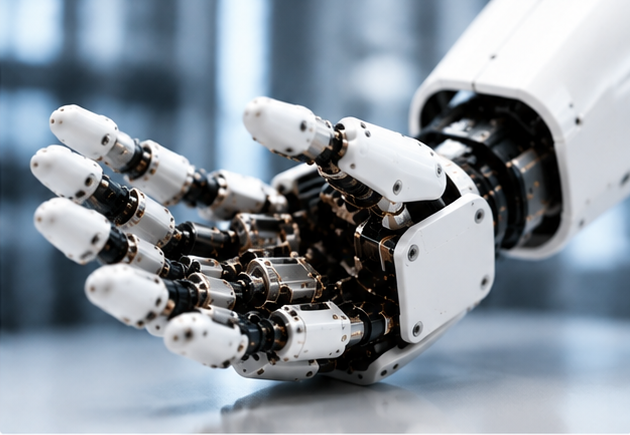
Las principales ventajas de los motores paso a paso microreductores en robots humanoides incluyen:
1. High Precision Motion Control
La precisión es uno de los requisitos más importantes en la robótica humanoide. Los robots necesitan un posicionamiento exacto para realizar tareas como agarrar objetos, interactuar con humanos y mantener el equilibrio.
Gracias a que los motores paso a paso funcionan mediante señales de pulso controladas, pueden lograr movimientos incrementales precisos. Cuando se combinan con una caja de reducción, el motor puede ofrecer una mayor resolución y un movimiento más suave.
Esto hace que los motores paso a paso microreductores sean especialmente adecuados para:
- Dedos robóticos
- Sistemas de rotación de la muñeca
- Pequeños mecanismos articulares
- Dispositivos de interacción hombre‑máquina
2. Compact Size for Space-Limited Robot Design
Los robots humanoides requieren estructuras mecánicas compactas, ya que sus dimensiones corporales son similares a las humanas. Los motores grandes aumentan el peso y reducen la eficiencia energética.
El tamaño reducido de un motor paso a paso microreductor permite a los ingenieros integrar los motores en espacios estrechos, como:
- Manos robóticas
- Articulaciones de los dedos
- Mecanismos del cuello
- Módulos de expresión facial
La miniaturización es especialmente importante en las manos robóticas dexterous, donde múltiples motores deben instalarse en un espacio limitado.
3. Higher Torque Output Through Gear Reduction
Uno de los desafíos de los motores en miniatura es su limitada capacidad de par. Una caja de reducción resuelve este problema al aumentar el par de salida mientras se mantiene el tamaño compacto del motor.
Para los robots humanoides, un mayor par es necesario para:
- Levantamiento de objetos
- Mantener las posiciones articulares
- Control de los movimientos del brazo
- Realizar operaciones de agarre precisas
Un motor paso a paso microreductor ofrece el equilibrio entre un diseño compacto y una potencia mecánica suficiente.
Applications of Micro Geared Stepper Motors in Humanoid Robots
1. Robotic Hands and Finger Actuation
Una de las aplicaciones más importantes de los motores paso a paso microreductores son las manos robóticas humanoides.
Las manos humanas realizan movimientos complejos que involucran múltiples articulaciones y músculos. Para replicar estas capacidades, los dedos robóticos requieren actuadores pequeños capaces de movimientos precisos.
Los motores paso a paso microreductores pueden utilizarse para:
- Flexión y extensión de los dedos
- Agarre de objetos
- Tareas de manipulación fina
- Operación de herramientas
Por ejemplo, un robot humanoide diseñado para asistencia doméstica podría necesitar recoger objetos frágiles, como tazas, componentes electrónicos o equipos médicos. Un control preciso del motor es esencial para evitar aplicar una fuerza excesiva.
2. Wrist and Arm Joint Systems
Los brazos de los robots humanoides requieren movimientos suaves y controlados para interactuar con el entorno.
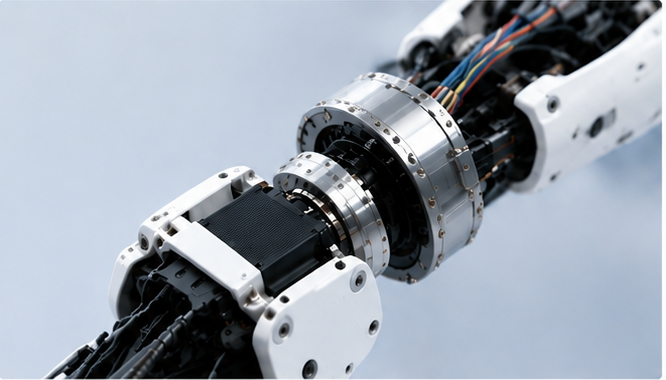
Los micromotores paso a paso con engranajes pueden proporcionar:
- Control preciso de la rotación
- Salida estable de par
- Instalación compacta
Son adecuados para la rotación de la muñeca, el ajuste del codo y mecanismos de brazos pequeños, donde los motores tradicionales podrían ser demasiado grandes o ineficientes.
3. Facial Expression and Head Movement Mechanisms
Se espera que los robots humanoides del futuro interactúen de manera natural con los humanos. Las expresiones faciales, el movimiento ocular y la posición de la cabeza desempeñan un papel crucial en la comunicación.
Los micromotores paso a paso con engranajes pueden accionar:
- Sistemas de movimiento ocular
- Mecanismos bucales
- Rotación del cuello
- Componentes de expresiones faciales
Sus dimensiones reducidas y su capacidad de posicionamiento preciso los hacen idóneos para crear expresiones robóticas realistas.
4. Educational and Research Humanoid Robots
Las instituciones de investigación y las universidades suelen requerir plataformas robóticas compactas y económicas.
Los motores paso a paso microreductores se utilizan ampliamente en:
- Robots humanoides prototipo
- Plataformas educativas de robótica
- Articulaciones robóticas experimentales
Su método de control sencillo y su rendimiento confiable en términos de posicionamiento los hacen adecuados para desarrollar nuevos algoritmos de movimiento robótico.
Micro Geared Stepper Motor vs Traditional Motors in Humanoid Robots
Al seleccionar actuadores para robots humanoides, los ingenieros comparan diferentes tecnologías de motores.
| Motor Type | Advantages | Limitations |
| Micro Geared Stepper Motor | Precise positioning, compact size, high torque output | Lower efficiency at high speeds |
| Brushless DC Motor | High efficiency, fast response | Requires complex control systems |
| Servo Motor | Closed-loop accuracy | Larger size and higher cost |
| Standard Stepper Motor | Simple control | Limited torque without gearing |
Para muchos mecanismos robóticos pequeños, el motor paso a paso con reductor micro ofrece una excelente combinación de precisión, tamaño y eficiencia en costos.
Key Factors When Choosing a Micro Geared Stepper Motor for Humanoid Robots
Seleccionar el motor adecuado requiere considerar varios parámetros técnicos.
Torque Requirement
El motor debe proporcionar suficiente par para la articulación robótica específica. Un par insuficiente puede provocar errores de posicionamiento o un movimiento inestable.
Gear Ratio
Una relación de reducción más alta aumenta el par pero disminuye la velocidad. Los ingenieros deben equilibrar velocidad y fuerza según los requisitos de la aplicación.
Backlash
Un juego de engranajes mínimo es esencial para los robots humanoides, ya que la holgura mecánica puede afectar la precisión del movimiento.
Noise Level
Los robots humanoides suelen operar cerca de las personas. Un funcionamiento silencioso del motor mejora la experiencia del usuario.
Size and Weight
Un motor ligero ayuda a reducir el consumo energético del robot y mejora su movilidad.
Future Development Trends of Micro Geared Stepper Motors in Humanoid Robotics
A medida que los robots humanoides pasan de los laboratorios de investigación a aplicaciones comerciales, la tecnología de actuadores seguirá mejorando.
Se espera que los futuros motores paso a paso con reductor micro cuenten con:
- Dimensiones mecánicas más pequeñas
- Mayor densidad de par
- Mayor eficiencia energética
- Codificadores integrados
- Control de movimiento más inteligente
- Funcionamiento con menor ruido
La combinación de inteligencia artificial y sistemas avanzados de accionamiento en miniatura permitirá que los robots humanoides realicen tareas cada vez más complejas en hogares, fábricas, entornos sanitarios y sectores de servicios.
Conclusion
The micro geared stepper motor is becoming an important motion solution for humanoid robots due to its compact size, precise control, and enhanced torque output. From robotic fingers and wrist joints to facial mechanisms and research platforms, these miniature motors provide the accuracy and reliability required for human-like movement.
A medida que la industria de los robots humanoides sigue creciendo, aumentará la demanda de motores paso a paso con reductor micro de alto rendimiento. Los fabricantes que puedan ofrecer soluciones personalizadas, eficientes y confiables de motores en miniatura desempeñarán un papel clave en la configuración del futuro de la robótica inteligente.
For robot designers and engineers, choosing the right micro geared stepper motor is not only about driving movement—it is about creating robots that can interact, adapt, and work alongside humans.