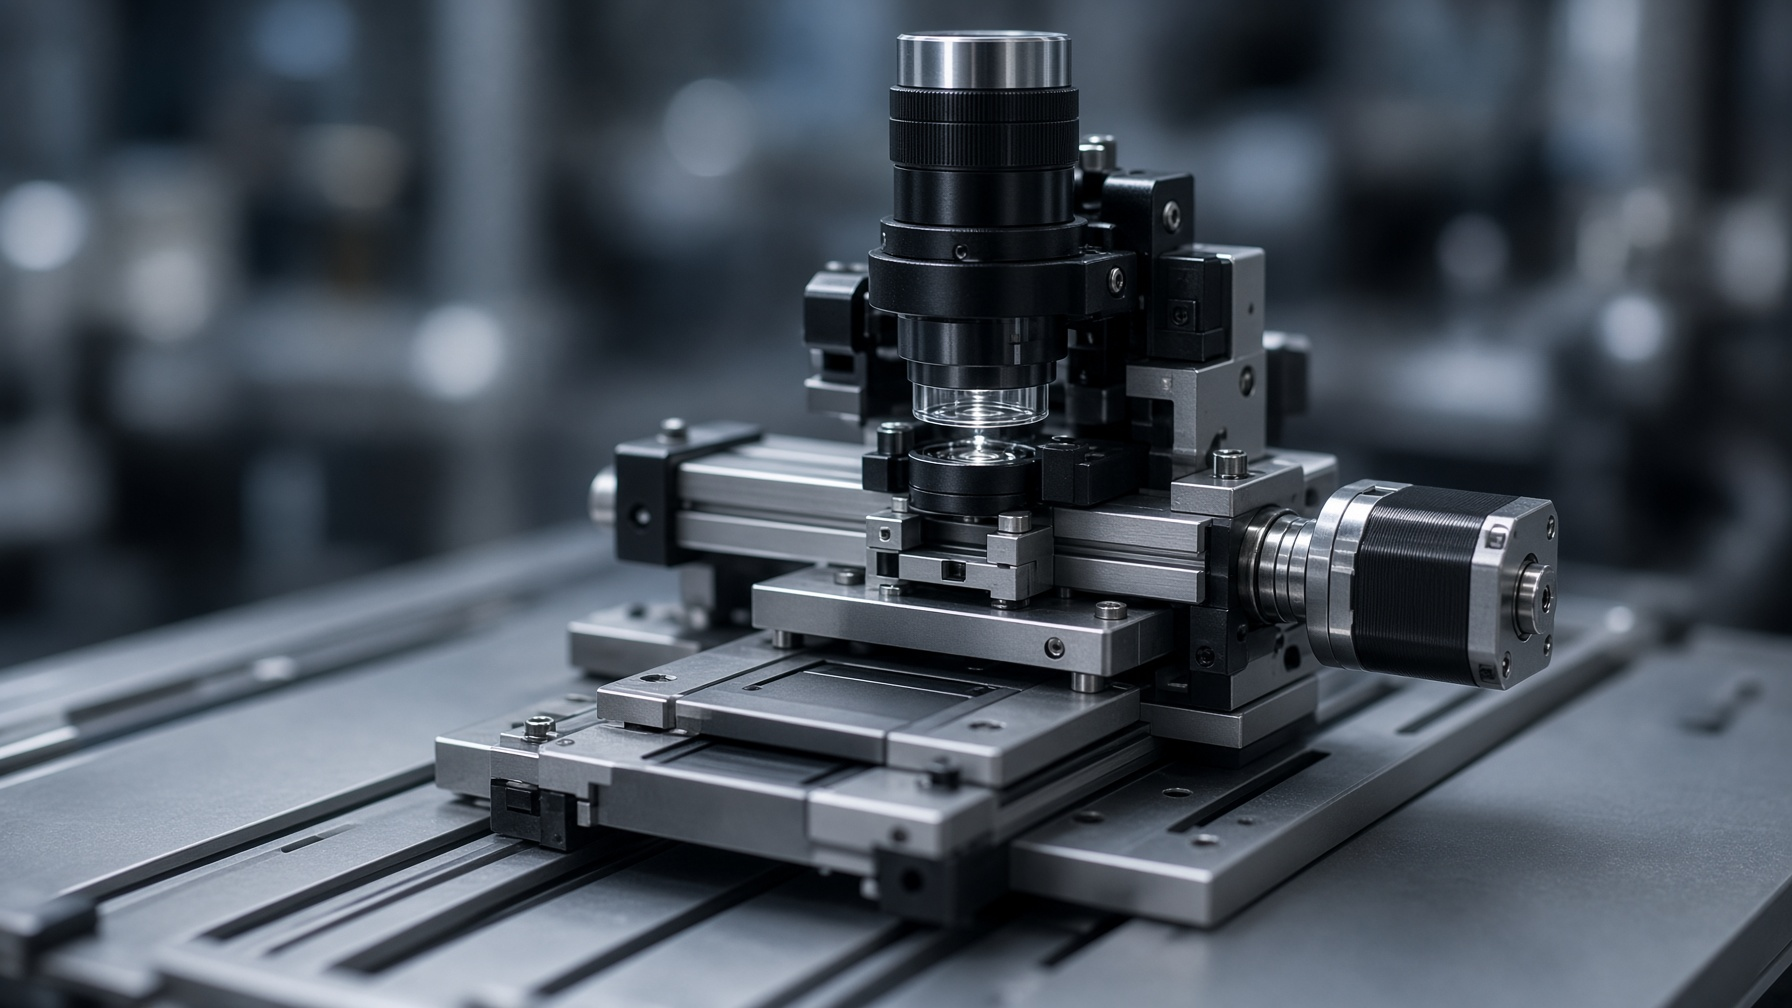
Introduction: The Growing Role of Micro Geared Stepper Motors in Humanoid Robotics
Humanoid robots are becoming one of the most promising technologies in robotics, combining artificial intelligence, mechanical engineering, and advanced motion control systems. To achieve human-like movements, these robots require compact, precise, and reliable actuation solutions. Among various motion components, the micro geared stepper motor has become an important driving technology for humanoid robot applications.

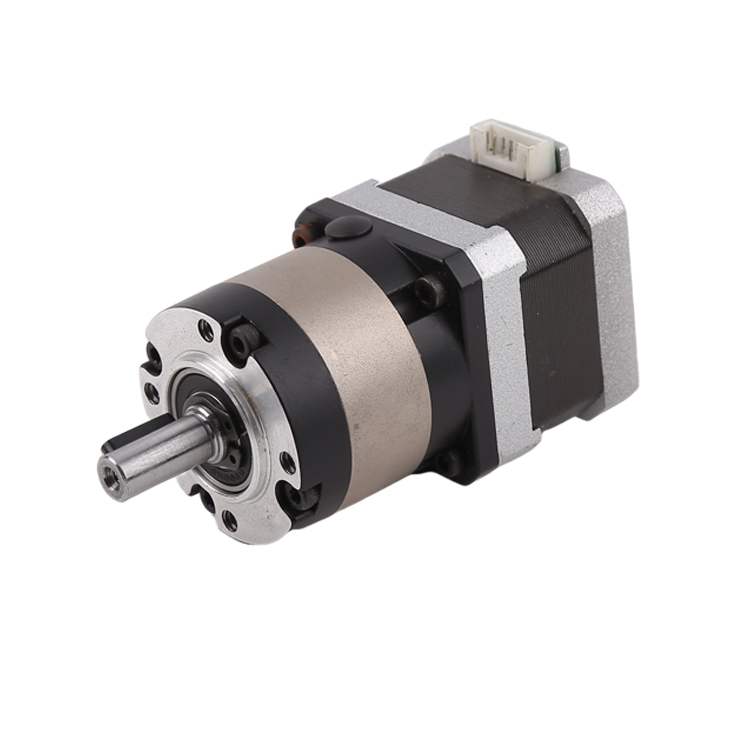
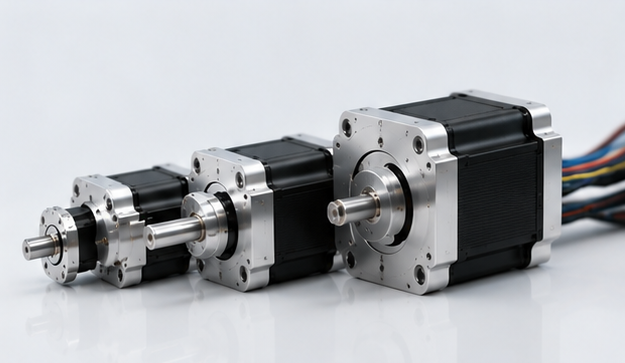
A micro geared stepper motor integrates a miniature stepper motor with a precision reduction gearbox, providing higher torque output, accurate positioning, and excellent motion control in a compact structure. These advantages make it suitable for applications where installation space is limited but high precision and stability are required.
Van robotische vingers en polsen tot gewrichten en gezichtsmechanismen, helpen micro-gegearde stappenmotoren humanoïde robots om soepelere, flexibelere en natuurlijkere bewegingen te realiseren. Naarmate humanoïde robots zich verder ontwikkelen richting commerciële en industriële toepassingen, neemt de vraag naar
hoogwaardige miniatuurbewegingsoplossingen snel toe.
What Is a Micro Geared Stepper Motor?
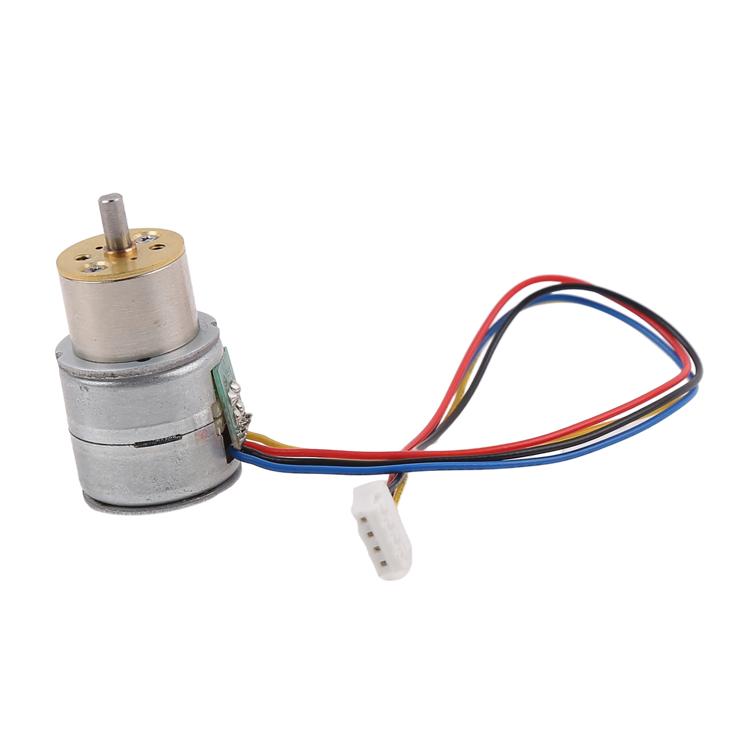
A micro geared stepper motor is a small-sized stepper motor combined with a gearbox that reduces speed while increasing output torque. Unlike traditional motors that directly deliver high-speed rotation, the geared structure allows precise control of movement with improved
Mechanische efficiëntie.
Een typische micro-gegearde stappenmotor bestaat uit drie hoofdcomponenten:
1. Miniature Stepper Motor
De stappenmotor zet elektrische pulsen om in precieze hoekverplaatsingen. Elke invoerpuls correspondeert met een specifieke rotatiehoek, waardoor nauwkeurige positiecontrole mogelijk is zonder ingewikkelde terugkoppelingssystemen.
2. Precision Gear Reduction System
De versnellingsbak verhoogt het koppel door de uitgangssnelheid te verlagen. Planetenwielen, rechte tandwielen en andere precisieverlagingsmechanismen worden vaak gebruikt, afhankelijk van de eisen van de toepassing.
3. Control Electronics
Motordrivers regelen de stroom- en pulsensignalen, waardoor soepele acceleratie, nauwkeurige positionering en stabiele werking mogelijk zijn.
Deze combinatie maakt de micro-gegearde stappenmotor tot een ideale actuator voor robotsystemen die gecontroleerde en herhaalbare bewegingen vereisen.
Why Humanoid Robots Need Micro Geared Stepper Motors
Humanoïde robots zijn ontworpen om menselijke bewegingen na te bootsen. In tegenstelling tot industriële robots met vaste, repetitieve bewegingen, hebben humanoïde robots flexibele bewegingen, compacte constructies en nauwkeurige controle over talrijke vrijheidsgraden nodig.
Moderne humanoïde robots kunnen tientallen aangedreven gewrichten bevatten, waaronder schouders, ellebogen, polsen, vingers, knieën en enkels. Elk gewricht vereist een actuator die nauwkeurige beweging kan leveren, terwijl hij tegelijkertijd een laag gewicht en een hoge energie-efficiëntie behoudt.
De belangrijkste voordelen van micro-gegearde stappenmotoren in humanoïde robots omvatten:
1. High Precision Motion Control
Precisie is een van de belangrijkste vereisten in de humanoïde robotica. Robots hebben nauwkeurige positionering nodig om taken uit te voeren, zoals objecten grijpen, met mensen interacteren en hun evenwicht bewaren.
Omdat stappenmotoren werken op basis van gecontroleerde pulsensignalen, kunnen ze precieze incrementele bewegingen realiseren. In combinatie met een reductiekast kan de motor een hogere resolutie en soepelere beweging leveren.
Dit maakt micro-gegearde stappenmotoren bijzonder geschikt voor:
- Robotvingers
- Polsrotatiesystemen
- Kleine gewrichtsmechanismen
- Human-machine interaction devices
2. Compact Size for Space-Limited Robot Design
Humanoïde robots hebben compacte mechanische constructies nodig, omdat hun afmetingen vergelijkbaar zijn met die van mensen. Grote motoren verhogen het gewicht en verminderen de energie-efficiëntie.
De kleine afmetingen van een micro-gegearde stappenmotor stellen ingenieurs in staat om motoren te integreren in smalle ruimtes, zoals:
- Robothanden
- Vingergewrichten
- Nekmechanismen
- Gezichtsuitdrukkingmodules
Miniaturisatie is vooral belangrijk voor behendige robotische handen, waarbij meerdere motoren in een beperkte ruimte moeten worden geïnstalleerd.
3. Higher Torque Output Through Gear Reduction
Een van de uitdagingen van miniatuurmotoren is de beperkte koppeluitvoer. Een reductiekast lost dit probleem op door het uitgangskoppel te verhogen, terwijl de motor compact blijft.
Voor humanoïde robots is een hoger koppel noodzakelijk voor:
- Objecten tillen
- Maintaining joint positions
- Armbewegingen besturen
- Performing precise gripping operations
Een micro-gegearde stappenmotor biedt de juiste balans tussen compact ontwerp en voldoende mechanisch vermogen.
Applications of Micro Geared Stepper Motors in Humanoid Robots
1. Robotic Hands and Finger Actuation
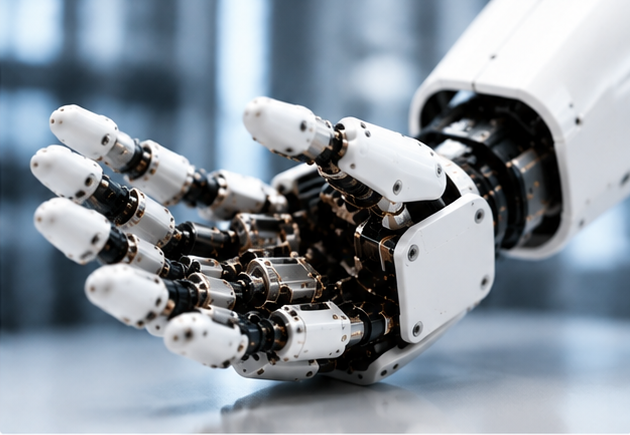
Een van de belangrijkste toepassingen van micro-gegearde stappenmotoren zijn humanoïde robotische handen.
Menselijke handen vertonen complexe bewegingen met meerdere gewrichten en spieren. Om deze vaardigheden na te bootsen, hebben robotvingers kleine actuatoren nodig die nauwkeurige bewegingen kunnen uitvoeren.
Micro-gegearde stappenmotoren kunnen worden gebruikt voor:
- Finger bending and extension
- Objecten grijpen
- Fijne manipulatietaken
- Gereedschap bedienen
Bijvoorbeeld, een humanoïde robot die is ontworpen voor huishoudelijke assistentie moet fragiele voorwerpen kunnen oppakken, zoals kopjes, elektronische componenten of medische apparatuur. Nauwkeurige motorbesturing is essentieel om overmatige kracht te voorkomen.
2. Wrist and Arm Joint Systems
Humanoïde robotarmen hebben soepele en gecontroleerde bewegingen nodig om met de omgeving te interageren.
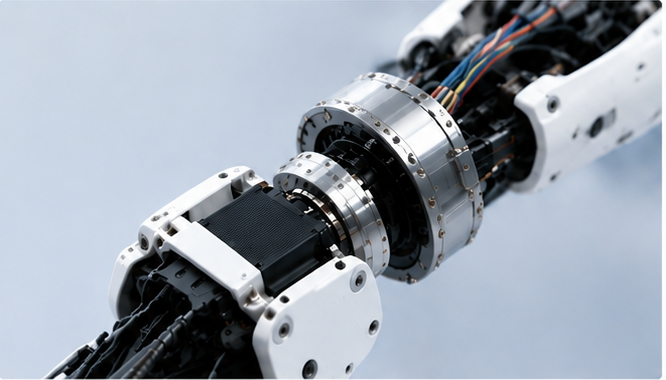
Micro geared stepper motors can provide:
- Nauwkeurige rotatiebesturing
- Stabiele koppeloutput
- Compact installatie
Ze zijn geschikt voor polsrotatie, elleboogaanpassing en kleine armmechanismen, waar traditionele motoren te groot of inefficiënt zouden zijn.
3. Facial Expression and Head Movement Mechanisms
Toekomstige humanoïde robots zullen naar verwachting op natuurlijke wijze met mensen interacteren. Gezichtsuitdrukkingen, oogbewegingen en hoofdpositie spelen een belangrijke rol in de communicatie.
Micro geared stepper motors can drive:
- Oogbewegingssystemen
- Mondmechanismen
- Nekrotatie
- Facial expression components
Hun kleine afmetingen en nauwkeurige positioneringsmogelijkheden maken ze geschikt voor het creëren van realistische robotische expressies.
4. Educational and Research Humanoid Robots
Onderzoeksinstellingen en universiteiten hebben vaak behoefte aan compacte en betaalbare robotplatforms.
Micro-gegearde stappenmotoren worden veel gebruikt in:
- Prototype humanoïde robots
- Robotics education platforms
- Experimental robotic joints
Hun eenvoudige besturingsmethode en betrouwbare positioneringsprestaties maken ze geschikt voor de ontwikkeling van nieuwe robotische bewegingsalgoritmen.
Micro Geared Stepper Motor vs Traditional Motors in Humanoid Robots
Bij het selecteren van actuatoren voor humanoïde robots vergelijken ingenieurs verschillende motortechnologieën.
| Motor Type | Advantages | Limitations |
| Micro Geared Stepper Motor | Precise positioning, compact size, high torque output | Lower efficiency at high speeds |
| Brushless DC Motor | High efficiency, fast response | Requires complex control systems |
| Servo Motor | Closed-loop accuracy | Larger size and higher cost |
| Standard Stepper Motor | Simple control | Limited torque without gearing |
Voor vele kleine robotische mechanismen biedt de micro-geared stappenmotor een uitstekende combinatie van precisie, afmeting en kostenefficiëntie.
Key Factors When Choosing a Micro Geared Stepper Motor for Humanoid Robots
Het selecteren van de juiste motor vereist het in overweging nemen van verschillende technische parameters.
Torque Requirement
De motor moet voldoende koppel leveren voor het specifieke robotische gewricht. Onvoldoende koppel kan leiden tot positioneringsfouten of onstabiele bewegingen.
Gear Ratio
Een hogere reductieverhouding verhoogt het koppel maar verlaagt de snelheid. Ingenieurs moeten snelheid en kracht afwegen volgens de eisen van de toepassing.
Backlash
Lage speling is essentieel voor humanoïde robots, omdat mechanische speling de bewegingsnauwkeurigheid kan beïnvloeden.
Noise Level
Humanoïde robots werken vaak in de nabijheid van mensen. Een geluidsarme werking van de motor verbetert de gebruikerservaring.
Size and Weight
Een lichtgewicht motor helpt de energieconsumptie van de robot te verminderen en verbetert de mobiliteit.
Future Development Trends of Micro Geared Stepper Motors in Humanoid Robotics
Naarmate humanoïde robots van onderzoekslaboratoria naar commerciële toepassingen overgaan, zal de actuatortechnologie blijven verbeteren.
Van toekomstige micro-geared stappenmotoren wordt verwacht dat ze beschikken over:
- Smaller mechanical dimensions
- Hogere koppel-dichtheid
- Improved energy efficiency
- Geïntegreerde encoders
- Slimmere bewegingsregeling
- Lagere geluidsproductie
De combinatie van kunstmatige intelligentie en geavanceerde miniatuur-aandrijfsystemen zal humanoïde robots in staat stellen steeds complexere taken uit te voeren in huizen, fabrieken, zorgomgevingen en de dienstensector.
Conclusion
The micro geared stepper motor is becoming an important motion solution for humanoid robots due to its compact size, precise control, and enhanced torque output. From robotic fingers and wrist joints to facial mechanisms and research platforms, these miniature motors provide the accuracy and reliability required for human-like movement.
Naarmate de industrie van humanoïde robots blijft groeien, zal de vraag naar hoogwaardige micro-geared stappenmotoren toenemen. Fabrikanten die op maat gemaakte, efficiënte en betrouwbare miniatuur-motoroplossingen kunnen leveren, zullen een sleutelrol spelen bij het vormgeven van de toekomst van intelligente robotica.
For robot designers and engineers, choosing the right micro geared stepper motor is not only about driving movement—it is about creating robots that can interact, adapt, and work alongside humans.