Introduction: The Growing Role of Micro Geared Stepper Motors in Humanoid Robotics
Humanoid robots are becoming one of the most promising technologies in robotics, combining artificial intelligence, mechanical engineering, and advanced motion control systems. To achieve human-like movements, these robots require compact, precise, and reliable actuation solutions. Among various motion components, the micro geared stepper motor has become an important driving technology for humanoid robot applications.

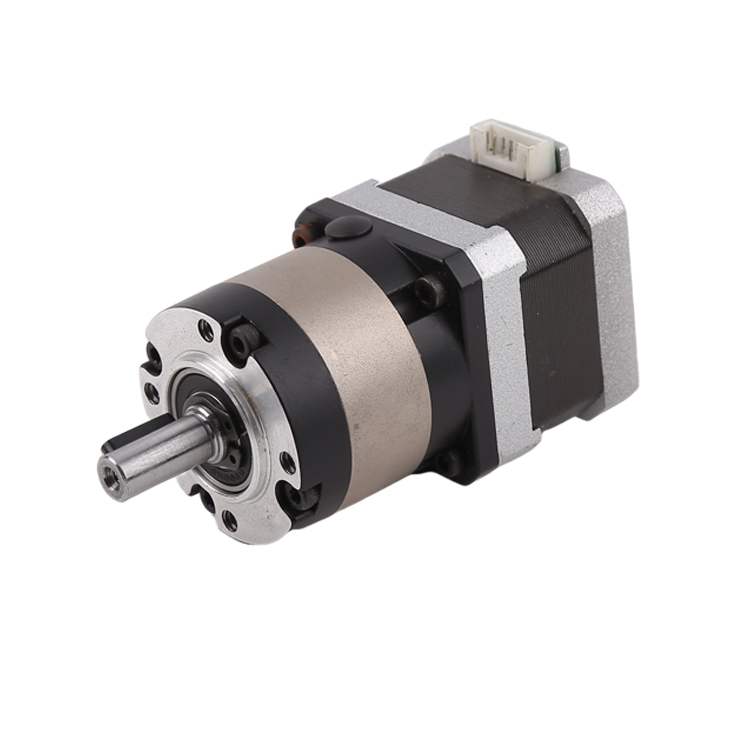
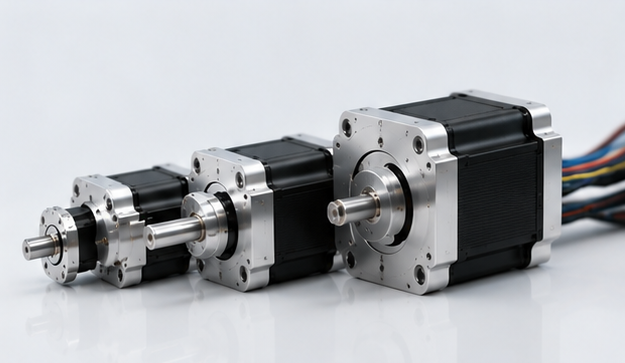
A micro geared stepper motor integrates a miniature stepper motor with a precision reduction gearbox, providing higher torque output, accurate positioning, and excellent motion control in a compact structure. These advantages make it suitable for applications where installation space is limited but high precision and stability are required.
Des doigts et poignets robotiques aux articulations et mécanismes faciaux, les moteurs pas à pas micro‑engrenés aident les robots humanoïdes à réaliser des mouvements plus fluides, plus souples et plus naturels. À mesure que les robots humanoïdes évoluent vers des applications commerciales et industrielles, la demande pour
des solutions de mouvement miniatures haute performance augmente rapidement.
What Is a Micro Geared Stepper Motor?
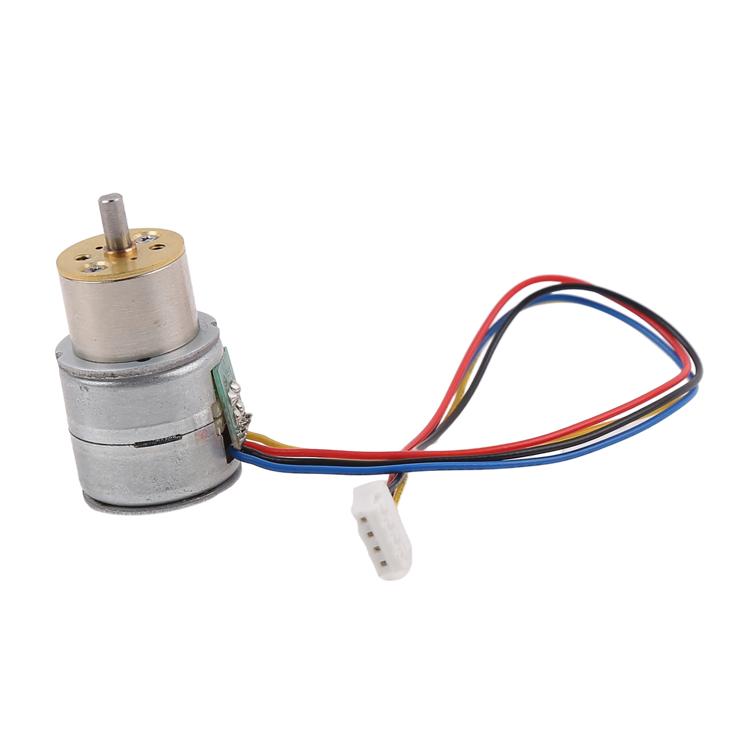
A micro geared stepper motor is a small-sized stepper motor combined with a gearbox that reduces speed while increasing output torque. Unlike traditional motors that directly deliver high-speed rotation, the geared structure allows precise control of movement with improved
Efficacité mécanique.
Un moteur pas à pas micro‑engrené typique se compose de trois éléments principaux :
1. Miniature Stepper Motor
Le moteur pas à pas convertit les impulsions électriques en un mouvement angulaire précis. Chaque impulsion d’entrée correspond à un angle de rotation déterminé, ce qui permet un contrôle précis de la position sans recourir à des systèmes de rétroaction complexes.
2. Precision Gear Reduction System
La boîte de vitesses augmente le couple en réduisant la vitesse de sortie. Des engrenages planétaires, des engrenages droits et d’autres mécanismes de réduction de précision sont couramment utilisés, selon les exigences de l’application.
3. Control Electronics
Les pilotes de moteur régulent le courant et les signaux d’impulsions, assurant une accélération fluide, un positionnement précis et un fonctionnement stable.
Cette combinaison fait du moteur pas à pas micro‑engrené un actionneur idéal pour les systèmes robotiques nécessitant des mouvements contrôlés et répétables.
Why Humanoid Robots Need Micro Geared Stepper Motors
Les robots humanoïdes sont conçus pour imiter les mouvements humains. Contrairement aux robots industriels aux mouvements répétitifs et fixes, les robots humanoïdes requièrent une mobilité flexible, des structures compactes et un contrôle précis sur de nombreux degrés de liberté.
Les robots humanoïdes modernes peuvent intégrer des dizaines d’articulations motorisées, notamment aux épaules, coudes, poignets, doigts, genoux et chevilles. Chaque articulation exige un actionneur capable d’assurer des mouvements précis tout en conservant un faible poids et une grande efficacité énergétique.
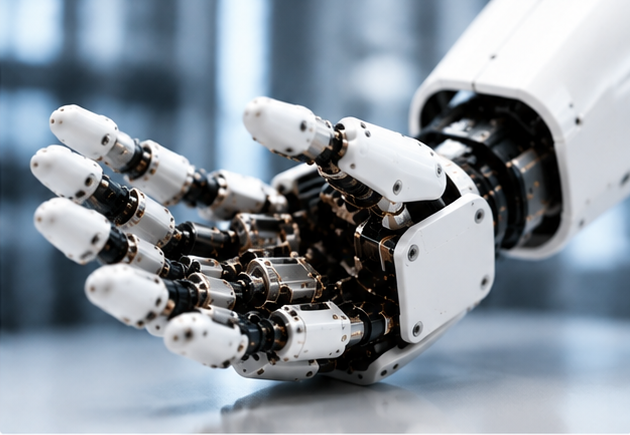
Les principaux avantages des moteurs pas à pas micro‑réducteurs dans les robots humanoïdes comprennent :
1. High Precision Motion Control
La précision est l’un des critères les plus importants en robotique humanoïde. Les robots doivent assurer un positionnement précis pour accomplir des tâches telles que la préhension d’objets, l’interaction avec les humains et le maintien de l’équilibre.
Grâce à leur fonctionnement par impulsions commandées, les moteurs pas à pas peuvent réaliser des mouvements incrémentaux très précis. Lorsqu’ils sont associés à une réduction mécanique, ils offrent une résolution accrue et un mouvement plus fluide.
Cela rend les moteurs pas à pas micro‑réducteurs particulièrement adaptés pour :
- Doigts robotiques
- Systèmes de rotation du poignet
- Petits mécanismes articulaires
- Dispositifs d’interaction homme‑machine
2. Compact Size for Space-Limited Robot Design
Les robots humanoïdes nécessitent des structures mécaniques compactes, car leurs dimensions corporelles sont similaires à celles des humains. Des moteurs volumineux augmentent le poids et diminuent l’efficacité énergétique.
La petite taille d’un moteur pas à pas micro‑réducteur permet aux ingénieurs d’intégrer ces moteurs dans des espaces restreints, tels que :
- Mains robotiques
- Articulations des doigts
- Mécanismes du cou
- Modules d’expression faciale
La miniaturisation est particulièrement cruciale pour les mains robotiques dextres, où plusieurs moteurs doivent souvent être installés dans un volume limité.
3. Higher Torque Output Through Gear Reduction
L’un des défis des moteurs miniatures réside dans leur couple de sortie limité. Un réducteur mécanique résout ce problème en augmentant le couple tout en conservant la compacité du moteur.
Pour les robots humanoïdes, un couple plus élevé est nécessaire pour :
- Levage d’objets
- Maintien des positions articulaires
- Contrôle des mouvements du bras
- Exécution d’opérations de préhension précises
Un moteur pas à pas micro‑réducteur offre un compromis idéal entre compacité et puissance mécanique suffisante.
Applications of Micro Geared Stepper Motors in Humanoid Robots
1. Robotic Hands and Finger Actuation
L’une des applications les plus importantes des moteurs pas à pas micro‑réducteurs concerne les mains robotiques humanoïdes.
La main humaine effectue des mouvements complexes impliquant de multiples articulations et muscles. Pour reproduire ces capacités, les doigts robotiques requièrent de petits actionneurs capables d’un mouvement extrêmement précis.
Les moteurs pas à pas micro‑réducteurs peuvent être utilisés pour :
- Flexion et extension des doigts
- Prise d’objets
- Tâches de manipulation fine
- Manipulation d’outils
Par exemple, un robot humanoïde destiné à l’assistance domestique peut avoir besoin de saisir des objets fragiles, comme des tasses, des composants électroniques ou du matériel médical. Un contrôle précis du moteur est essentiel pour éviter d’exercer une force excessive.
2. Wrist and Arm Joint Systems
Les bras des robots humanoïdes exigent des mouvements fluides et maîtrisés afin d’interagir efficacement avec leur environnement.
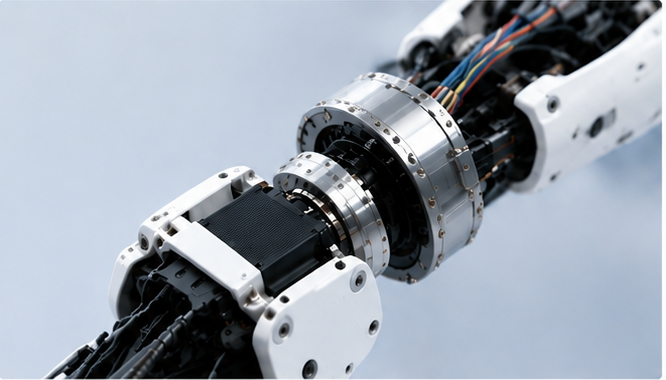
Les micro-moteurs pas à pas à réducteur peuvent offrir :
- Contrôle précis de la rotation
- Sortie de couple stable
- Installation compacte
Ils conviennent notamment pour la rotation du poignet, le réglage du coude et les mécanismes de bras de petite taille, là où les moteurs traditionnels seraient trop volumineux ou peu performants.
3. Facial Expression and Head Movement Mechanisms
On s’attend à ce que les robots humanoïdes futurs interagissent naturellement avec les humains. Les expressions faciales, les mouvements oculaires et le positionnement de la tête jouent un rôle crucial dans la communication.
Les micro-moteurs pas à pas à réducteur peuvent entraîner :
- Systèmes de mouvement oculaire
- Mécanismes buccaux
- Rotation du cou
- Composants d’expressions faciales
Leur petite taille et leur capacité à assurer un positionnement précis les rendent idéaux pour créer des expressions robotiques réalistes.
4. Educational and Research Humanoid Robots
Les instituts de recherche et les universités ont souvent besoin de plateformes robotiques compactes et abordables.
Les moteurs pas à pas micro‑réducteurs sont largement utilisés dans :
- Robots humanoïdes prototypes
- Plateformes d’éducation en robotique
- Articulations robotiques expérimentales
Leur méthode de commande simple et leurs performances de positionnement fiables les rendent particulièrement adaptés au développement de nouveaux algorithmes de mouvement robotique.
Micro Geared Stepper Motor vs Traditional Motors in Humanoid Robots
Lors du choix des actionneurs pour les robots humanoïdes, les ingénieurs procèdent à une comparaison entre différentes technologies motorisées.
| Motor Type | Advantages | Limitations |
| Micro Geared Stepper Motor | Precise positioning, compact size, high torque output | Lower efficiency at high speeds |
| Brushless DC Motor | High efficiency, fast response | Requires complex control systems |
| Servo Motor | Closed-loop accuracy | Larger size and higher cost |
| Standard Stepper Motor | Simple control | Limited torque without gearing |
Pour de nombreux petits mécanismes robotiques, le moteur pas à pas micro‑engrené offre une excellente combinaison de précision, de compacité et d’efficacité économique.
Key Factors When Choosing a Micro Geared Stepper Motor for Humanoid Robots
Le choix du moteur adéquat nécessite de prendre en compte plusieurs paramètres techniques.
Torque Requirement
Le moteur doit fournir un couple suffisant pour l’articulation robotique concernée. Un couple insuffisant peut entraîner des erreurs de positionnement ou un mouvement instable.
Gear Ratio
Un rapport de réduction plus élevé augmente le couple mais diminue la vitesse. Les ingénieurs doivent trouver un équilibre entre vitesse et force en fonction des exigences de l’application.
Backlash
Un jeu réduit est essentiel pour les robots humanoïdes, car les jeux mécaniques peuvent nuire à la précision des mouvements.
Noise Level
Les robots humanoïdes évoluent souvent à proximité des humains. Un fonctionnement silencieux du moteur améliore l’expérience utilisateur.
Size and Weight
Un moteur léger contribue à réduire la consommation d’énergie du robot et à améliorer sa mobilité.
Future Development Trends of Micro Geared Stepper Motors in Humanoid Robotics
À mesure que les robots humanoïdes passent des laboratoires de recherche aux applications commerciales, la technologie des actionneurs continuera de progresser.
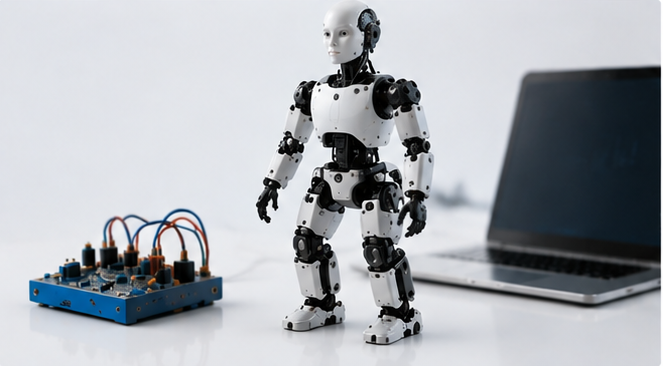
On s’attend à ce que les futurs moteurs pas à pas micro‑engrenés présentent :
- Dimensions mécaniques plus réduites
- Densité de couple plus élevée
- Efficacité énergétique améliorée
- Codeurs intégrés
- Contrôle de mouvement plus intelligent
- Fonctionnement moins bruyant
La combinaison de l’intelligence artificielle et de systèmes d’entraînement miniatures avancés permettra aux robots humanoïdes d’accomplir des tâches de plus en plus complexes dans les foyers, les usines, les environnements de soins de santé et les secteurs de services.
Conclusion
The micro geared stepper motor is becoming an important motion solution for humanoid robots due to its compact size, precise control, and enhanced torque output. From robotic fingers and wrist joints to facial mechanisms and research platforms, these miniature motors provide the accuracy and reliability required for human-like movement.
Alors que l’industrie des robots humanoïdes continue de croître, la demande en moteurs pas à pas micro‑engrenés haute performance augmentera. Les fabricants capables de proposer des solutions motorisées miniatures personnalisées, efficaces et fiables joueront un rôle clé dans l’avenir de la robotique intelligente.
For robot designers and engineers, choosing the right micro geared stepper motor is not only about driving movement—it is about creating robots that can interact, adapt, and work alongside humans.