
Introduction: The Growing Role of Micro Geared Stepper Motors in Humanoid Robotics
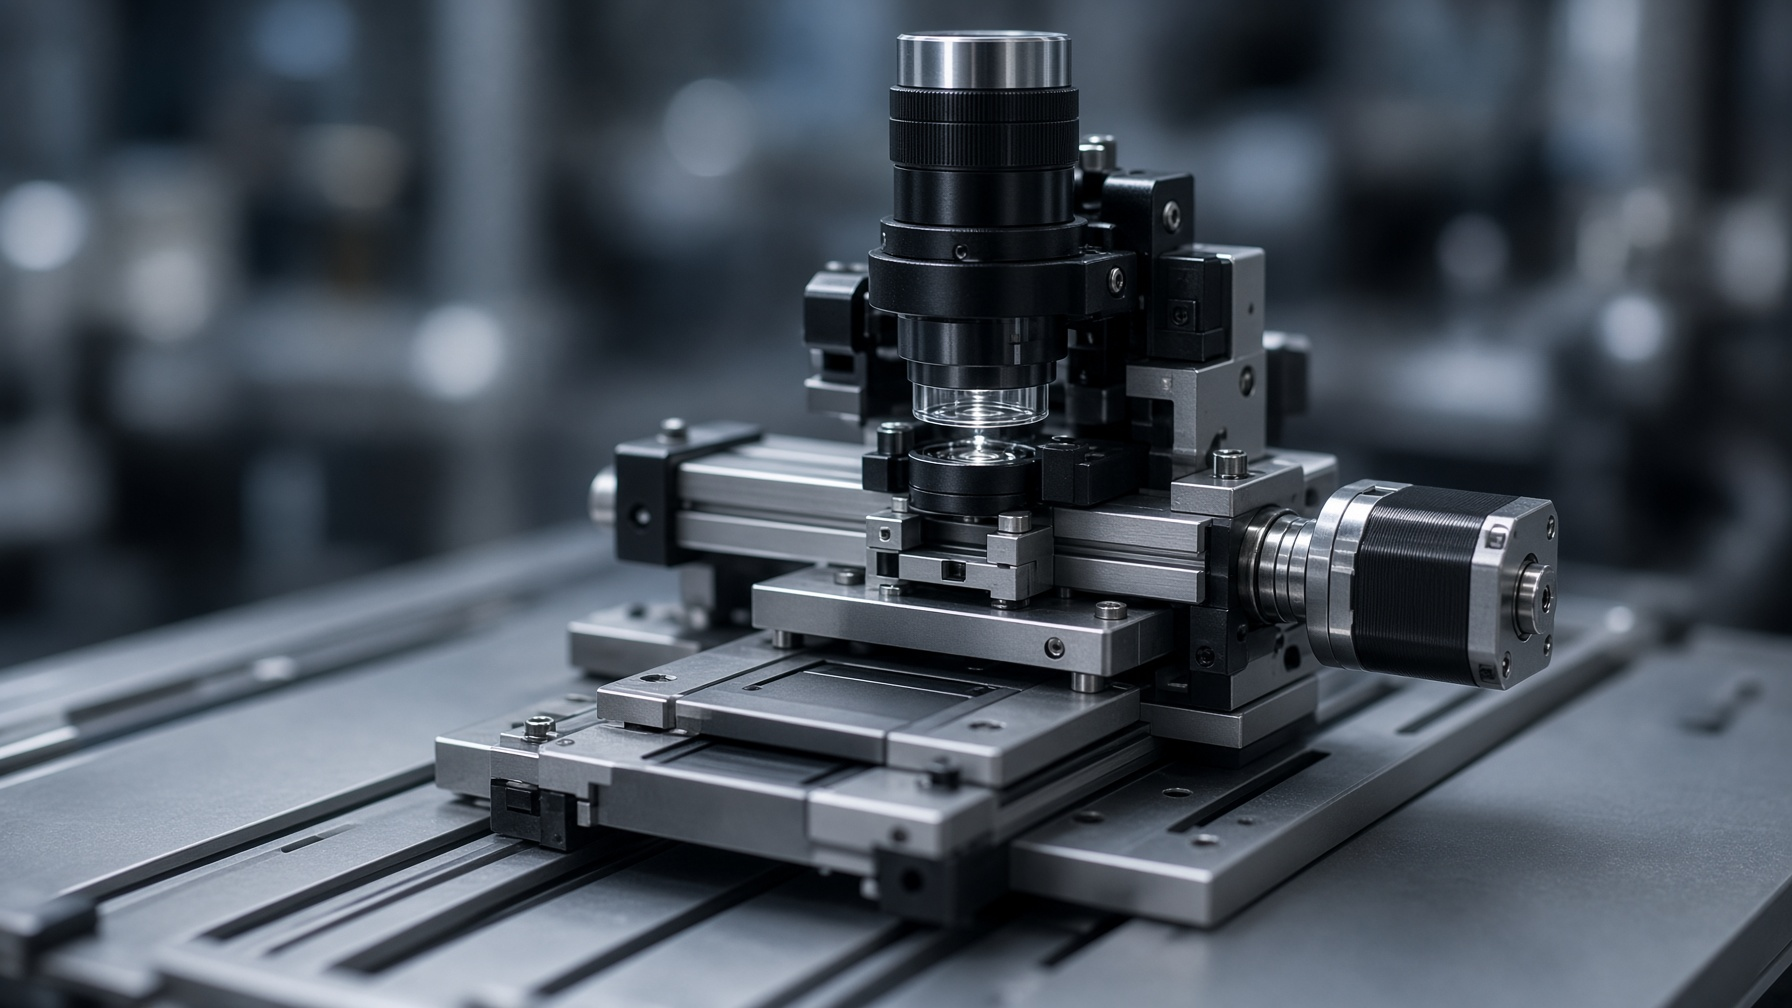
Humanoid robots are becoming one of the most promising technologies in robotics, combining artificial intelligence, mechanical engineering, and advanced motion control systems. To achieve human-like movements, these robots require compact, precise, and reliable actuation solutions. Among various motion components, the micro geared stepper motor has become an important driving technology for humanoid robot applications.

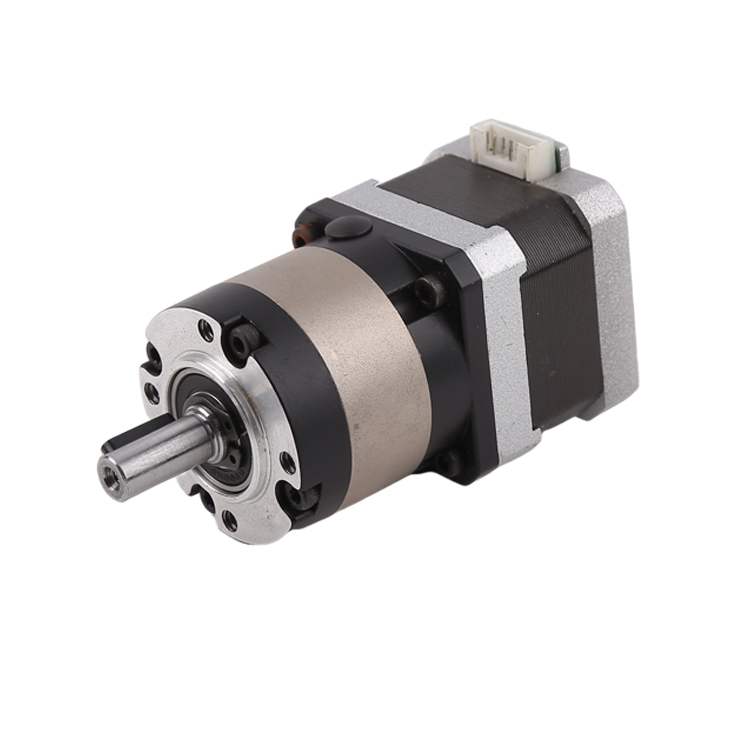
A micro geared stepper motor integrates a miniature stepper motor with a precision reduction gearbox, providing higher torque output, accurate positioning, and excellent motion control in a compact structure. These advantages make it suitable for applications where installation space is limited but high precision and stability are required.
De dedos e pulsos robóticos a articulações e mecanismos faciais, os motores de passo micro redutores ajudam os robôs humanoides a alcançar movimentos mais suaves, flexíveis e naturais. À medida que os robôs humanoides continuam a evoluir rumo a aplicações comerciais e industriais, a demanda por
soluções de movimento em miniatura de alto desempenho vem aumentando rapidamente.
What Is a Micro Geared Stepper Motor?
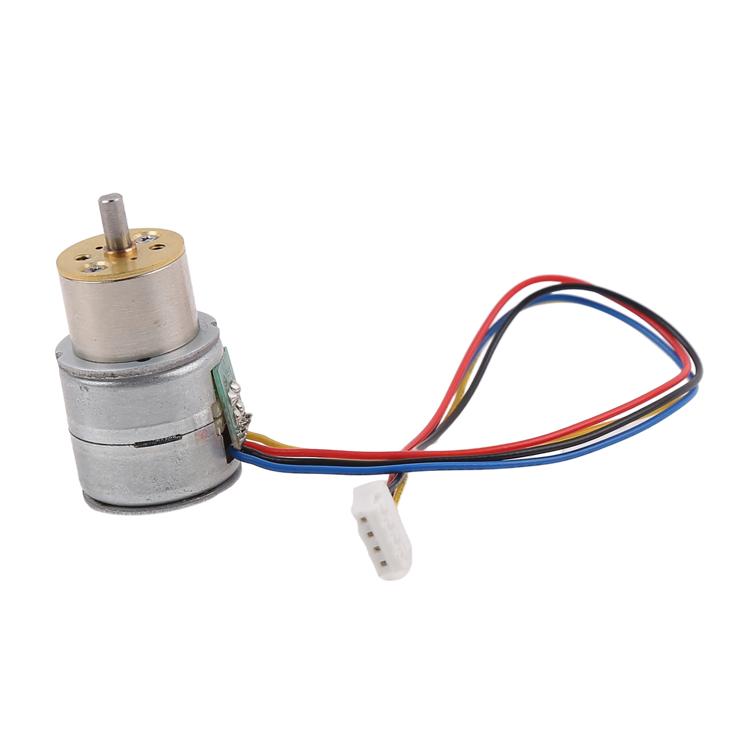
A micro geared stepper motor is a small-sized stepper motor combined with a gearbox that reduces speed while increasing output torque. Unlike traditional motors that directly deliver high-speed rotation, the geared structure allows precise control of movement with improved
Eficiência mecânica.
Um típico motor de passo micro redutor é composto por três componentes principais:
1. Miniature Stepper Motor
O motor de passo converte pulsos elétricos em movimentos angulares precisos. Cada pulso de entrada corresponde a um ângulo de rotação específico, permitindo um controle preciso da posição sem a necessidade de sistemas de feedback complexos.
2. Precision Gear Reduction System
A caixa de engrenagens aumenta o torque ao reduzir a velocidade de saída. Engrenagens planetárias, engrenagens retas e outros mecanismos de redução de precisão são amplamente utilizados, dependendo dos requisitos da aplicação.
3. Control Electronics
Os drivers do motor regulam as correntes e os sinais de pulso, possibilitando aceleração suave, posicionamento preciso e operação estável.
Essa combinação torna o motor de passo micro redutor um atuador ideal para sistemas robóticos que exigem movimentos controlados e repetitivos.
Why Humanoid Robots Need Micro Geared Stepper Motors
Robôs humanoides são projetados para imitar os movimentos humanos. Diferentemente dos robôs industriais, que realizam movimentos repetitivos e fixos, os robôs humanoides necessitam de movimentos flexíveis, estruturas compactas e controle preciso em múltiplos graus de liberdade.
Robôs humanoides modernos podem contar com dezenas de articulações motorizadas, incluindo ombros, cotovelos, pulsos, dedos, joelhos e tornozelos. Cada articulação requer um atuador capaz de proporcionar movimentos precisos, mantendo baixo peso e eficiência energética.
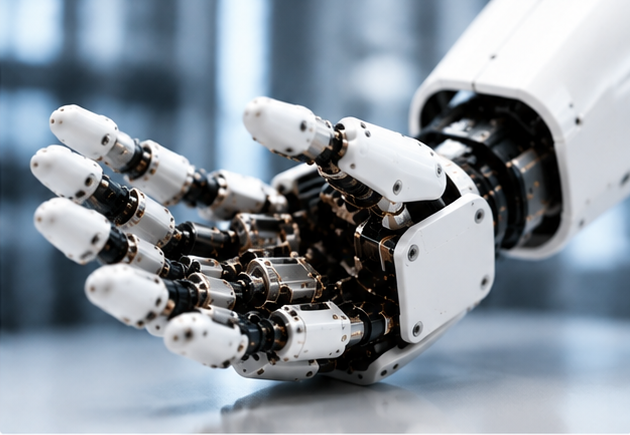
As principais vantagens dos motores de passo micro redutores em robôs humanoides incluem:
1. High Precision Motion Control
A precisão é um dos requisitos mais importantes na robótica humanóide. Os robôs necessitam de posicionamento exato para realizar tarefas como segurar objetos, interagir com humanos e manter o equilíbrio.
Como os motores de passo funcionam por meio de sinais de pulso controlados, eles conseguem realizar movimentos incrementais precisos. Quando combinados com uma caixa de redução, o motor pode oferecer maior resolução e movimento mais suave.
Isso torna os motores de passo micro redutores especialmente adequados para:
- Dedos robóticos
- Sistemas de rotação do pulso
- Pequenos mecanismos articulares
- Dispositivos de interação homem-máquina
2. Compact Size for Space-Limited Robot Design
Robôs humanoides exigem estruturas mecânicas compactas, pois suas dimensões corporais são semelhantes às humanas. Motores grandes aumentam o peso e reduzem a eficiência energética.
O tamanho reduzido de um motor de passo micro redutor permite que os engenheiros integrem os motores em espaços estreitos, como:
- Mãos robóticas
- Articulações dos dedos
- Mecanismos do pescoço
- Módulos de expressão facial
A miniaturização é especialmente importante para mãos robóticas ágeis, onde múltiplos motores podem precisar ser instalados em um espaço limitado.
3. Higher Torque Output Through Gear Reduction
Um dos desafios dos motores em miniatura é a limitação do torque de saída. Uma caixa de redução resolve esse problema ao aumentar o torque de saída, mantendo o tamanho compacto do motor.
Para robôs humanoides, um torque mais elevado é necessário para:
- Levantamento de objetos
- Manter as posições das articulações
- Controle dos movimentos do braço
- Realizar operações precisas de preensão
Um motor de passo micro redutor proporciona o equilíbrio entre design compacto e potência mecânica suficiente.
Applications of Micro Geared Stepper Motors in Humanoid Robots
1. Robotic Hands and Finger Actuation
Uma das aplicações mais importantes dos motores de passo micro redutores é nas mãos robóticas humanoides.
As mãos humanas possuem movimentos complexos, envolvendo múltiplas articulações e músculos. Para replicar essas habilidades, os dedos robóticos requerem atuadores pequenos, capazes de movimentos precisos.
Os motores de passo micro redutores podem ser utilizados para:
- Flexão e extensão dos dedos
- Agarrar objetos
- Tarefas de manipulação fina
- Operação de ferramentas
Por exemplo, um robô humanoide projetado para assistência doméstica pode precisar pegar objetos frágeis, como copos, componentes eletrônicos ou equipamentos médicos. O controle preciso do motor é essencial para evitar força excessiva.
2. Wrist and Arm Joint Systems
Os braços de robôs humanoides exigem movimentos suaves e controlados para interagir com o ambiente.
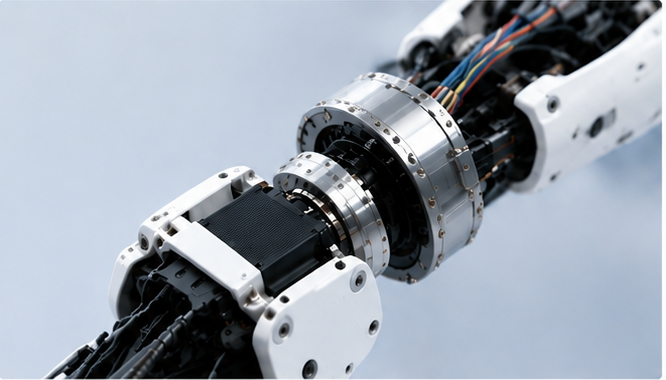
Motores de passo microreduzidos podem oferecer:
- Controle preciso da rotação
- Saída estável de torque
- Instalação compacta
Eles são adequados para rotação do punho, ajuste do cotovelo e mecanismos de braço pequenos, onde motores tradicionais poderiam ser muito grandes ou ineficientes.
3. Facial Expression and Head Movement Mechanisms
Espera-se que os robôs humanoides do futuro interajam de forma natural com os humanos. Expressões faciais, movimentos oculares e posicionamento da cabeça desempenham um papel importante na comunicação.
Motores de passo microreduzidos podem acionar:
- Sistemas de movimento ocular
- Mecanismos bucais
- Rotação do pescoço
- Componentes de expressão facial
Suas dimensões reduzidas e capacidade de posicionamento preciso as tornam ideais para criar expressões robóticas realistas.
4. Educational and Research Humanoid Robots
Instituições de pesquisa e universidades frequentemente necessitam de plataformas robóticas compactas e acessíveis.
Os motores de passo micro redutores são amplamente utilizados em:
- Robôs humanoides protótipos
- Plataformas educacionais em robótica
- Juntas robóticas experimentais
Seu método simples de controle e desempenho confiável de posicionamento os tornam adequados para o desenvolvimento de novos algoritmos de movimento robótico.
Micro Geared Stepper Motor vs Traditional Motors in Humanoid Robots
Ao selecionar atuadores para robôs humanoides, os engenheiros comparam diferentes tecnologias de motores.
| Motor Type | Advantages | Limitations |
| Micro Geared Stepper Motor | Precise positioning, compact size, high torque output | Lower efficiency at high speeds |
| Brushless DC Motor | High efficiency, fast response | Requires complex control systems |
| Servo Motor | Closed-loop accuracy | Larger size and higher cost |
| Standard Stepper Motor | Simple control | Limited torque without gearing |
Para muitos pequenos mecanismos robóticos, o motor de passo microredutor oferece uma excelente combinação de precisão, tamanho e eficiência de custos.
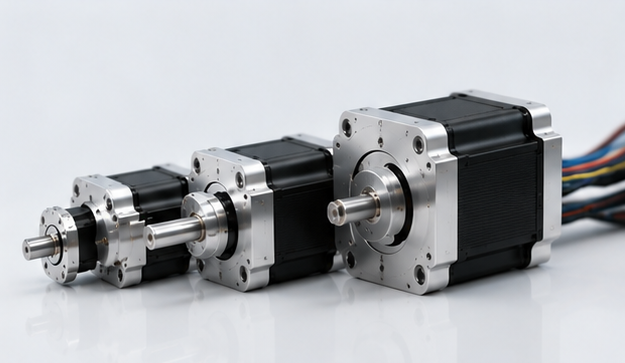
Key Factors When Choosing a Micro Geared Stepper Motor for Humanoid Robots
A seleção do motor adequado exige a consideração de vários parâmetros técnicos.
Torque Requirement
O motor deve fornecer torque suficiente para a articulação robótica específica. Um torque insuficiente pode causar erros de posicionamento ou movimento instável.
Gear Ratio
Uma relação de redução mais alta aumenta o torque, mas diminui a velocidade. Os engenheiros precisam equilibrar velocidade e força de acordo com as exigências da aplicação.
Backlash
Um baixo jogo (backlash) é essencial para robôs humanoides, pois a folga mecânica pode afetar a precisão dos movimentos.
Noise Level
Robôs humanoides frequentemente operam próximos a humanos. O funcionamento silencioso do motor melhora a experiência do usuário.
Size and Weight
Um motor leve ajuda a reduzir o consumo de energia do robô e melhora sua mobilidade.
Future Development Trends of Micro Geared Stepper Motors in Humanoid Robotics
À medida que os robôs humanoides avançam dos laboratórios de pesquisa para aplicações comerciais, a tecnologia de atuadores continuará a evoluir.
Espera-se que os futuros motores de passo microredutores apresentem:
- Dimensões mecânicas menores
- Maior densidade de torque
- Eficiência energética aprimorada
- Codificadores integrados
- Controle de movimento mais inteligente
- Operação com menor ruído
A combinação de inteligência artificial e sistemas avançados de acionamento em miniatura permitirá que robôs humanoides realizem tarefas cada vez mais complexas em residências, fábricas, ambientes de saúde e setores de serviços.
Conclusion
The micro geared stepper motor is becoming an important motion solution for humanoid robots due to its compact size, precise control, and enhanced torque output. From robotic fingers and wrist joints to facial mechanisms and research platforms, these miniature motors provide the accuracy and reliability required for human-like movement.
À medida que a indústria de robôs humanoides continua a crescer, a demanda por motores de passo microredutores de alto desempenho aumentará. Fabricantes capazes de oferecer soluções personalizadas, eficientes e confiáveis de motores em miniatura desempenharão um papel fundamental na definição do futuro da robótica inteligente.
For robot designers and engineers, choosing the right micro geared stepper motor is not only about driving movement—it is about creating robots that can interact, adapt, and work alongside humans.