Introduction: The Growing Role of Micro Geared Stepper Motors in Humanoid Robotics
Humanoid robots are becoming one of the most promising technologies in robotics, combining artificial intelligence, mechanical engineering, and advanced motion control systems. To achieve human-like movements, these robots require compact, precise, and reliable actuation solutions. Among various motion components, the micro geared stepper motor has become an important driving technology for humanoid robot applications.

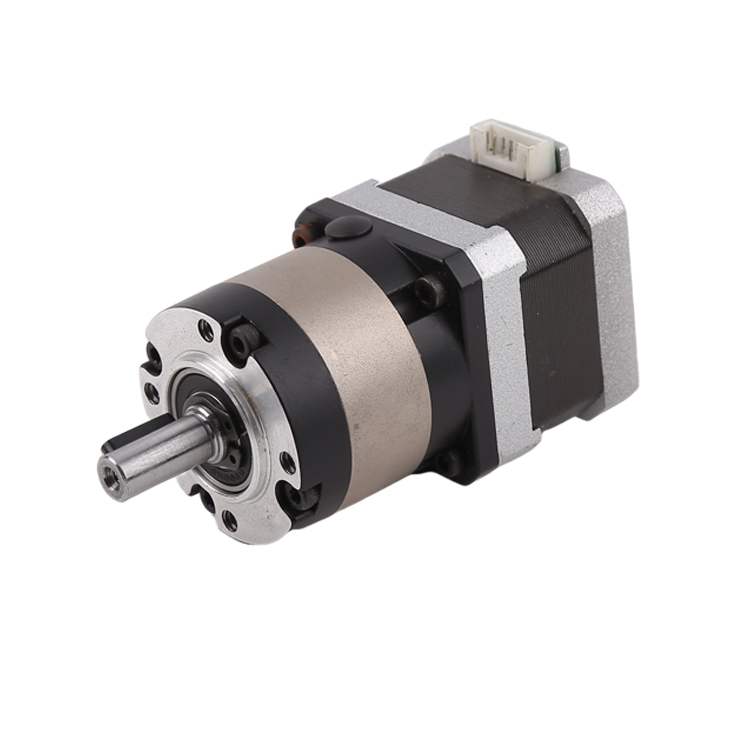
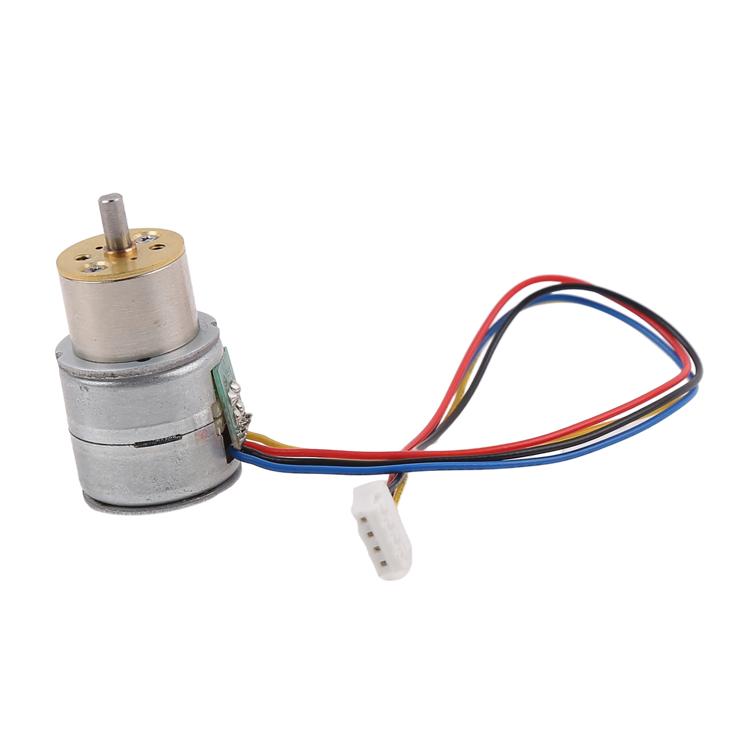
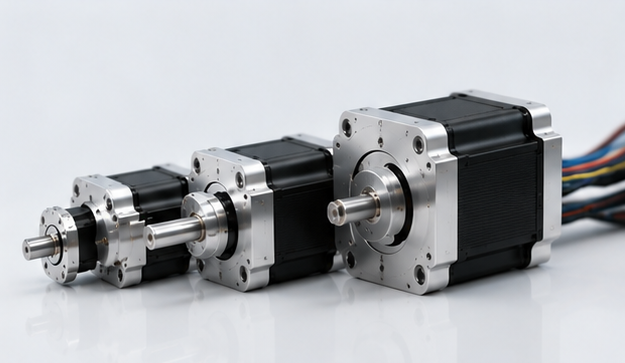
A micro geared stepper motor integrates a miniature stepper motor with a precision reduction gearbox, providing higher torque output, accurate positioning, and excellent motion control in a compact structure. These advantages make it suitable for applications where installation space is limited but high precision and stability are required.
Von robotischen Fingern und Handgelenken über Gelenke bis hin zu Gesichtsmechanismen – Mikrogetriebene Schrittmotoren helfen humanoiden Robotern, geschmeidigere, flexiblere und natürlichere Bewegungen auszuführen. Während sich humanoide Roboter zunehmend in Richtung kommerzieller und industrieller Anwendungen weiterentwickeln, steigt die Nachfrage nach
hochleistungsfähigen Miniatur-Bewegungslösungen rasant.
What Is a Micro Geared Stepper Motor?
A micro geared stepper motor is a small-sized stepper motor combined with a gearbox that reduces speed while increasing output torque. Unlike traditional motors that directly deliver high-speed rotation, the geared structure allows precise control of movement with improved
mechanische Effizienz.
Ein typischer mikrogetriebener Schrittmotor besteht aus drei Hauptkomponenten:
1. Miniature Stepper Motor
Der Schrittmotor wandelt elektrische Impulse in präzise Winkelbewegungen um. Jeder Eingangsimpuls entspricht einem bestimmten Drehwinkel, was eine genaue Positionsregelung ohne komplizierte Rückmeldesysteme ermöglicht.
2. Precision Gear Reduction System
Das Getriebe erhöht das Drehmoment, indem es die Ausgangsgeschwindigkeit verringert. Je nach Anforderungen der jeweiligen Anwendung kommen häufig Planetengetriebe, Stirnradgetriebe oder andere Präzisionsuntersetzungsmechanismen zum Einsatz.
3. Control Electronics
Motortreiber regeln Strom- und Impulssignale und sorgen so für sanfte Beschleunigung, präzise Positionierung sowie einen stabilen Betrieb.
Diese Kombination macht den mikrogetriebenen Schrittmotor zu einem idealen Aktuator für Robotersysteme, die kontrollierte und wiederholbare Bewegungen erfordern.
Why Humanoid Robots Need Micro Geared Stepper Motors
Humanoide Roboter sind darauf ausgelegt, menschliche Bewegungen nachzuahmen. Im Gegensatz zu Industrierobotern mit festgelegten, repetitiven Bewegungen benötigen humanoide Roboter flexible Bewegungen, kompakte Bauweisen sowie eine präzise Steuerung über zahlreiche Freiheitsgrade.
Moderne humanoide Roboter können Dutzende von angetriebenen Gelenken besitzen, darunter Schultern, Ellbogen, Handgelenke, Finger, Knie und Sprunggelenke. Jedes dieser Gelenke erfordert einen Aktuator, der präzise Bewegungen ermöglicht und gleichzeitig geringes Gewicht sowie hohe Energieeffizienz aufweist.
Die wichtigsten Vorteile von mikrogetriebenen Schrittmotoren in humanoiden Robotern umfassen:
1. High Precision Motion Control
Präzision ist eine der entscheidendsten Anforderungen in der Humanoiden-Robotik. Roboter benötigen eine genaue Positionierung, um Aufgaben wie das Greifen von Objekten, die Interaktion mit Menschen und die Aufrechterhaltung des Gleichgewichts auszuführen.
Da Schrittmotoren durch kontrollierte Impulssignale betrieben werden, können sie präzise inkrementelle Bewegungen erreichen. In Kombination mit einem Untersetzungsgetriebe liefert der Motor eine höhere Auflösung und eine sanftere Bewegung.
Dies macht mikrogetriebene Schrittmotoren besonders geeignet für:
- Roboterfinger
- Handgelenks-Rotationsmechanismen
- Kleine Gelenkmechanismen
- Geräte zur Mensch-Maschine-Interaktion
2. Compact Size for Space-Limited Robot Design
Humanoiden-Roboter erfordern kompakte mechanische Strukturen, da ihre Körperabmessungen denen des Menschen ähneln. Große Motoren erhöhen das Gewicht und verringern die Energieeffizienz.
Die geringe Größe eines mikrogetriebenen Schrittmotors ermöglicht es Ingenieuren, Motoren in engen Räumen zu integrieren, etwa in:
- Roboterhände
- Finger-Gelenke
- Halsmechanismen
- Gesichtsausdrucksmodule
Miniaturisierung ist besonders wichtig für geschickte robotische Hände, bei denen mehrere Motoren auf engstem Raum untergebracht werden müssen.
3. Higher Torque Output Through Gear Reduction
Eine Herausforderung bei Miniaturmotoren ist die begrenzte Drehmomentleistung. Ein Untersetzungsgetriebe löst dieses Problem, indem es das Ausgangsdrehmoment erhöht und gleichzeitig die kompakte Bauweise des Motors beibehält.
Für humanoide Roboter ist ein höheres Drehmoment erforderlich für:
- Heben von Objekten
- Erhaltung der Gelenkpositionen
- Steuerung von Arm-Bewegungen
- Durchführung präziser Greifvorgänge
Ein mikrogetriebener Schrittmotor bietet das optimale Gleichgewicht zwischen kompakter Bauweise und ausreichender mechanischer Leistung.
Applications of Micro Geared Stepper Motors in Humanoid Robots
1. Robotic Hands and Finger Actuation
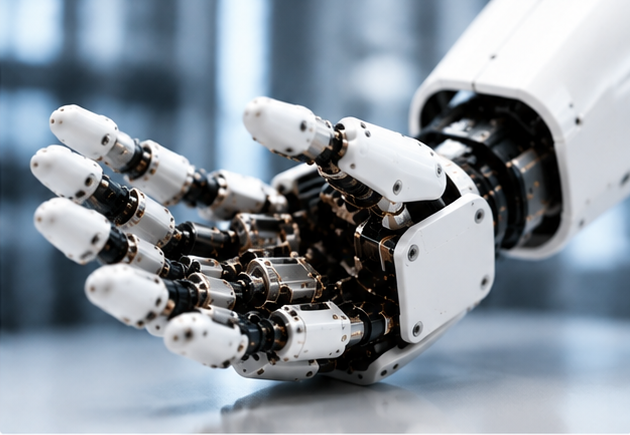
Eine der wichtigsten Anwendungen mikrogetriebener Schrittmotoren sind humanoide Roboterhände.
Menschliche Hände verfügen über komplexe Bewegungen, die mehrere Gelenke und Muskeln einbeziehen. Um diese Fähigkeiten nachzubilden, benötigen robotische Finger kleine Aktuatoren, die präzise Bewegungen ausführen können.
Mikrogetriebene Schrittmotoren können eingesetzt werden für:
- Beugung und Streckung der Finger
- Greifen von Objekten
- Feine Manipulationsaufgaben
- Werkzeugbedienung
Beispielsweise muss ein humanoider Roboter, der zur Haushaltsunterstützung konzipiert ist, zerbrechliche Objekte wie Tassen, elektronische Bauteile oder medizinische Geräte aufnehmen. Eine präzise Motorsteuerung ist unerlässlich, um übermäßigen Druck zu vermeiden.
2. Wrist and Arm Joint Systems
Humanoiden-Roboterarme benötigen eine flüssige und kontrollierte Bewegung, um mit ihrer Umgebung zu interagieren.
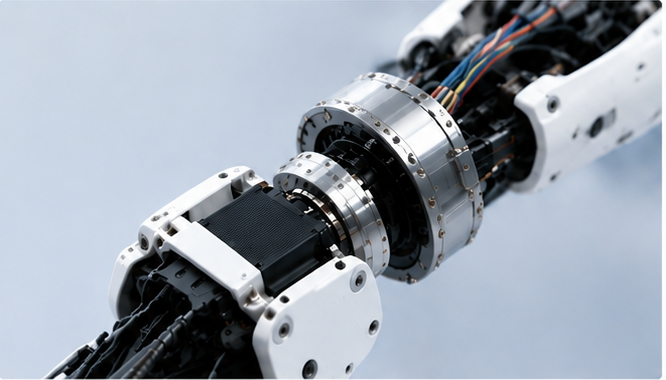
Mikrogetriebene Schrittmotoren können bieten:
- Präzise Rotationssteuerung
- Stabile Drehmomentabgabe
- Kompakte Installation
Sie eignen sich für Handgelenksrotationen, Ellbogenverstellungen und kleine Armmechanismen, bei denen herkömmliche Motoren zu groß oder ineffizient wären.
3. Facial Expression and Head Movement Mechanisms
Zukünftige humanoide Roboter sollen natürlicher mit Menschen interagieren. Gesichtsausdrücke, Augenbewegungen und Kopfposition spielen dabei eine wichtige Rolle in der Kommunikation.
Mikrogetriebene Schrittmotoren können antreiben:
- Augenbewegungssysteme
- Mundmechanismen
- Nackenrotation
- Komponenten für Gesichtsausdrücke
Ihre geringen Abmessungen und ihre präzise Positionierfähigkeit machen sie ideal, um realistische robotische Ausdrücke zu erzeugen.
4. Educational and Research Humanoid Robots
Forschungsinstitute und Universitäten benötigen häufig kompakte und kostengünstige Roboterplattformen.
Mikrogetriebene Schrittmotoren werden vielfach eingesetzt in:
- Prototyp-Humanoidroboter
- Robotik‑Bildungsplattformen
- Experimentelle Robotergelenke
Ihre einfache Steuerungsmethode und ihre zuverlässige Positionierleistung machen sie geeignet für die Entwicklung neuer algorithmischer Bewegungsstrategien in der Robotik.
Micro Geared Stepper Motor vs Traditional Motors in Humanoid Robots
Bei der Auswahl von Aktuatoren für humanoide Roboter vergleichen Ingenieure verschiedene Motortechnologien.
| Motor Type | Advantages | Limitations |
| Micro Geared Stepper Motor | Precise positioning, compact size, high torque output | Lower efficiency at high speeds |
| Brushless DC Motor | High efficiency, fast response | Requires complex control systems |
| Servo Motor | Closed-loop accuracy | Larger size and higher cost |
| Standard Stepper Motor | Simple control | Limited torque without gearing |
Für viele kleine robotische Mechanismen bietet der mikrogetriebene Schrittmotor eine hervorragende Kombination aus Präzision, kompakter Bauweise und Kosteneffizienz.
Key Factors When Choosing a Micro Geared Stepper Motor for Humanoid Robots
Die Auswahl des richtigen Motors erfordert die Berücksichtigung mehrerer technischer Parameter.
Torque Requirement
Der Motor muss für das jeweilige Roboter-Gelenk ausreichend Drehmoment liefern. Ein unzureichendes Drehmoment kann zu Positionsfehlern oder instabiler Bewegung führen.
Gear Ratio
Ein höheres Untersetzungsverhältnis erhöht das Drehmoment, verringert jedoch die Drehzahl. Ingenieure müssen Geschwindigkeit und Kraft entsprechend den Anforderungen der jeweiligen Anwendung abwägen.
Backlash
Ein geringer Spielraum ist bei humanoiden Robotern unerlässlich, da mechanische Toleranzen die Bewegungsgenauigkeit beeinträchtigen können.
Noise Level
Humanoiden Robotern kommt häufig eine Nähe zum Menschen zugute. Ein geräuscharmer Betrieb der Motoren verbessert das Nutzererlebnis.
Size and Weight
Ein leichter Motor trägt dazu bei, den Energieverbrauch des Roboters zu senken und seine Mobilität zu erhöhen.
Future Development Trends of Micro Geared Stepper Motors in Humanoid Robotics
Während sich humanoide Roboter von Forschungslaboren in kommerzielle Anwendungen entwickeln, wird sich die Aktuatortechnologie weiter verbessern.
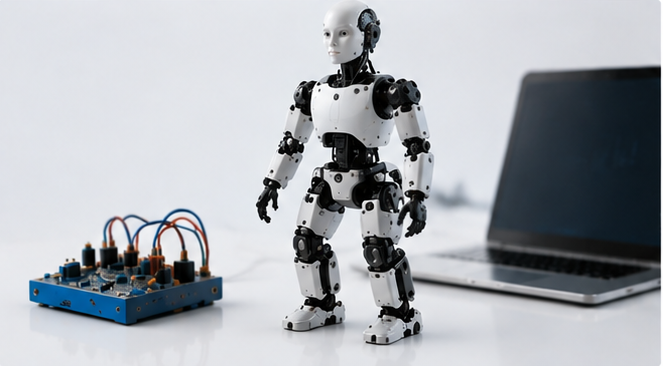
Zukünftige mikrogetriebene Schrittmotoren werden voraussichtlich folgende Merkmale aufweisen:
- Kleinere mechanische Abmessungen
- Höhere Drehmomentdichte
- Verbesserte Energieeffizienz
- Integrierte Encoder
- Intelligentere Bewegungssteuerung
- Leiserer Betrieb
Die Kombination aus künstlicher Intelligenz und fortschrittlichen miniaturisierten Antriebssystemen wird es humanoiden Robotern ermöglichen, immer komplexere Aufgaben in Haushalten, Fabriken, im Gesundheitswesen sowie in Dienstleistungsbranchen zu übernehmen.
Conclusion
The micro geared stepper motor is becoming an important motion solution for humanoid robots due to its compact size, precise control, and enhanced torque output. From robotic fingers and wrist joints to facial mechanisms and research platforms, these miniature motors provide the accuracy and reliability required for human-like movement.
Mit dem weiteren Wachstum der humanoiden Robotik wird die Nachfrage nach leistungsstarken mikrogetriebenen Schrittmotoren steigen. Hersteller, die maßgeschneiderte, effiziente und zuverlässige Miniatur-Motorlösungen anbieten können, werden eine Schlüsselrolle bei der Gestaltung der Zukunft der intelligenten Robotik spielen.
For robot designers and engineers, choosing the right micro geared stepper motor is not only about driving movement—it is about creating robots that can interact, adapt, and work alongside humans.