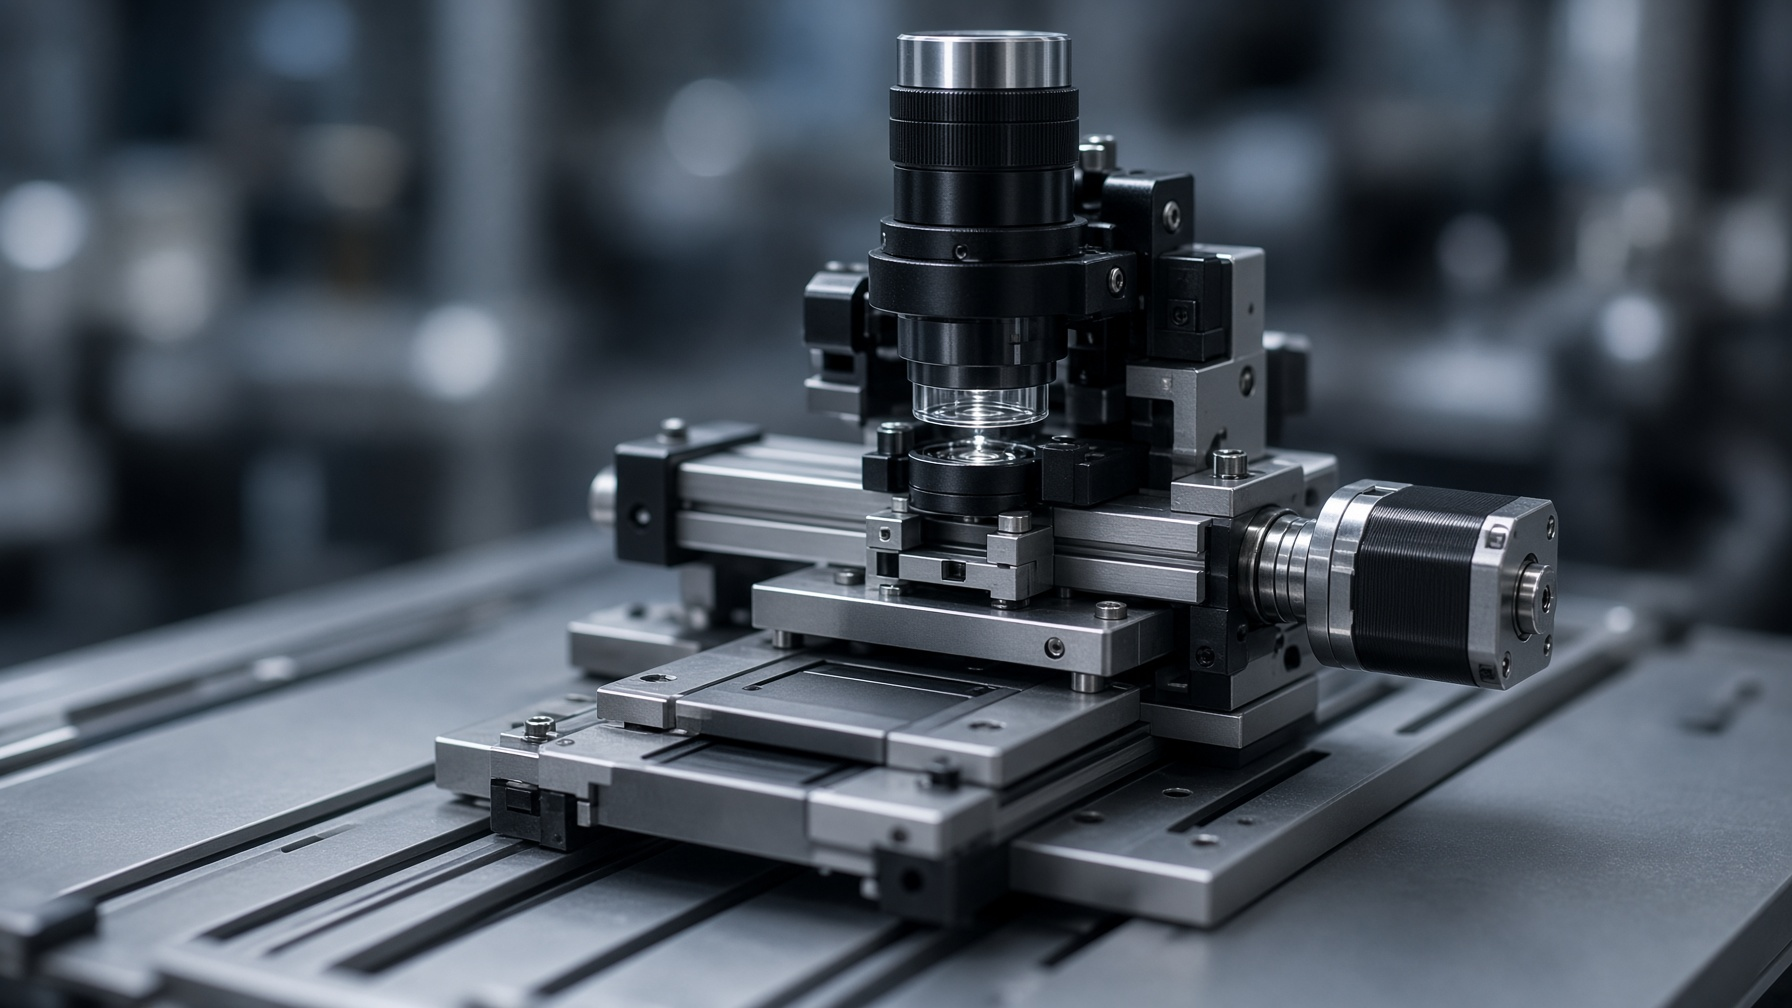
How Small Motors Deliver Higher Torque in Limited Space
Mikro‑Getriebeschrittmotoren erreichen hohe Drehmomente in ultrakompakten Bauformen, indem sie optimierte Schrittmotorstrukturen mit präziser Zahnraduntersetzung kombinieren. Das Getriebe erhöht das Ausgangsdrehmoment und gewährleistet gleichzeitig eine präzise Positionierung, wodurch diese Motoren sich für medizinische Geräte, Robotik, Halbleiterausrüstung sowie kompakte Automatisierungssysteme eignen.
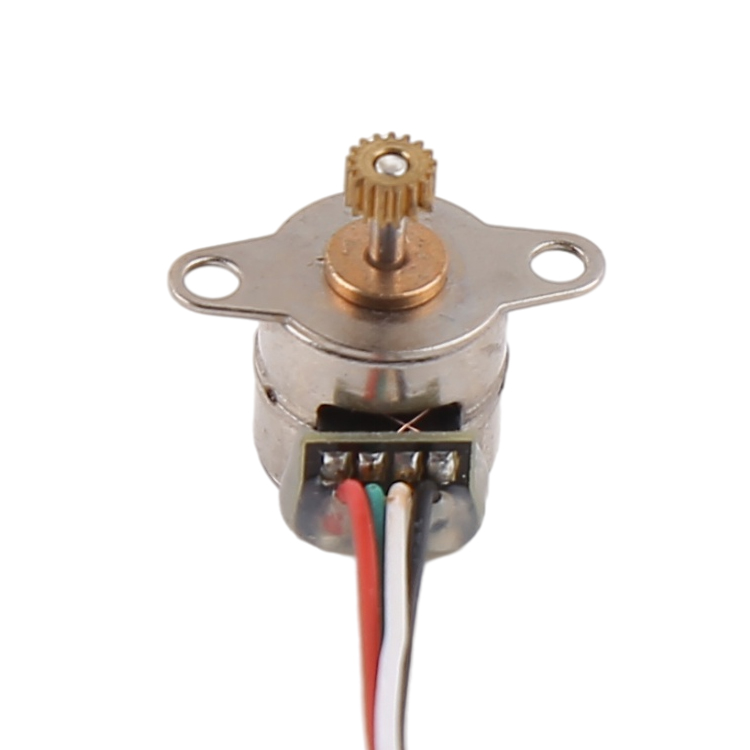
Für Ingenieure, die kleinere und effizientere Geräte konstruieren, besteht die Herausforderung nicht mehr allein darin, die Motorgröße zu reduzieren. Die eigentliche Herausforderung liegt darin, ausreichend mechanische Leistung zu erzielen und gleichzeitig folgende Aspekte zu bewahren:
- Präzise Positionierung
- Stabiler Betrieb bei niedrigen Geschwindigkeiten
- Zuverlässige Lasthandhabung
- Lange Lebensdauer
- Kompakte Einbaumaße
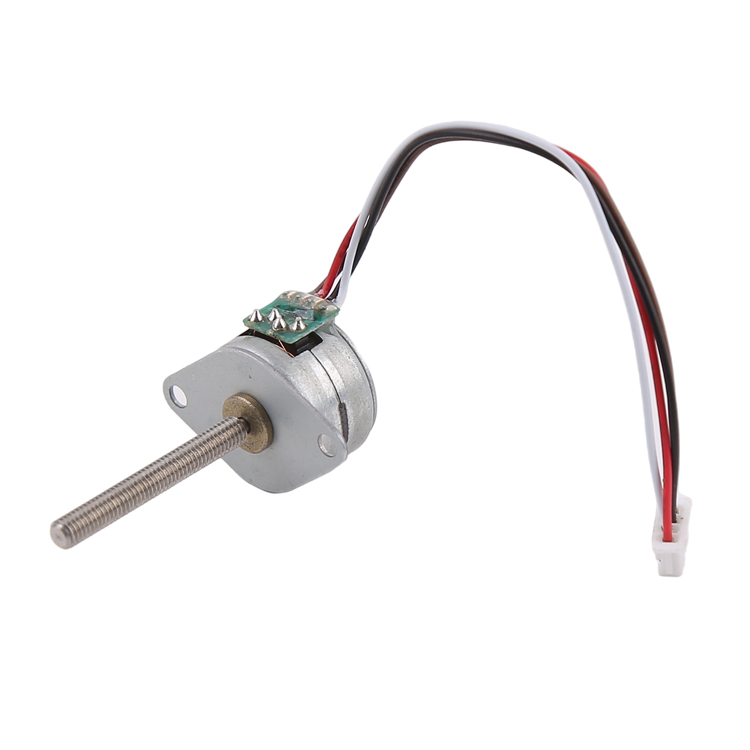
A micro geared stepper motor provides a practical solution by combining the positioning advantages of stepper motor technology with the torque multiplication effect of a gearbox.
Im Gegensatz zu herkömmlichen Miniaturmotoren, die sich hauptsächlich auf die Rotationsgeschwindigkeit konzentrieren, sind Getriebeschrittmotoren für Anwendungen konzipiert, bei denen kontrollierte Bewegungen und eine höhere Ausgangskraft entscheidend sind.
What Is a Micro Geared Stepper Motor?
A micro geared stepper motor is a compact motion component that integrates a miniature stepper motor with a precision gearbox to increase output torque and improve mechanical performance.
Der Schrittmotor bietet:
- Genaue inkrementelle Bewegung
- Wiederholbare Positionierung
- Einfache pulsorientierte Steuerung
- Das Getriebe bietet:
- Höheres Ausgangsdrehmoment
- Reduzierte Betriebsdrehzahl
- Verbesserte Lastaufnahmefähigkeit
Ein typisches Mikro‑Getriebeschrittmotor‑System umfasst:
- Miniatur-Schrittmotor
- Präzises Getriebeuntersetzungsmechanismus
- Ausgangswelle
- Motortreiber und Steuerung
Diese Kombination ermöglicht es Ingenieuren, aus einem kleinen mechanischen Gehäuse ein hohes Drehmoment zu erzeugen.
Why Small Motors Have Difficulty Producing High Torque
Die Miniaturisierung bringt mehrere ingenieurtechnische Einschränkungen mit sich.
Wenn die Motorgröße abnimmt, müssen Ingenieure folgende Herausforderungen bewältigen:
Reduced Magnetic Space
Kleinere Motoren verfügen über weniger Innenraum für:
- Permanentmagnete
- Rotorstruktur
- Kupferwicklungen
Dies schränkt die Erzeugung elektromagnetischer Drehmomente ein.
Lower Heat Dissipation Capability
Kompakte Motoren besitzen eine begrenzte Oberfläche für die Wärmeabfuhr.
Übermäßige Hitze kann verursachen:
- Geringere Effizienz
- Niedrigeres Dauer-Drehmoment
- Verkürzte Lebensdauer der Komponenten
Mechanical Load Challenges
Viele kompakte Geräte benötigen Motoren, die folgende Aufgaben übernehmen:
- Spindeln
- Linearmechanismen
- Präzisionspositionierstufen
- Kleine Aktuatoren
Der Motor muss genügend Drehmoment liefern und gleichzeitig in einen engen Bauraum passen.
Dies stellt die grundlegende ingenieurtechnische Herausforderung dar:
How can a smaller motor generate enough force without increasing its physical size?
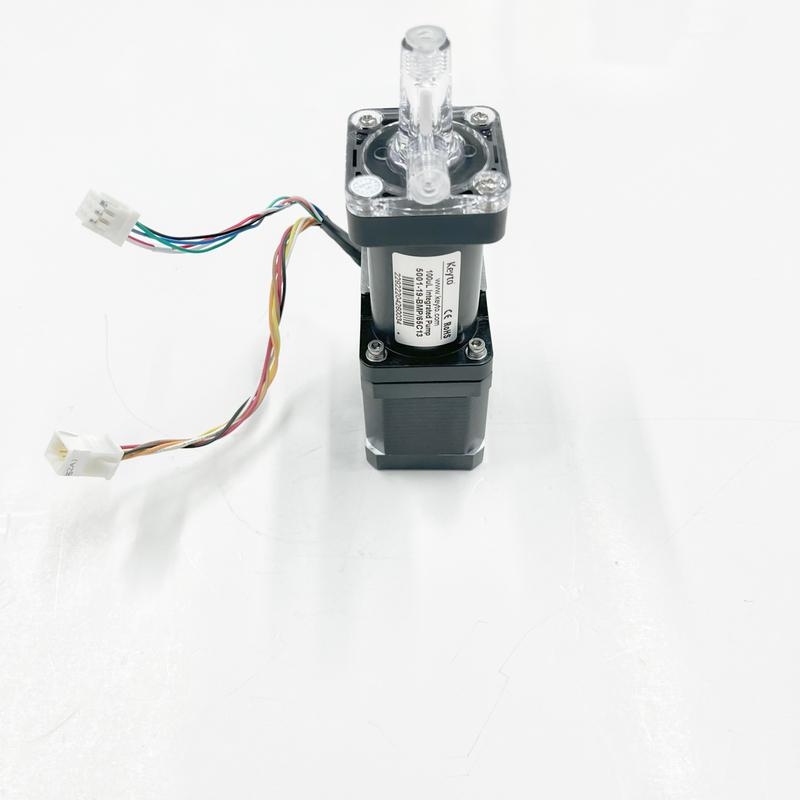
How Micro Geared Stepper Motors Increase Torque
1. Optimized Magnetic Circuit Design
Das Drehmomentverhalten eines Miniatur-Schrittmotors hängt in hohem Maße von seiner elektromagnetischen Struktur ab.
Hersteller erhöhen die Drehmomentdichte durch:
- Verbessertes Design der Rotor-Magnete
- Optimierte Zahngeometrie des Stators
- Verminderter Luftspalt
- Bessere Verteilung des magnetischen Flusses
Ein gut konstruierter Magnetkreis ermöglicht eine höhere Umwandlung elektrischer Energie in mechanisches Drehmoment.
Für kompakte Präzisionsgeräte werden häufig hybride Schrittmotorstrukturen gewählt, da sie folgende Vorteile bieten:
- Hohes Haltemoment
- Präzise Positionierung
- Stabiler Betrieb bei niedrigen Drehzahlen
2. Gear Reduction Improves Output Torque
Der Hauptvorteil einer Getriebeausführung liegt in der Drehmomentverstärkung.
Die grundlegende Beziehung lautet:
Output Torque = Motor Torque × Gear Ratio × Gear Efficiency
Zum Beispiel:
Ein Motor in Kombination mit einem 10:1-Getriebe kann ein deutlich höheres Ausgangsdrehmoment bei gleichzeitiger Reduzierung der Drehzahl liefern.
Dies ist nützlich, wenn die Anwendung folgende Anforderungen stellt:
- Starke Schubkraft
- Kontrollierte Bewegung
- Langsamer Betrieb
- Stabile Positionierung
A micro geared stepper motor allows engineers to replace larger motors while maintaining required mechanical performance.
3. Higher Torque Density Through Compact Design
Die Drehmomentdichte beschreibt, wie viel Drehmoment ein Motor im Verhältnis zu seiner Größe erzeugt.
Die Verbesserung der Drehmomentdichte erfordert ein ausgewogenes Zusammenspiel von:
- Magnetische Leistung
- Wickelkonstruktion
- Mechanische Festigkeit
- Thermisches Management
Eine hohe Drehmomentdichte ist insbesondere wichtig in:
- Tragbare medizinische Geräte
- Kompakte Roboter
- Präzisionsinstrumente
- Automatisierte Inspektionsgeräte
Where Micro Geared Stepper Motors Are Used
Medical Equipment Applications
Medizinische Geräte benötigen oft kompakte Motoren, die präzise und wiederholbare Bewegungen ermöglichen.
Typische Anwendungen umfassen:
- Spritzenpumpen
- Arzneimittelabgabesysteme
- Laboranalysatoren
- Diagnostische Instrumente
Beispielsweise treibt in einer Spritzenpumpe der Motor einen Spindelmechanismus an, um die Kolbenbewegung zu steuern.
Der Motor muss Folgendes liefern:
- Präzise Verschiebung
- Stabiler Betrieb bei niedrigen Geschwindigkeiten
- Konstante Kraftabgabe
Ein mikrogetriebener Schrittmotor ist geeignet, da er kontrollierte Bewegungen ermöglicht, ohne dass ein großes Stellglied erforderlich ist.
Semiconductor Inspection Equipment
Ausrüstungen zur Halbleiterfertigung verlangen äußerst präzise Positionierungen innerhalb begrenzter Raumverhältnisse.

Häufige Anwendungen umfassen:
- Optische Justiermodule
- Sensor-Positionierungssysteme
- Wafer-Inspektionsgeräte
- Testplattformen
Wichtige Anforderungen umfassen:
- Kleiner Einbauraum
- Geringe Vibrationen
- Wiederholbare Positionierung
- Zuverlässiger Betrieb
Mikrogetriebene Schrittmotoren helfen Ingenieuren, kompakte Präzisionsbewegungssysteme zu realisieren.
Robotics and Small Actuators
Kleine Robotersysteme benötigen leichte Motoren mit ausreichender mechanischer Leistung.
Anwendungen umfassen:
- Roboter-Greifer
- Kleine Robotergelenke
- Inspektionsroboter
- Laborroboter
Im Vergleich zu herkömmlichen Motoren bieten Getriebeschrittmotoren:
- Höheres Drehmoment in einem kleineren Gehäuse
- Einfache Steuerungsarchitektur
- Präzise Bewegungssteuerung
Compact Automation Equipment
Automatisierungshersteller stehen häufig vor strengen Platzbeschränkungen.
Anwendungen umfassen:
- Abgabemaschinen
- Zuführmechanismen
- Pick-and-Place-Anlagen
- Montagesysteme
Der Motor muss folgende Anforderungen erfüllen:
- Häufige Start-Stopp-Zyklen
- Präzise Positionierung
- Stabiler Betrieb
Micro Stepper Motor vs Micro Geared Stepper Motor
Die Wahl zwischen einem Standard-Mikroschrittmotor und einer getriebegestützten Variante hängt von den Anforderungen der jeweiligen Anwendung ab.
| Feature | Mikro-Schrittmotor | Micro Geared Stepper Motor |
| Motor Structure | Stepper motor only | Stepper motor + gearbox |
| Output Torque | Limited by motor size | Increased through gear reduction |
| Geschwindigkeit | Higher rotational speed | Lower speed with higher torque |
| Position Accuracy | High | High |
| Load Capability | Medium | Higher |
| Installation Size | Kleiner | Slightly longer |
| Best Application | Lightweight mechanisms | High-load compact systems |
For applications requiring more force at controlled speed, a micro geared stepper motor is usually the better option.
Micro Geared Stepper Motor Selection Guide
Die Auswahl des richtigen Motors erfordert, dass die motorischen Eigenschaften optimal auf das mechanische System abgestimmt werden.
Ingenieure sollten Folgendes bewerten:
- Erforderliches Ausgangsdrehmoment
- Betriebsgeschwindigkeit
- Lastbedingungen
- Einbauraum
- Positionsgenauigkeit
- Arbeitszyklus
Key Selection Parameters
| Parameter | Meaning | Engineering Consideration |
| Gear Ratio | Speed reduction level | Higher ratio provides more torque |
| Output Torque | Available mechanical force | Must exceed application load |
| Step Angle | Movement resolution | Determines positioning accuracy |
| Rated Voltage | Operating voltage | Must match power supply |
| Rated Current | Motor operating current | Affects heat generation |
| Output Speed | Final shaft speed | Influences machine cycle time |
| Backlash | Gear clearance | Important for precision movement |
| Motor Size | Physical dimensions | Determines installation compatibility |
How Engineers Choose the Right Micro Geared Stepper Motor
Vor der Auswahl eines Motors sollten folgende Faktoren berücksichtigt werden:
Mechanical Load
Bewerten:
- Erforderliche Antriebskraft
- Anlaufdrehmoment
- Beschleunigungsanforderungen
- Sicherheitsmarge
Motion Requirements
Prüfung:
- Erforderliche Positioniergenauigkeit
- Betriebsgeschwindigkeit
- Bewegungsfrequenz
- Dauerbetriebszeit
Environment Conditions
Berücksichtigung:
- Temperatur
- Staubbelastung
- Vibration
- Verfügbarer Bauraum
Control Compatibility
Bestätigung:
- Antriebsspannung
- Nennstrom
- Steuerungsschnittstelle
- Anforderungen an offene oder geschlossene Regelkreise
Micro Geared Stepper Motor Compared with Other Compact Motors
| Motor Type | Advantages | Limitations | Typical Applications |
| Micro Geared Stepper Motor | High torque and accurate positioning | Lower maximum speed | Medical, robotics, automation |
| Micro DC Gear Motor | Simple continuous rotation | Needs feedback for accuracy | Pumps, actuators |
| Micro Servo Motor | High precision with feedback | Higher cost | Advanced robotics |
| Brushless DC Motor | High efficiency and speed | More complex control | High-speed equipment |
Die beste Entscheidung hängt davon ab, ob das System vor allem auf Drehmoment, Geschwindigkeit, Genauigkeit oder Regelkomplexität Wert legt.
Common Design Challenges and Solutions
Reducing Vibration
Schrittmotoren können im Betrieb mit Resonanzphänomenen konfrontiert sein.
Lösungen umfassen:
- Mikroschrittbetrieb
- Angemessene Auswahl des Antriebs
- Optimierte Beschleunigungseinstellungen
- Mechanische Dämpfung
Managing Heat
Kompakte Motoren erfordern eine sorgfältige thermische Auslegung.
Ingenieure können die Leistung verbessern, indem sie:
- geeignete Stromwerte auswählen
- den Wicklungswiderstand optimieren
- übermäßige Belastungen vermeiden
Balancing Size and Performance
Die Erhöhung des Drehmoments erfordert häufig:
- größere magnetische Komponenten
- Höhere Übersetzungsverhältnisse
- verbesserte mechanische Konstruktion
Das endgültige Design muss folgende Aspekte abwägen:
- Motorgröße
- Drehmomentabgabe
- Geschwindigkeit
- Kosten
Frequently Asked Questions About Micro Geared Stepper Motors
1. What is a micro geared stepper motor?
Ein Mikro-Getriebeschrittmotor ist ein kompakter Motor, der einen Miniatur-Schrittmotor mit einem Untersetzungsgetriebe kombiniert, um das Ausgangsdrehmoment zu erhöhen und gleichzeitig eine präzise Bewegungssteuerung beizubehalten.
2. Why do geared stepper motors produce higher torque?
Das Getriebe reduziert die Drehzahl und erhöht den mechanischen Vorteil, sodass der Motor aus einem kleinen Gehäuse ein höheres Ausgangsdrehmoment erzeugen kann.
3. What applications use micro geared stepper motors?
Sie werden häufig in medizinischen Geräten, Robotern, Halbleiterinspektionssystemen, Laborgeräten sowie kompakten Automatisierungsmaschinen eingesetzt.
4. Are micro geared stepper motors suitable for precision positioning?
Ja. Sie ermöglichen präzise inkrementelle Bewegungen und eignen sich für Anwendungen, die wiederholbare Positioniergenauigkeit erfordern.
5. How do I select a micro geared stepper motor?
Bei der Auswahl sind Drehmoment, Übersetzungsverhältnis, Drehzahl, Lastanforderungen, Bauraum, Genauigkeit sowie Betriebsbedingungen zu berücksichtigen.
6. Can micro geared stepper motors be customized?
Ja. Hersteller können die Abmessungen des Motors, das Übersetzungsverhältnis, die Wellenkonstruktion, die Spannung, das Ausgangsdrehmoment sowie elektrische Spezifikationen je nach Anforderungen individuell anpassen.
Key Takeaways
- Micro geared stepper motors achieve high torque in ultra-compact designs by combining efficient motor structures with precision gear reduction.
- Durch die Untersetzung wird das Ausgangsdrehmoment erhöht, während gleichzeitig eine präzise schrittweise Bewegungssteuerung gewährleistet bleibt.
- Die Optimierung des Magnetkreises, das Rotor-Design sowie das thermische Management sind entscheidende Faktoren, die die Motorleistung beeinflussen.
- Diese Motoren finden breite Anwendung in medizinischen Geräten, Robotern, Halbleiterausrüstungen sowie kompakten Automatisierungssystemen.
- Für eine geeignete Auswahl müssen Drehmoment, Drehzahl, Übersetzungsverhältnis, Genauigkeit, Spiel und Umgebungsbedingungen sorgfältig bewertet werden.
- Maßgeschneiderte Lösungen mit Mikro-Getriebeschrittmotoren unterstützen Ingenieure dabei, kleinere und effizientere Antriebssysteme zu entwickeln.
Conclusion
Mikro-Getriebeschrittmotoren bieten Ingenieuren eine praktische Lösung für Anwendungen, die hohes Drehmoment, präzise Positionierung und begrenzten Bauraum erfordern. Durch die Kombination von Miniatur-Schrittmotortechnologie mit präziser Untersetzung liefern diese Motoren zuverlässige Bewegungsleistungen unter anspruchsvollen Bedingungen.
Da medizinische Geräte, Roboter und Automatisierungssysteme zunehmend zu kompakteren Designs übergehen, werden kompakte Hochdrehmoment-Antriebslösungen immer wichtiger.
Die Auswahl des passenden Motors erfordert eine sorgfältige Abwägung von mechanischer Belastung, Betriebsbedingungen und Systemanforderungen.
Welcome to contact us for customized stepper motor solutions. We provide professional support for motor selection, gearbox design, and application-specific motion systems.