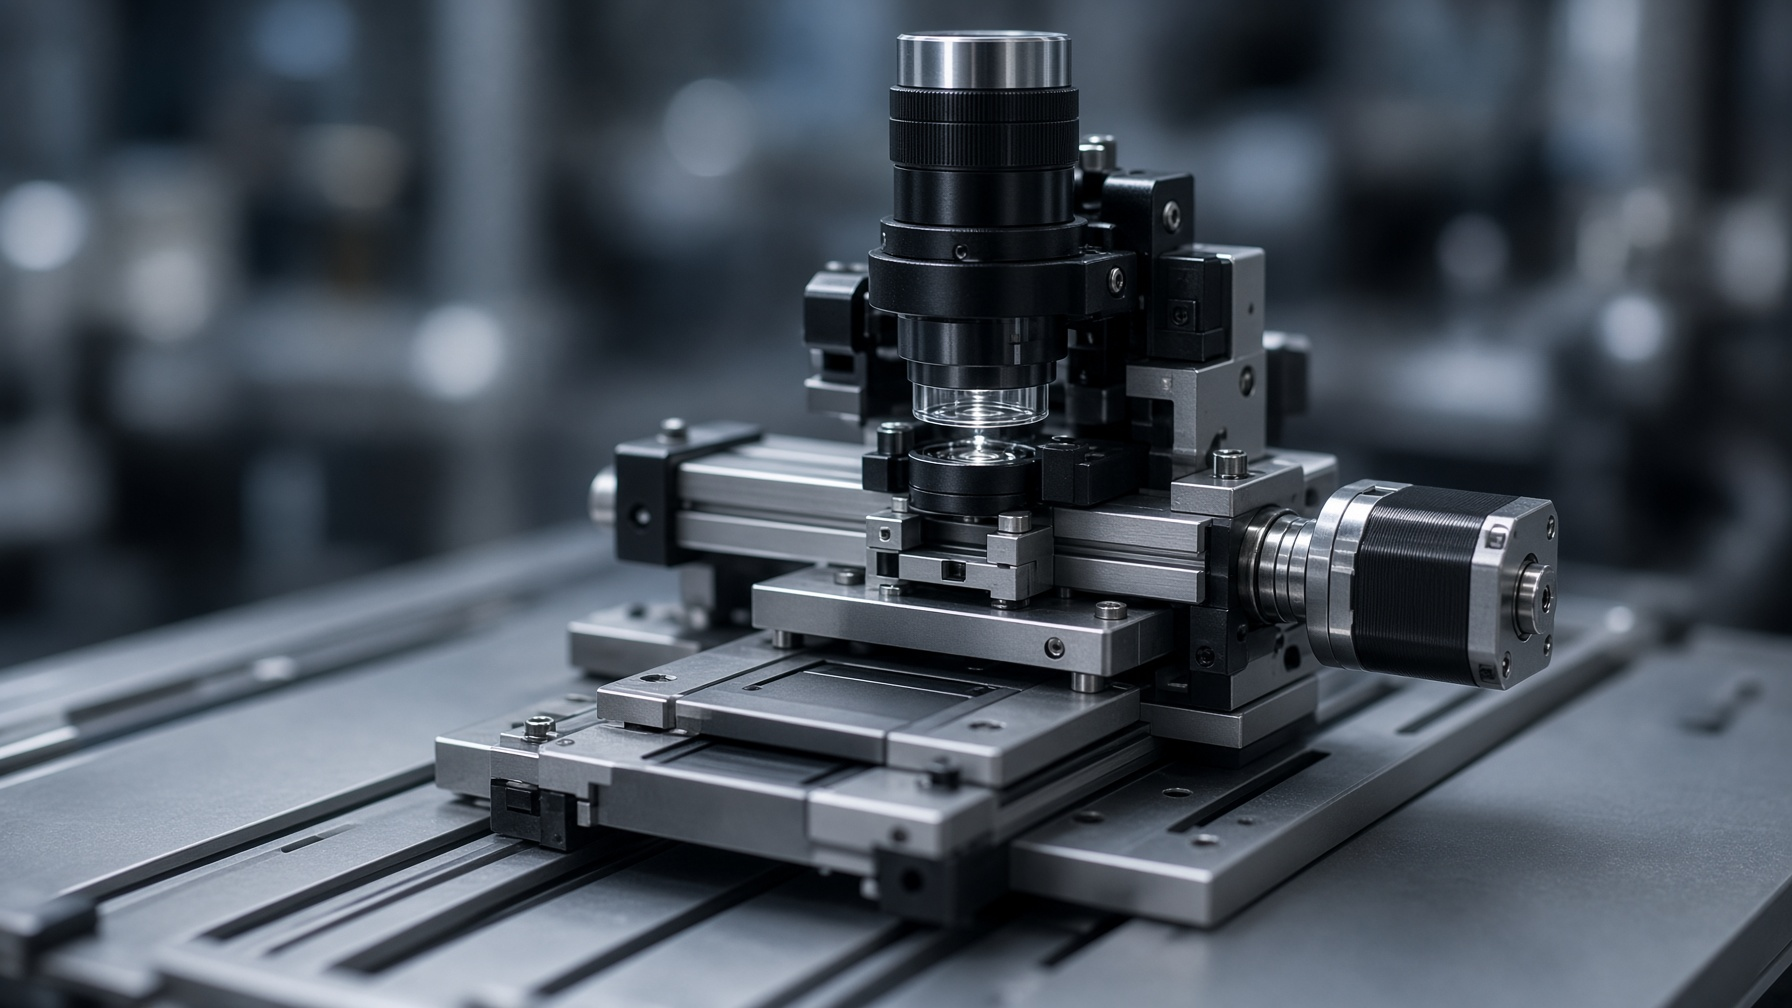
How Small Motors Deliver Higher Torque in Limited Space
Les micro-moteurs pas à pas à engrenages atteignent un couple élevé dans des conceptions ultra-compactes en combinant des structures de moteurs pas à pas optimisées avec une technologie de réduction d’engrenages de haute précision. La boîte de vitesses augmente le couple de sortie tout en maintenant un positionnement précis, ce qui rend ces moteurs adaptés aux dispositifs médicaux, à la robotique, aux équipements pour semi-conducteurs et aux systèmes d’automatisation compacts.
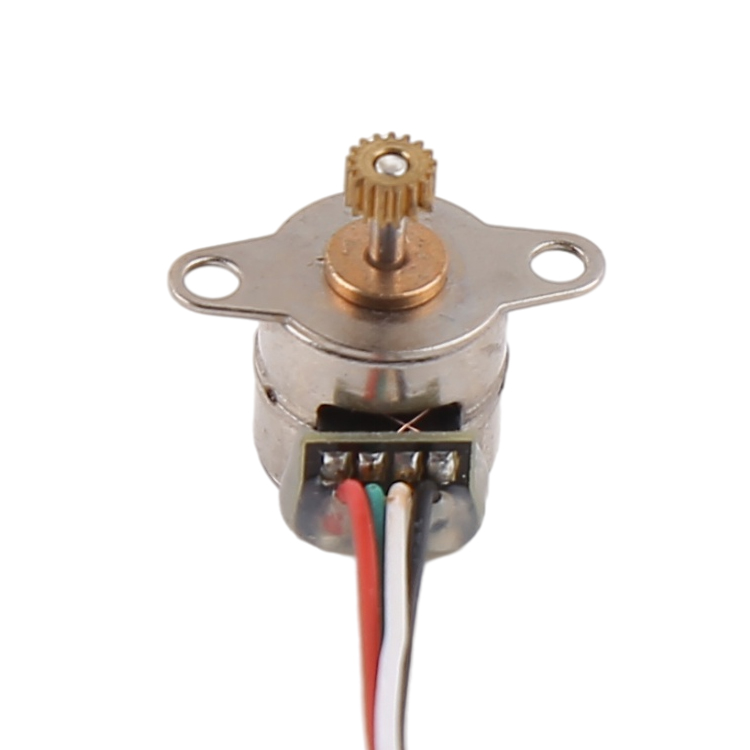
Pour les ingénieurs concevant des équipements plus petits et plus performants, le défi n’est plus seulement de réduire la taille du moteur. Le véritable défi consiste à obtenir une puissance mécanique suffisante tout en maintenant :
- Positionnement précis
- Fonctionnement stable à basse vitesse
- Manipulation fiable des charges
- Longue durée de vie
- Dimensions d’installation compactes
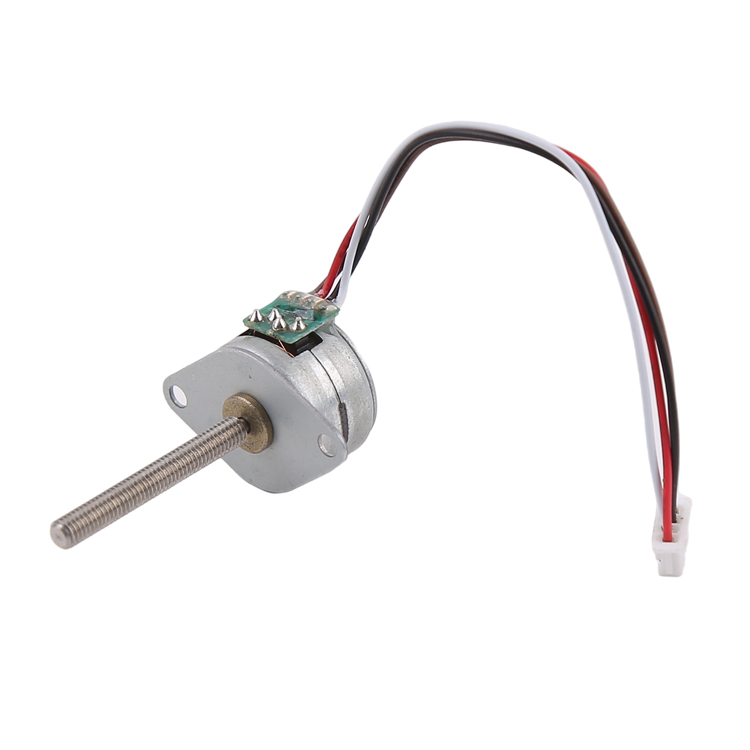
A micro geared stepper motor provides a practical solution by combining the positioning advantages of stepper motor technology with the torque multiplication effect of a gearbox.
Contrairement aux moteurs miniatures standard, qui se concentrent principalement sur la vitesse de rotation, les moteurs pas à pas à engrenages sont conçus pour des applications où un mouvement contrôlé et une force de sortie accrue sont essentiels.
What Is a Micro Geared Stepper Motor?
A micro geared stepper motor is a compact motion component that integrates a miniature stepper motor with a precision gearbox to increase output torque and improve mechanical performance.
Le moteur pas à pas offre :
- Mouvement incrémental précis
- Positionnement reproductible
- Contrôle simple basé sur des impulsions
- La boîte de vitesses offre :
- Un couple de sortie plus élevé
- Une vitesse de fonctionnement réduite
- Une capacité de charge améliorée
Un système typique de micro-moteur pas à pas à engrenages comprend :
- Moteur pas à pas miniature
- Mécanisme de réduction de vitesse de précision
- Arbre de sortie
- Pilote et contrôleur de moteur
Cette combinaison permet aux ingénieurs d’obtenir un couple élevé à partir d’un petit volume mécanique.
Why Small Motors Have Difficulty Producing High Torque
La miniaturisation entraîne plusieurs contraintes techniques.
Lorsque la taille du moteur diminue, les ingénieurs doivent faire face à :
Reduced Magnetic Space
Les moteurs plus petits disposent de moins d’espace interne pour :
- Aimants permanents
- Structure du rotor
- Enroulements en cuivre
Cela limite la production de couple électromagnétique.
Lower Heat Dissipation Capability
Les moteurs compacts offrent une surface limitée pour le transfert de chaleur.
Une chaleur excessive peut entraîner :
- Une efficacité réduite
- Un couple continu plus faible
- Durée de vie des composants raccourcie
Mechanical Load Challenges
De nombreux appareils compacts exigent que les moteurs entraînent :
- Vis sans fin
- Mécanismes linéaires
- stades de positionnement de précision
- Petits actionneurs
Le moteur doit fournir un couple suffisant tout en s’intégrant dans un espace restreint.
Cela pose le défi fondamental en ingénierie :
How can a smaller motor generate enough force without increasing its physical size?
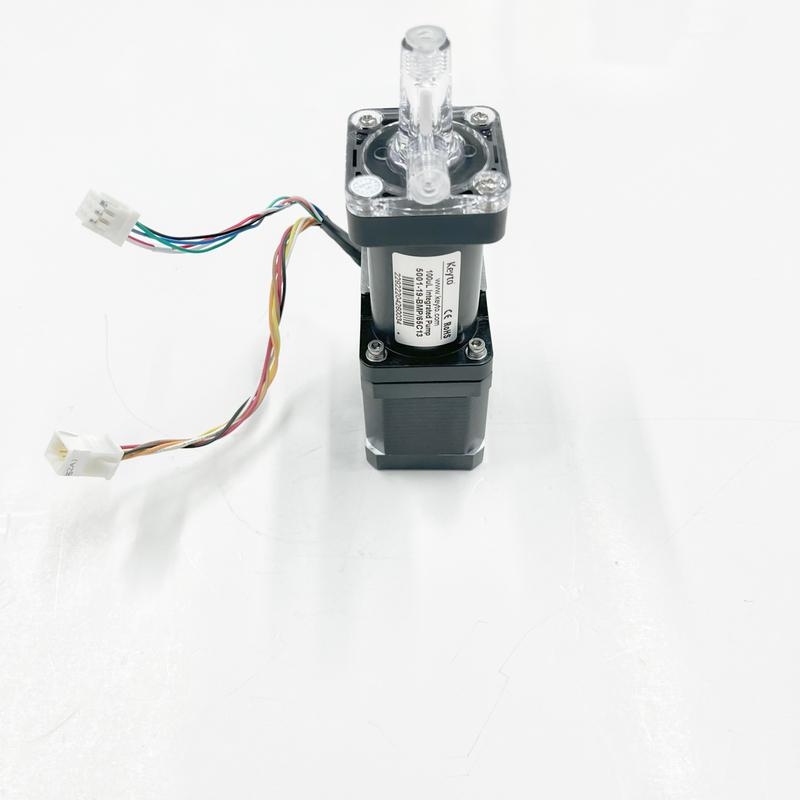
How Micro Geared Stepper Motors Increase Torque
1. Optimized Magnetic Circuit Design
Les performances en couple d’un moteur pas à pas miniature dépendent fortement de sa structure électromagnétique.
Les fabricants améliorent la densité de couple grâce à :
- Conception améliorée des aimants du rotor
- Géométrie optimisée des dents du stator
- Un entrefer réduit
- Meilleure répartition du flux magnétique
Un circuit magnétique bien conçu permet de convertir davantage d’énergie électrique en couple mécanique.
Pour les équipements compacts de haute précision, on privilégie généralement les structures de moteurs pas à pas hybrides, car elles offrent :
- Un couple de maintien élevé
- Un positionnement précis
- Fonctionnement stable à basse vitesse
2. Gear Reduction Improves Output Torque
L’avantage principal d’une conception à réducteur est la multiplication du couple.
La relation fondamentale est :
Output Torque = Motor Torque × Gear Ratio × Gear Efficiency
Par exemple :
Un moteur associé à un réducteur 10:1 peut fournir un couple de sortie nettement plus élevé tout en réduisant la vitesse de rotation.
Ceci est utile lorsque l’application exige :
- Une force de poussée importante
- Un mouvement contrôlé
- Un fonctionnement à basse vitesse
- Un positionnement stable
A micro geared stepper motor allows engineers to replace larger motors while maintaining required mechanical performance.
3. Higher Torque Density Through Compact Design
La densité de couple désigne la quantité de couple qu’un moteur produit par rapport à sa taille.
Améliorer la densité de couple nécessite d’équilibrer :
- Des performances magnétiques
- Une conception des enroulements
- Une résistance mécanique
- Une gestion thermique
Une haute densité de couple est particulièrement importante dans :
- Des dispositifs médicaux portables
- Des robots compacts
- Des instruments de précision
- Équipements automatisés d’inspection
Where Micro Geared Stepper Motors Are Used
Medical Equipment Applications
Les dispositifs médicaux requièrent souvent des moteurs compacts capables d’assurer des mouvements précis et répétables.
Les applications typiques incluent :
- Des pompes à seringue
- Des systèmes de distribution de médicaments
- Des analyseurs de laboratoire
- Des instruments de diagnostic
Par exemple, dans une pompe à seringue, le moteur entraîne un système à vis sans fin pour contrôler le déplacement du piston.
Le moteur doit fournir :
- Un déplacement précis
- Fonctionnement stable à basse vitesse
- Une force de sortie constante
Un micro-moteur pas à pas à réducteur est adapté, car il assure un mouvement contrôlé sans nécessiter d’actionneur volumineux.
Semiconductor Inspection Equipment
Les équipements de fabrication des semi-conducteurs exigent un positionnement extrêmement précis dans des espaces restreints.

Les applications courantes comprennent :
- Modules d’ajustement optique
- Systèmes de positionnement de capteurs
- Équipements d’inspection de plaquettes
- Des plateformes d’essai
Les exigences importantes comprennent :
- Faible empreinte au sol
- Une faible vibration
- Positionnement reproductible
- Un fonctionnement fiable
Les micro-moteurs pas à pas à réducteur aident les ingénieurs à concevoir des systèmes de mouvement de précision compacts.
Robotics and Small Actuators
Les petits systèmes robotiques nécessitent des moteurs légers dotés d’une puissance mécanique suffisante.
Les applications comprennent :
- Prises robotiques
- Petites articulations robotiques
- Robots d’inspection
- Robots de laboratoire
Comparés aux moteurs conventionnels, les moteurs pas à pas à réducteur offrent :
- Un couple plus élevé dans un format réduit
- Une architecture de commande simple
- Contrôle précis du mouvement
Compact Automation Equipment
Les fabricants d’automatisation sont souvent confrontés à des contraintes d’espace strictes.
Les applications comprennent :
- Machines de dosage
- Mécanismes d’alimentation
- Équipements de préhension et de placement
- Systèmes d’assemblage
Le moteur doit pouvoir supporter :
- Des cycles de démarrage‑arrêt fréquents
- Un positionnement précis
- Fonctionnement stable
Micro Stepper Motor vs Micro Geared Stepper Motor
Le choix entre un micro-moteur pas à pas standard et une version à réducteur dépend des exigences de l’application.
| Feature | Micro-moteur pas à pas | Micro Geared Stepper Motor |
| Motor Structure | Stepper motor only | Stepper motor + gearbox |
| Output Torque | Limited by motor size | Increased through gear reduction |
| Vitesse | Higher rotational speed | Lower speed with higher torque |
| Position Accuracy | High | High |
| Load Capability | Medium | Higher |
| Installation Size | Plus petit | Slightly longer |
| Best Application | Lightweight mechanisms | High-load compact systems |
For applications requiring more force at controlled speed, a micro geared stepper motor is usually the better option.
Micro Geared Stepper Motor Selection Guide
Sélectionner le bon moteur nécessite d’assortir les caractéristiques du moteur au système mécanique.
Les ingénieurs devraient évaluer :
- Couple de sortie requis
- Vitesse de fonctionnement
- Conditions de charge
- Espace d’installation
- Précision de positionnement
- Cycle de service
Key Selection Parameters
| Parameter | Meaning | Engineering Consideration |
| Gear Ratio | Speed reduction level | Higher ratio provides more torque |
| Output Torque | Available mechanical force | Must exceed application load |
| Step Angle | Movement resolution | Determines positioning accuracy |
| Rated Voltage | Operating voltage | Must match power supply |
| Rated Current | Motor operating current | Affects heat generation |
| Output Speed | Final shaft speed | Influences machine cycle time |
| Backlash | Gear clearance | Important for precision movement |
| Motor Size | Physical dimensions | Determines installation compatibility |
How Engineers Choose the Right Micro Geared Stepper Motor
Avant de choisir un moteur, il convient de prendre en compte les facteurs suivants :
Mechanical Load
Évaluer :
- Force motrice requise
- Couple de démarrage
- Exigences en matière d’accélération
- Marge de sécurité
Motion Requirements
Vérifier :
- Précision de positionnement requise
- Vitesse de fonctionnement
- Fréquence des mouvements
- Durée de fonctionnement continue
Environment Conditions
Prendre en compte :
- Température
- Exposition à la poussière
- Vibrations
- Espace d’installation disponible
Control Compatibility
Confirmer :
- Tension d’alimentation
- Courant nominal
- Interface du contrôleur
- Exigences en boucle ouverte ou en boucle fermée
Micro Geared Stepper Motor Compared with Other Compact Motors
| Motor Type | Advantages | Limitations | Typical Applications |
| Micro Geared Stepper Motor | High torque and accurate positioning | Lower maximum speed | Medical, robotics, automation |
| Micro DC Gear Motor | Simple continuous rotation | Needs feedback for accuracy | Pumps, actuators |
| Micro Servo Motor | High precision with feedback | Higher cost | Advanced robotics |
| Brushless DC Motor | High efficiency and speed | More complex control | High-speed equipment |
Le meilleur choix dépend de l’importance accordée par le système au couple, à la vitesse, à la précision ou à la complexité du contrôle.
Common Design Challenges and Solutions
Reducing Vibration
Les moteurs pas à pas peuvent être sujets à la résonance pendant leur fonctionnement.
Les solutions comprennent :
- Contrôle par micro-pas
- Sélection adéquate du pilote
- Réglages d’accélération optimisés
- Amortissement mécanique
Managing Heat
Les moteurs compacts requièrent une conception thermique soigneuse.
Les ingénieurs peuvent améliorer les performances en :
- Sélectionnant des réglages de courant appropriés
- Optimisant la résistance des enroulements
- Évitant une surcharge excessive
Balancing Size and Performance
L’augmentation du couple nécessite souvent :
- Des composants magnétiques plus volumineux
- Rapports de transmission plus élevés
- Une conception mécanique améliorée
La conception finale doit trouver un équilibre entre :
- Taille du moteur
- Couple de sortie
- Vitesse
- Coût
Frequently Asked Questions About Micro Geared Stepper Motors
1. What is a micro geared stepper motor?
Un micro-moteur pas à pas à réducteur est un moteur compact qui associe un moteur pas à pas miniature à un réducteur afin d’accroître le couple de sortie tout en maintenant un contrôle précis du mouvement.
2. Why do geared stepper motors produce higher torque?
Le réducteur réduit la vitesse et augmente l’avantage mécanique, permettant au moteur de générer un couple de sortie plus élevé malgré sa petite taille.
3. What applications use micro geared stepper motors?
Ils sont couramment utilisés dans les dispositifs médicaux, la robotique, les systèmes d’inspection des semi-conducteurs, les équipements de laboratoire et les machines d’automatisation compactes.
4. Are micro geared stepper motors suitable for precision positioning?
Oui. Ils assurent un mouvement incrémental précis et conviennent aux applications nécessitant un positionnement répétable.
5. How do I select a micro geared stepper motor?
La sélection doit tenir compte du couple, du rapport de transmission, de la vitesse, des exigences de charge, de l’espace disponible pour l’installation, de la précision ainsi que des conditions de fonctionnement.
6. Can micro geared stepper motors be customized?
Oui. Les fabricants peuvent personnaliser les dimensions du moteur, le rapport de réduction, la conception de l’arbre, la tension d’alimentation, le couple de sortie et les spécifications électriques selon les besoins de l’application.
Key Takeaways
- Micro geared stepper motors achieve high torque in ultra-compact designs by combining efficient motor structures with precision gear reduction.
- La réduction de vitesse par engrenage augmente le couple de sortie tout en maintenant un contrôle précis du mouvement par pas.
- L’optimisation du circuit magnétique, la conception du rotor et la gestion thermique sont des facteurs essentiels influençant les performances du moteur.
- Ces moteurs sont largement employés dans les dispositifs médicaux, la robotique, les équipements pour semi-conducteurs et les systèmes d’automatisation compacts.
- Une sélection appropriée exige d’évaluer le couple, la vitesse, le rapport de réduction, la précision, le jeu mécanique et l’environnement d’utilisation.
- Des solutions personnalisées de micro-moteurs pas à pas à réducteur aident les ingénieurs à concevoir des systèmes de mouvement plus compacts et plus efficaces.
Conclusion
Les micro-moteurs pas à pas à réducteur offrent aux ingénieurs une solution pratique pour les applications nécessitant un couple élevé, un positionnement précis et un espace d’installation limité. En combinant la technologie des moteurs pas à pas miniatures avec une réduction d’engrenages de haute précision, ces moteurs garantissent des performances de mouvement fiables dans des environnements exigeants.
À mesure que les équipements médicaux, la robotique et les systèmes d’automatisation tendent vers des designs toujours plus compacts, les solutions de mouvement compactes à couple élevé deviendront de plus en plus essentielles.
Choisir le bon moteur exige une évaluation minutieuse de la charge mécanique, des conditions de fonctionnement et des exigences du système.
Welcome to contact us for customized stepper motor solutions. We provide professional support for motor selection, gearbox design, and application-specific motion systems.