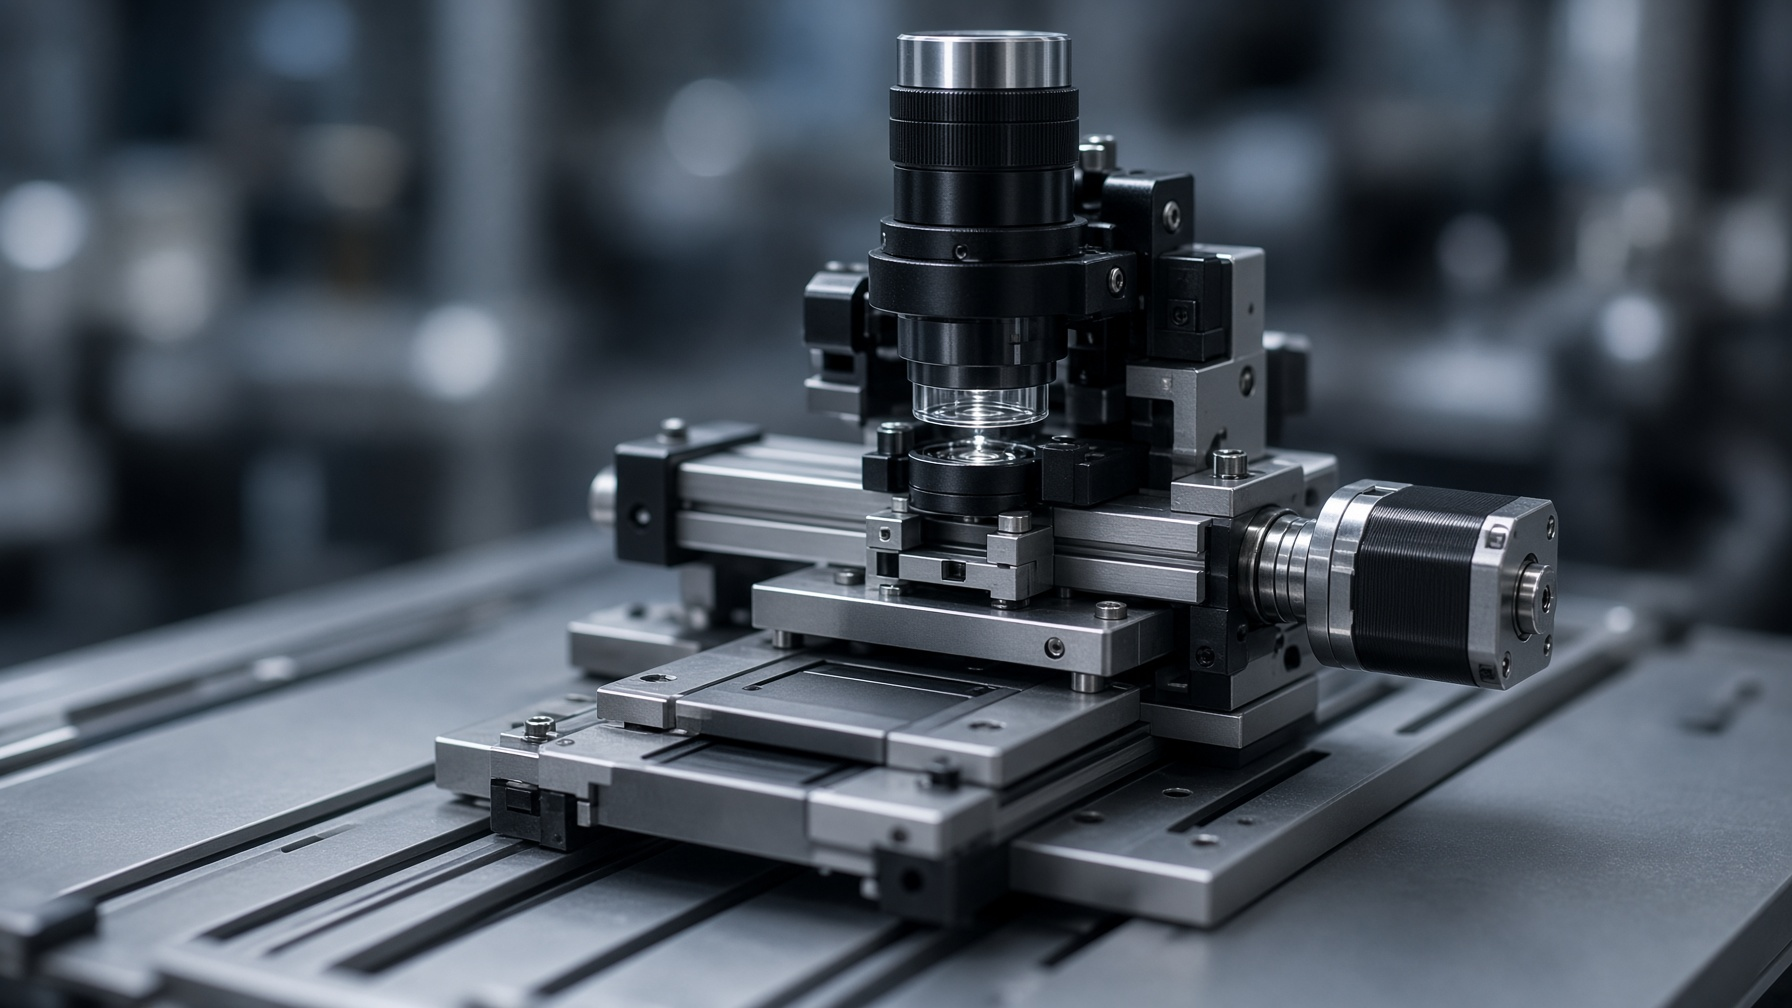
How Small Motors Deliver Higher Torque in Limited Space
Micro-aandrijfmotoren met tandwieloverbrenging bereiken hoog koppel in ultracompacte ontwerpen door geoptimaliseerde stappenmotorstructuren te combineren met precisietandwielreductietechnologie. De versnellingsbak verhoogt het uitgangskoppel terwijl de nauwkeurige positionering behouden blijft, waardoor deze motoren geschikt zijn voor medische apparaten, robotica, halfgeleiderapparatuur en compacte automatiseringssystemen.
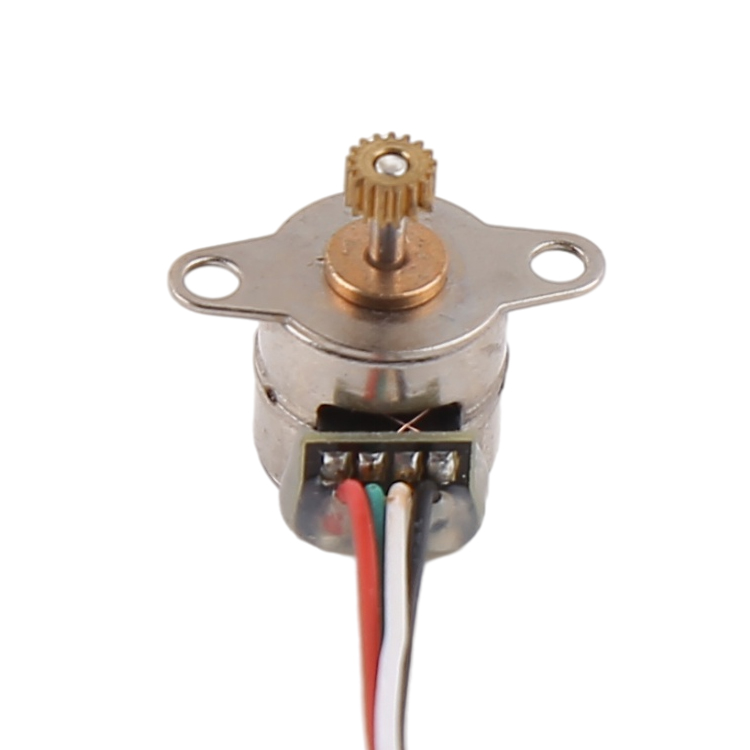
Voor ingenieurs die kleinere en efficiëntere apparatuur ontwerpen, is de uitdaging niet langer alleen het verkleinen van de motor. De echte uitdaging is om voldoende mechanisch vermogen te behalen, terwijl men tegelijkertijd:
- Nauwkeurige positionering
- Stabiele werking bij lage snelheden
- Betrouwbare lasthantering
- Lange levensduur
- Compacte installatieafmetingen
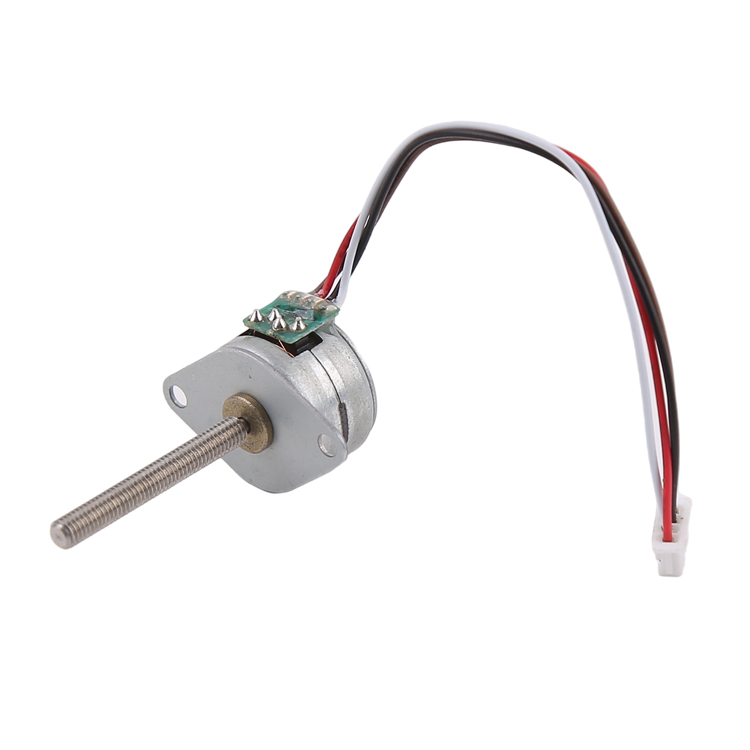
A micro geared stepper motor provides a practical solution by combining the positioning advantages of stepper motor technology with the torque multiplication effect of a gearbox.
In tegenstelling tot standaard miniatuurmotoren die vooral gericht zijn op rotatiesnelheid, zijn aangedreven stappenmotoren ontworpen voor toepassingen waarbij gecontroleerde beweging en een hoger uitgangsvermogen cruciaal zijn.
What Is a Micro Geared Stepper Motor?
A micro geared stepper motor is a compact motion component that integrates a miniature stepper motor with a precision gearbox to increase output torque and improve mechanical performance.
De stappenmotor biedt:
- Nauwkeurige incrementele beweging
- Herhaalbare positionering
- Eenvoudige pulsgebaseerde besturing
- De tandwielkast biedt:
- Hogere uitgangskoppel
- Verminderde werksnelheid
- Verbeterd laadvermogen
Een typisch micro-aandrijfmotor-systeem met tandwieloverbrenging omvat:
- Miniatuurstappenmotor
- Precisie tandwielvertragingmechanisme
- Uitgangsas
- Motoraandrijving en controller
Deze combinatie stelt ingenieurs in staat om hoog koppel te bereiken met een klein mechanisch pakket.
Why Small Motors Have Difficulty Producing High Torque
Miniaturisatie brengt verschillende technische beperkingen met zich mee.
Wanneer de motor kleiner wordt, moeten ingenieurs rekening houden met:
Reduced Magnetic Space
Kleinere motoren hebben minder interne ruimte voor:
- Permanente magneten
- Rotorstuctuur
- Koperwikkelingen
Dit beperkt de opwekking van elektromagnetisch koppel.
Lower Heat Dissipation Capability
Compacte motoren beschikken over een beperkt oppervlak voor warmteafvoer.
Overmatige warmte kan veroorzaken:
- Verminderde efficiëntie
- Lager continu koppel
- Verkorte levensduur van componenten
Mechanical Load Challenges
Veel compacte apparaten vereisen motoren om:
- Aandrijfschroeven
- Lineaire mechanismen
- Precisiepositioneringsstages
- Kleine actuatoren
De motor moet voldoende koppel leveren terwijl hij past in een beperkte ruimte.
Dit creëert de fundamentele technische uitdaging:
How can a smaller motor generate enough force without increasing its physical size?
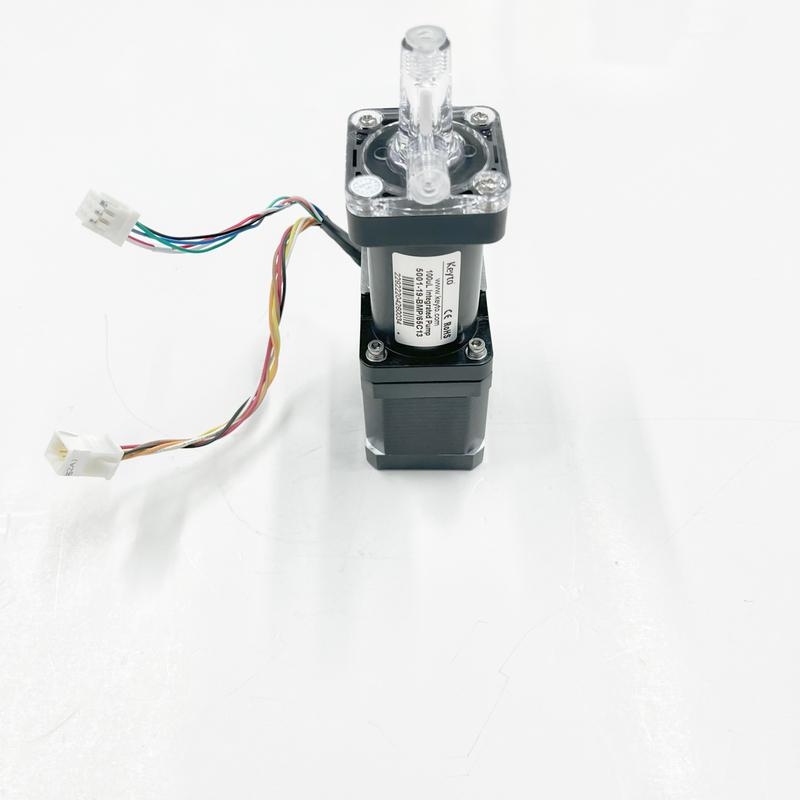
How Micro Geared Stepper Motors Increase Torque
1. Optimized Magnetic Circuit Design
Het koppelvermogen van een miniatuurstappenmotor hangt in hoge mate af van zijn elektromagnetische structuur.
Fabrikanten verbeteren de koppel-dichtheid door:
- Verbeterd ontwerp van rotor-magneten
- Geoptimaliseerde geometrie van stator-tanden
- Verminderde luchtspleet
- Betere verdeling van het magnetische flux
Een goed ontworpen magnetisch circuit maakt het mogelijk om meer elektrische energie om te zetten in mechanisch koppel.
Voor compacte precisieapparatuur worden vaak hybride stappenmotoren gekozen, omdat ze bieden:
- Hoog houdkoppel
- Nauwkeurige positionering
- Stabiele werking bij lage snelheden
2. Gear Reduction Improves Output Torque
Het belangrijkste voordeel van een tandwieluitvoering is de vermenigvuldiging van het koppel.
De basisrelatie is:
Output Torque = Motor Torque × Gear Ratio × Gear Efficiency
Bijvoorbeeld:
Een motor in combinatie met een 10:1 tandwielkast kan aanzienlijk hoger uitgangskoppel leveren terwijl de rotatiesnelheid wordt verminderd.
Dit is nuttig wanneer de toepassing vereist:
- Sterke duwkracht
- Gecontroleerde beweging
- Laagtoerige werking
- Stabiele positionering
A micro geared stepper motor allows engineers to replace larger motors while maintaining required mechanical performance.
3. Higher Torque Density Through Compact Design
Koppel-dichtheid verwijst naar de hoeveelheid koppel die een motor produceert in verhouding tot zijn grootte.
Het verbeteren van de koppel-dichtheid vereist een evenwichtige afweging van:
- Magnetische prestaties
- Wikkelontwerp
- Mechanische sterkte
- Thermisch beheer
Hoge koppel-dichtheid is vooral belangrijk bij:
- Draagbare medische apparaten
- Compacte robots
- Precisie-instrumenten
- Geautomatiseerde inspectieapparatuur
Where Micro Geared Stepper Motors Are Used
Medical Equipment Applications
Medische apparaten hebben vaak compacte motoren nodig die nauwkeurige en herhaalbare bewegingen kunnen realiseren.
Typische toepassingen omvatten:
- Spuitpompen
- Geneesmiddeldoseringssystemen
- Laboratoriumanalyseapparaten
- Diagnostische instrumenten
Bijvoorbeeld, in een spuitpomp drijft de motor een draadspindelmechanisme aan om de beweging van de zuiger te regelen.
De motor moet zorgen voor:
- Nauwkeurige verplaatsing
- Stabiele werking bij lage snelheden
- Consistente krachtoutput
Een micro-tandwielstappenmotor is geschikt omdat hij gecontroleerde beweging biedt zonder dat er een grote actuator nodig is.
Semiconductor Inspection Equipment
Apparatuur voor de productie van halfgeleiders vereist uiterst nauwkeurige positionering binnen beperkte ruimtes.

Veelvoorkomende toepassingen omvatten:
- Optische afstelmodules
- Sensormeetsystemen
- Waferinspectieapparatuur
- Testplatforms
Belangrijke eisen omvatten:
- Kleine installatie-ruimte
- Lage trillingen
- Herhaalbare positionering
- Betrouwbare werking
Micro-tandwielstappenmotoren helpen ingenieurs om compacte precisiebewegingssystemen te realiseren.
Robotics and Small Actuators
Kleine robotsystemen hebben lichte motoren nodig met voldoende mechanisch vermogen.
Toepassingen omvatten:
- Robotische grijpers
- Kleine robotische gewrichten
- Inspectierobots
- Laboratoriumrobots
Vergeleken met conventionele motoren bieden tandwielstappenmotoren:
- Higher torque in a smaller package
- Simple control architecture
- Nauwkeurige bewegingsregeling
Compact Automation Equipment
Fabrikanten van automatisering hebben vaak te maken met strenge ruimtebeperkingen.
Toepassingen omvatten:
- Doseringmachines
- Voedingsmechanismen
- Pak-en-plaats-apparatuur
- Assemblagesystemen
The motor needs to support:
- Frequent start-stop cycles
- Nauwkeurige positionering
- Stabiele werking
Micro Stepper Motor vs Micro Geared Stepper Motor
De keuze tussen een standaard micro-stappenmotor en een versie met tandwieloverbrenging hangt af van de toepassingsvereisten.
| Feature | Micro-stappenmotor | Micro Geared Stepper Motor |
| Motor Structure | Stepper motor only | Stepper motor + gearbox |
| Output Torque | Limited by motor size | Increased through gear reduction |
| Snelheid | Higher rotational speed | Lower speed with higher torque |
| Position Accuracy | High | High |
| Load Capability | Medium | Higher |
| Installation Size | Kleiner | Slightly longer |
| Best Application | Lightweight mechanisms | High-load compact systems |
For applications requiring more force at controlled speed, a micro geared stepper motor is usually the better option.
Micro Geared Stepper Motor Selection Guide
Het selecteren van de juiste motor vereist dat de motorische eigenschappen worden afgestemd op het mechanische systeem.
Engineers should evaluate:
- Vereiste uitgangskoppel
- Bedrijfssnelheid
- Belastingsomstandigheden
- Installatieruimte
- Positienauwkeurigheid
- Plichtscyclus
Key Selection Parameters
| Parameter | Meaning | Engineering Consideration |
| Gear Ratio | Speed reduction level | Higher ratio provides more torque |
| Output Torque | Available mechanical force | Must exceed application load |
| Step Angle | Movement resolution | Determines positioning accuracy |
| Rated Voltage | Operating voltage | Must match power supply |
| Rated Current | Motor operating current | Affects heat generation |
| Output Speed | Final shaft speed | Influences machine cycle time |
| Backlash | Gear clearance | Important for precision movement |
| Motor Size | Physical dimensions | Determines installation compatibility |
How Engineers Choose the Right Micro Geared Stepper Motor
Voordat u een motor kiest, dient u rekening te houden met de volgende factoren:
Mechanical Load
Evalueer:
- Vereiste aandrijfkracht
- Startkoppel
- Acceleratievereisten
- Veiligheidsmarge
Motion Requirements
Controleer:
- Vereiste positioneringsnauwkeurigheid
- Bedrijfssnelheid
- Bewegingsfrequentie
- Continue werktijd
Environment Conditions
Overweeg:
- Temperatuur
- Stofbelasting
- Trillingen
- Beschikbare installatieruimte
Control Compatibility
Bevestig:
- Aandrijfspanning
- Stroomsterkte
- Controllerinterface
- Open-loop or closed-loop requirements
Micro Geared Stepper Motor Compared with Other Compact Motors
| Motor Type | Advantages | Limitations | Typical Applications |
| Micro Geared Stepper Motor | High torque and accurate positioning | Lower maximum speed | Medical, robotics, automation |
| Micro DC Gear Motor | Simple continuous rotation | Needs feedback for accuracy | Pumps, actuators |
| Micro Servo Motor | High precision with feedback | Higher cost | Advanced robotics |
| Brushless DC Motor | High efficiency and speed | More complex control | High-speed equipment |
De beste keuze hangt af van de vraag of het systeem prioriteit geeft aan koppel, snelheid, nauwkeurigheid of regelcomplexiteit.
Common Design Challenges and Solutions
Reducing Vibration
Stappenmotoren kunnen tijdens het werken resonantie vertonen.
Oplossingen omvatten:
- Microstappenregeling
- Juiste keuze van de driver
- Optimized acceleration settings
- Mechanische demping
Managing Heat
Compacte motoren vereisen zorgvuldig thermisch ontwerp.
Engineers can improve performance by:
- Selecting appropriate current settings
- Optimizing winding resistance
- Avoiding excessive loading
Balancing Size and Performance
Increasing torque often requires:
- Larger magnetic components
- Hogere overbrengingsverhoudingen
- Improved mechanical design
The final design must balance:
- Motorafmetingen
- Koppeloutput
- Snelheid
- Kosten
Frequently Asked Questions About Micro Geared Stepper Motors
1. What is a micro geared stepper motor?
Een micro-tandwielstappenmotor is een compacte motor die een miniatuurstappenmotor combineert met een tandwielkast om het uitgangskoppel te verhogen, terwijl de precieze bewegingsregeling behouden blijft.
2. Why do geared stepper motors produce higher torque?
De tandwielkast verlaagt de snelheid en verhoogt het mechanische voordeel, waardoor de motor een hoger uitgangskoppel kan leveren in een klein pakket.
3. What applications use micro geared stepper motors?
Ze worden veel gebruikt in medische apparaten, robotica, halfgeleiderinspectiesystemen, laboratoriumapparatuur en compacte automatiseringsmachines.
4. Are micro geared stepper motors suitable for precision positioning?
Ja. Ze bieden nauwkeurige incrementele bewegingen en zijn geschikt voor toepassingen die herhaalbare positionering vereisen.
5. How do I select a micro geared stepper motor?
Bij de selectie dienen koppel, overbrengingsverhouding, snelheid, belastingsvereisten, installatieruimte, nauwkeurigheid en bedrijfsomstandigheden in overweging te worden genomen.
6. Can micro geared stepper motors be customized?
Ja. Fabrikanten kunnen de afmetingen van de motor, de overbrengingsverhouding, de asconfiguratie, de spanning, het uitgangskoppel en de elektrische specificaties aanpassen op basis van de toepassingsvereisten.
Key Takeaways
- Micro geared stepper motors achieve high torque in ultra-compact designs by combining efficient motor structures with precision gear reduction.
- Tandwielvermindering verhoogt het uitgangskoppel terwijl de nauwkeurige stapsgewijze bewegingsregeling behouden blijft.
- Optimalisatie van het magnetische circuit, rotorontwerp en thermisch beheer zijn cruciale factoren die de motorprestaties beïnvloeden.
- Deze motoren worden veel gebruikt in medische apparaten, robotica, halfgeleiderapparatuur en compacte automatiseringssystemen.
- Voor een juiste selectie moet men koppel, snelheid, overbrengingsverhouding, nauwkeurigheid, speling en de bedrijfsomgeving evalueren.
- Op maat gemaakte micro-tandwielstappenmotoroplossingen helpen ingenieurs om kleinere en efficiëntere bewegingssystemen te ontwikkelen.
Conclusion
Micro-tandwielstappenmotoren bieden ingenieurs een praktische oplossing voor toepassingen die hoog koppel, nauwkeurige positionering en beperkte installatieruimte vereisen. Door miniatuurstappenmotortechnologie te combineren met precisietandwielvermindering, leveren deze motoren betrouwbare bewegingsprestaties in veeleisende omgevingen.
Naarmate medische apparatuur, robotica en automatiseringssystemen steeds kleiner worden ontworpen, zullen compacte high-torque bewegingsoplossingen steeds belangrijker worden.
Het kiezen van de juiste motor vereist zorgvuldige overweging van de mechanische belasting, de bedrijfsomstandigheden en de systeemvereisten.
Welcome to contact us for customized stepper motor solutions. We provide professional support for motor selection, gearbox design, and application-specific motion systems.