
Introduction: The Growing Role of Micro Geared Stepper Motors in Humanoid Robotics
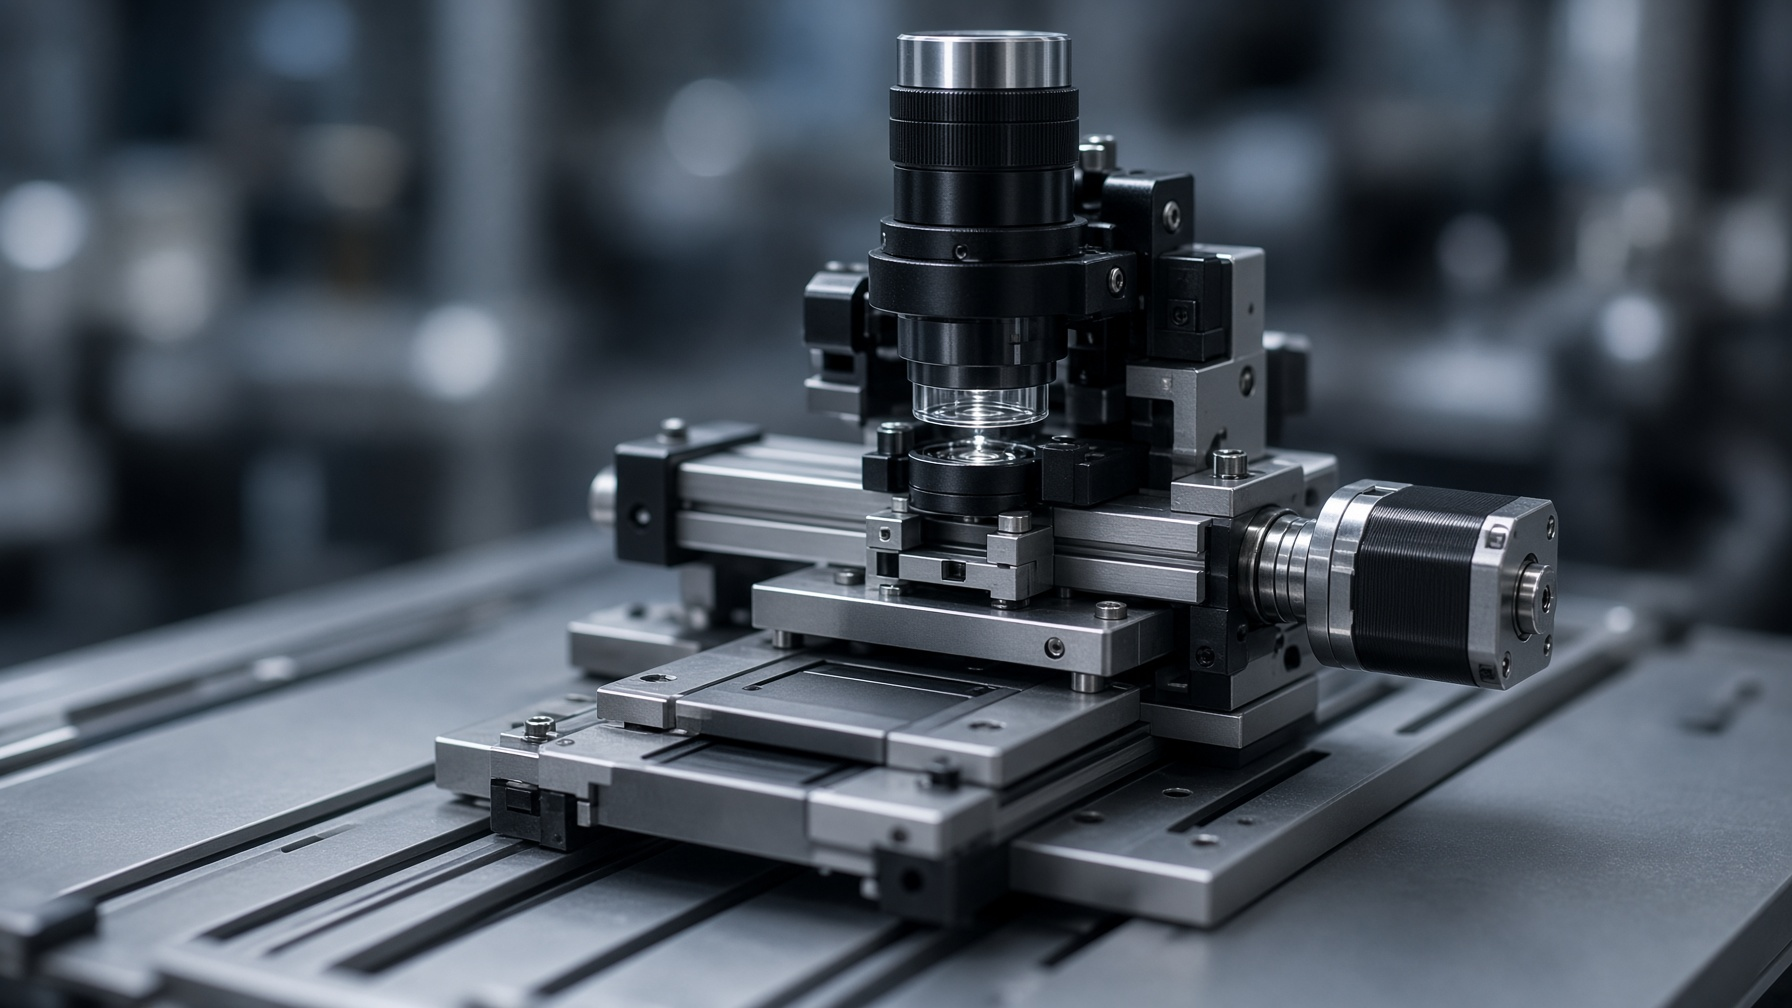
Humanoid robots are becoming one of the most promising technologies in robotics, combining artificial intelligence, mechanical engineering, and advanced motion control systems. To achieve human-like movements, these robots require compact, precise, and reliable actuation solutions. Among various motion components, the micro geared stepper motor has become an important driving technology for humanoid robot applications.

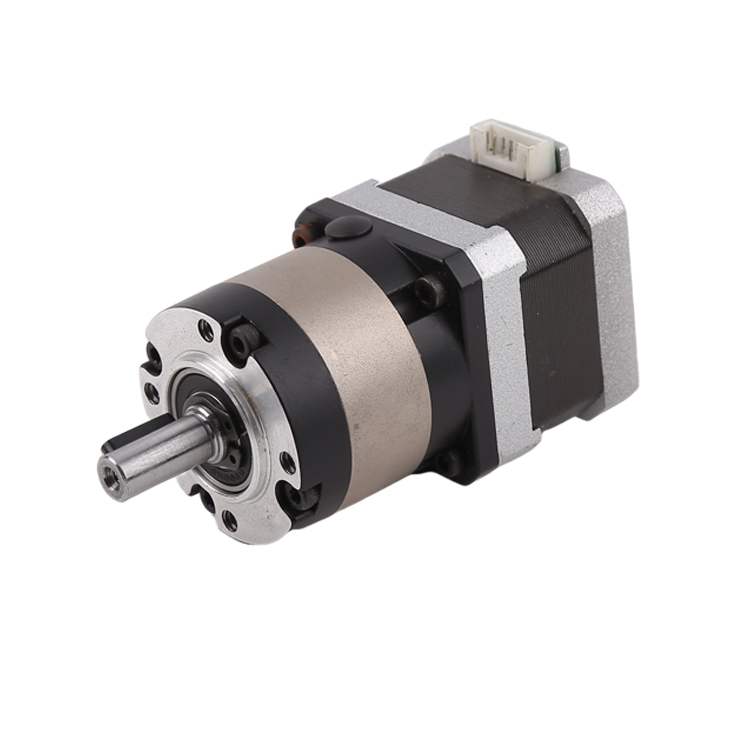
A micro geared stepper motor integrates a miniature stepper motor with a precision reduction gearbox, providing higher torque output, accurate positioning, and excellent motion control in a compact structure. These advantages make it suitable for applications where installation space is limited but high precision and stability are required.
Od mechanicznych palców i nadgarstków po stawy oraz mechanizmy twarzy, mikro silniki krokowe z przekładnią pomagają robotom humanoidalnym osiągać płynniejsze, bardziej elastyczne i naturalniejsze ruchy. W miarę jak roboty humanoidalne dalej ewoluują w kierunku zastosowań komercyjnych i przemysłowych, wzrasta zapotrzebowanie na
wysokowydajne miniaturowe rozwiązania do napędów.
What Is a Micro Geared Stepper Motor?
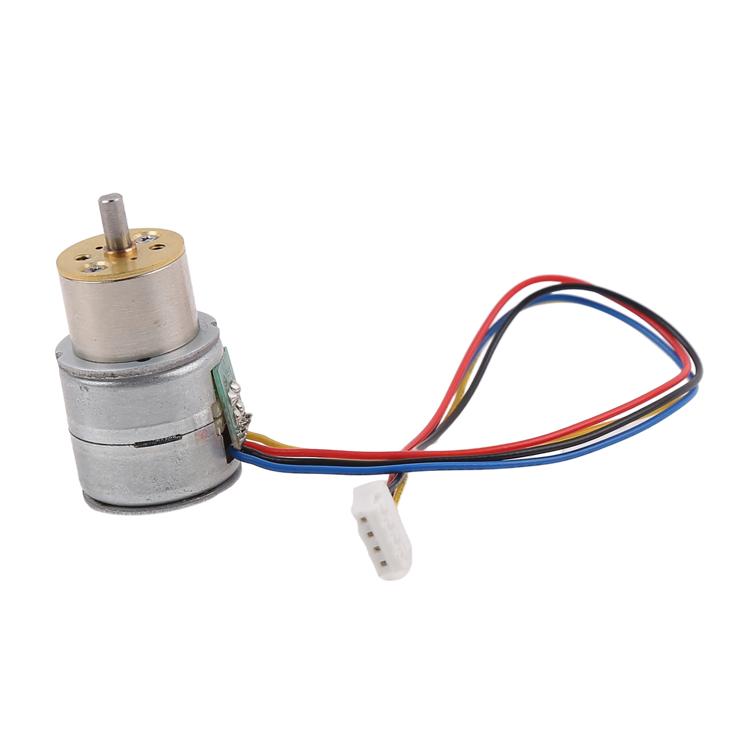
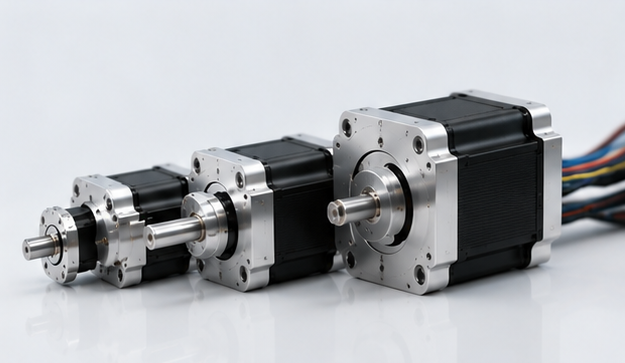
A micro geared stepper motor is a small-sized stepper motor combined with a gearbox that reduces speed while increasing output torque. Unlike traditional motors that directly deliver high-speed rotation, the geared structure allows precise control of movement with improved
Efektywność mechaniczna.
Typowy mikro silnik krokowy z przekładnią składa się z trzech głównych komponentów:
1. Miniature Stepper Motor
Silnik krokowy przekształca impulsy elektryczne na precyzyjne ruchy kątowe. Każdy impuls wejściowy odpowiada określonemu kątowi obrotu, co umożliwia dokładne sterowanie pozycją bez konieczności stosowania skomplikowanych systemów sprzężenia zwrotnego.
2. Precision Gear Reduction System
Przekładnia zwiększa moment obrotowy poprzez zmniejszenie prędkości wyjściowej. W zależności od wymagań aplikacji często stosuje się przekładnie planetarne, przekładnie zębate proste oraz inne precyzyjne mechanizmy redukcji.
3. Control Electronics
Sterowniki silników regulują sygnały prądowe i impulsowe, umożliwiając płynne przyśpieszanie, precyzyjne pozycjonowanie oraz stabilną pracę.
Ta kombinacja czyni mikro silnik krokowy z przekładnią idealnym siłownikiem dla systemów robotycznych wymagających kontrolowanego i powtarzalnego ruchu.
Why Humanoid Robots Need Micro Geared Stepper Motors
Roboty humanoidalne są projektowane tak, aby imitować ruchy człowieka. W przeciwieństwie do robotów przemysłowych o stałych, powtarzalnych ruchach, roboty humanoidalne potrzebują elastyczności ruchów, kompaktowej konstrukcji oraz precyzyjnego sterowania w wielu stopniach swobody.
Nowoczesne roboty humanoidalne mogą zawierać dziesiątki aktywowanych stawów, w tym ramiona, łokcie, nadgarstki, palce, kolana i kostki. Każdy ze stawów wymaga siłownika, który zapewnia precyzyjny ruch przy jednoczesnym zachowaniu niskiej masy i wysokiej efektywności energetycznej.
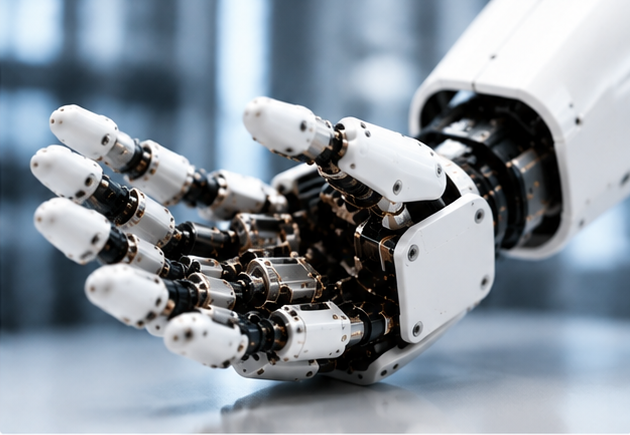
Kluczowe zalety mikro silników krokowych z przekładnią w robotach humanoidalnych obejmują:
1. High Precision Motion Control
Precyzja jest jednym z najważniejszych wymagań w robotyce humanoidalnej. Roboty potrzebują dokładnego pozycjonowania, aby wykonywać takie zadania jak chwytanie przedmiotów, interakcja z ludźmi oraz utrzymanie równowagi.
Ponieważ silniki krokowe pracują na podstawie kontrolowanych sygnałów impulsowych, mogą osiągać precyzyjne ruchy incrementalne. Po połączeniu z przekładnią redukcyjną silnik może zapewniać większą rozdzielczość i bardziej płynne ruchy.
Dzięki temu mikro silniki krokowe z przekładnią są szczególnie odpowiednie do:
- Palce robota
- Systemy obrotu nadgarstka
- Małe mechanizmy stawowe
- Urządzeniami do interakcji człowiek–maszyna
2. Compact Size for Space-Limited Robot Design
Roboty humanoidalne wymagają kompaktowych konstrukcji mechanicznych, ponieważ ich wymiary ciała są zbliżone do ludzkich. Duże silniki zwiększają wagę i obniżają efektywność energetyczną.
Niewielkie rozmiary mikro silnika krokowego z przekładnią umożliwiają inżynierom montowanie silników w ciasnych przestrzeniach, takich jak:
- Ręce robota
- Stawy palców
- Mechanizmy szyi
- Moduły do wyrażania mimiki twarzy
Miniaturyzacja jest szczególnie ważna w przypadku zręcznych rąk robotycznych, gdzie w ograniczonej przestrzeni może być konieczne zainstalowanie wielu silników.
3. Higher Torque Output Through Gear Reduction
Jednym z wyzwań związanych z miniaturyzacją silników jest ograniczona moc obrotowa. Przekładnia redukcyjna rozwiązuje ten problem, zwiększając moment obrotowy przy zachowaniu kompaktowych rozmiarów silnika.
W przypadku robotów humanoidalnych większy moment obrotowy jest niezbędny do:
- Podnoszenie przedmiotów
- Utrzymywaniem pozycji stawów
- Kontrola ruchów ramion
- Wykonywaniem precyzyjnych czynności chwytania
Mikro silnik krokowy z przekładnią zapewnia równowagę między kompaktową konstrukcją a wystarczającą mocą mechaniczną.
Applications of Micro Geared Stepper Motors in Humanoid Robots
1. Robotic Hands and Finger Actuation
Jednym z najważniejszych zastosowań mikro silników krokowych z przekładnią są ręce robotów humanoidalnych.
Ludzkie ręce wykonują złożone ruchy, łączące wiele stawów i mięśni. Aby odwzorować te zdolności, palce robotyczne wymagają małych siłowników, zdolnych do precyzyjnego poruszania.
Mikro silniki krokowe z przekładnią mogą być stosowane do:
- Ginaniem i rozciąganiem palców
- Chwytanie przedmiotów
- Precyzyjne zadania manipulacyjne
- Obsługa narzędzi
Na przykład robot humanoidalny przeznaczony do pomocy w domu może musić podnosić delikatne przedmioty, takie jak filiżanki, elementy elektroniczne czy sprzęt medyczny. Precyzyjne sterowanie silnikiem jest niezbędne, aby uniknąć nadmiernej siły.
2. Wrist and Arm Joint Systems
Ręce robotów humanoidalnych wymagają płynnych i kontrolowanych ruchów podczas interakcji z otoczeniem.
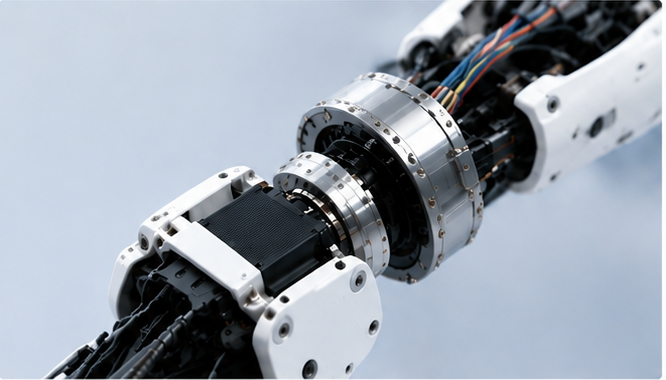
Mikroprzekładniowe silniki krokowe mogą zapewniać:
- Dokładna kontrola obrotów
- Stabilny moment wyjściowy
- Kompaktowa instalacja
Są one odpowiednie do rotacji nadgarstka, regulacji łokcia oraz małych mechanizmów ramion, gdzie tradycyjne silniki mogą być zbyt duże lub nieefektywne.
3. Facial Expression and Head Movement Mechanisms
Oczekuje się, że przyszłe roboty humanoidalne będą naturalnie komunikować się z ludźmi. Wyraz twarzy, ruchy oczu i pozycja głowy odgrywają istotną rolę w komunikacji.
Mikroprzekładniowe silniki krokowe mogą napędzać:
- Systemy ruchu oczu
- Mechanizmy ustne
- Obrotowe poruszanie szyją
- Komponenty do wyrazów twarzy
Ich niewielkie rozmiary i możliwość precyzyjnego pozycjonowania czynią je odpowiednimi do tworzenia realistycznych wyrazów twarzy robotów.
4. Educational and Research Humanoid Robots
Instytuty badawcze i uniwersytety często potrzebują kompaktowych i niedrogich platform robotycznych.
Mikro silniki krokowe z przekładnią są szeroko stosowane w:
- Prototypowe roboty humanoidy
- Platformy edukacyjne z robotyką
- Eksperymentalne stawy robotyczne
Ich prosta metoda sterowania i niezawodne działanie pozycjonujące sprawiają, że są one odpowiednie do opracowywania nowych algorytmów ruchu robotów.
Micro Geared Stepper Motor vs Traditional Motors in Humanoid Robots
Przy wybieraniu siłowników dla robotów humanoidalnych inżynierowie porównują różne technologie silników.
| Motor Type | Advantages | Limitations |
| Micro Geared Stepper Motor | Precise positioning, compact size, high torque output | Lower efficiency at high speeds |
| Brushless DC Motor | High efficiency, fast response | Requires complex control systems |
| Servo Motor | Closed-loop accuracy | Larger size and higher cost |
| Standard Stepper Motor | Simple control | Limited torque without gearing |
Dla wielu małych mechanizmów robotycznych mikrosilnik krokowy z przekładnią oferuje doskonałe połączenie precyzji, rozmiaru i efektywności kosztowej.
Key Factors When Choosing a Micro Geared Stepper Motor for Humanoid Robots
Wybór odpowiedniego silnika wymaga uwzględnienia kilku parametrów technicznych.
Torque Requirement
Silnik musi zapewniać wystarczający moment obrotowy dla danego złącza robota. Niedostateczny moment może prowadzić do błędów pozycjonowania lub niestabilnego ruchu.
Gear Ratio
Wysoki współczynnik redukcji zwiększa moment obrotowy, ale zmniejsza prędkość. Inżynierowie muszą dostosować balans między prędkością a siłą do wymogów konkretnego zastosowania.
Backlash
Niskie tło odbiciowe jest niezbędne w przypadku robotów humanoidowych, ponieważ luzy mechaniczne mogą wpływać na dokładność ruchów.
Noise Level
Roboty humanoidowe często pracują w pobliżu ludzi. Cicha praca silnika poprawia komfort użytkownika.
Size and Weight
Lekki silnik pomaga zmniejszyć zużycie energii przez robota i poprawia jego mobilność.
Future Development Trends of Micro Geared Stepper Motors in Humanoid Robotics
W miarę jak roboty humanoidowe przenikają z laboratoriów badawczych do zastosowań komercyjnych, technologia aktywatorów będzie dalej się udoskonalać.
Oczekuje się, że przyszłe mikrosilniki krokowe z przekładnią będą charakteryzować się:
- Mniejsze wymiary mechaniczne
- Wyższa gęstość momentu obrotowego
- Poprawiona wydajność energetyczna
- Zintegrowane enkodery
- Inteligentniejsze sterowanie ruchem
- Cichsza praca
Połączenie sztucznej inteligencji i zaawansowanych miniaturowych systemów napędowych pozwoli robotom humanoidowym wykonywać coraz bardziej złożone zadania w domach, fabrykach, środowiskach opieki zdrowotnej oraz w branży usługowej.
Conclusion
The micro geared stepper motor is becoming an important motion solution for humanoid robots due to its compact size, precise control, and enhanced torque output. From robotic fingers and wrist joints to facial mechanisms and research platforms, these miniature motors provide the accuracy and reliability required for human-like movement.
W miarę wzrostu branży robotów humanoidowych wzrośnie popyt na wysokowydajne mikrosilniki krokowe z przekładnią. Producenci, którzy będą w stanie dostarczyć indywidualne, efektywne i niezawodne rozwiązania w zakresie miniaturowych silników, odegrają kluczową rolę w kształtowaniu przyszłości inteligentnej robotyki.
For robot designers and engineers, choosing the right micro geared stepper motor is not only about driving movement—it is about creating robots that can interact, adapt, and work alongside humans.