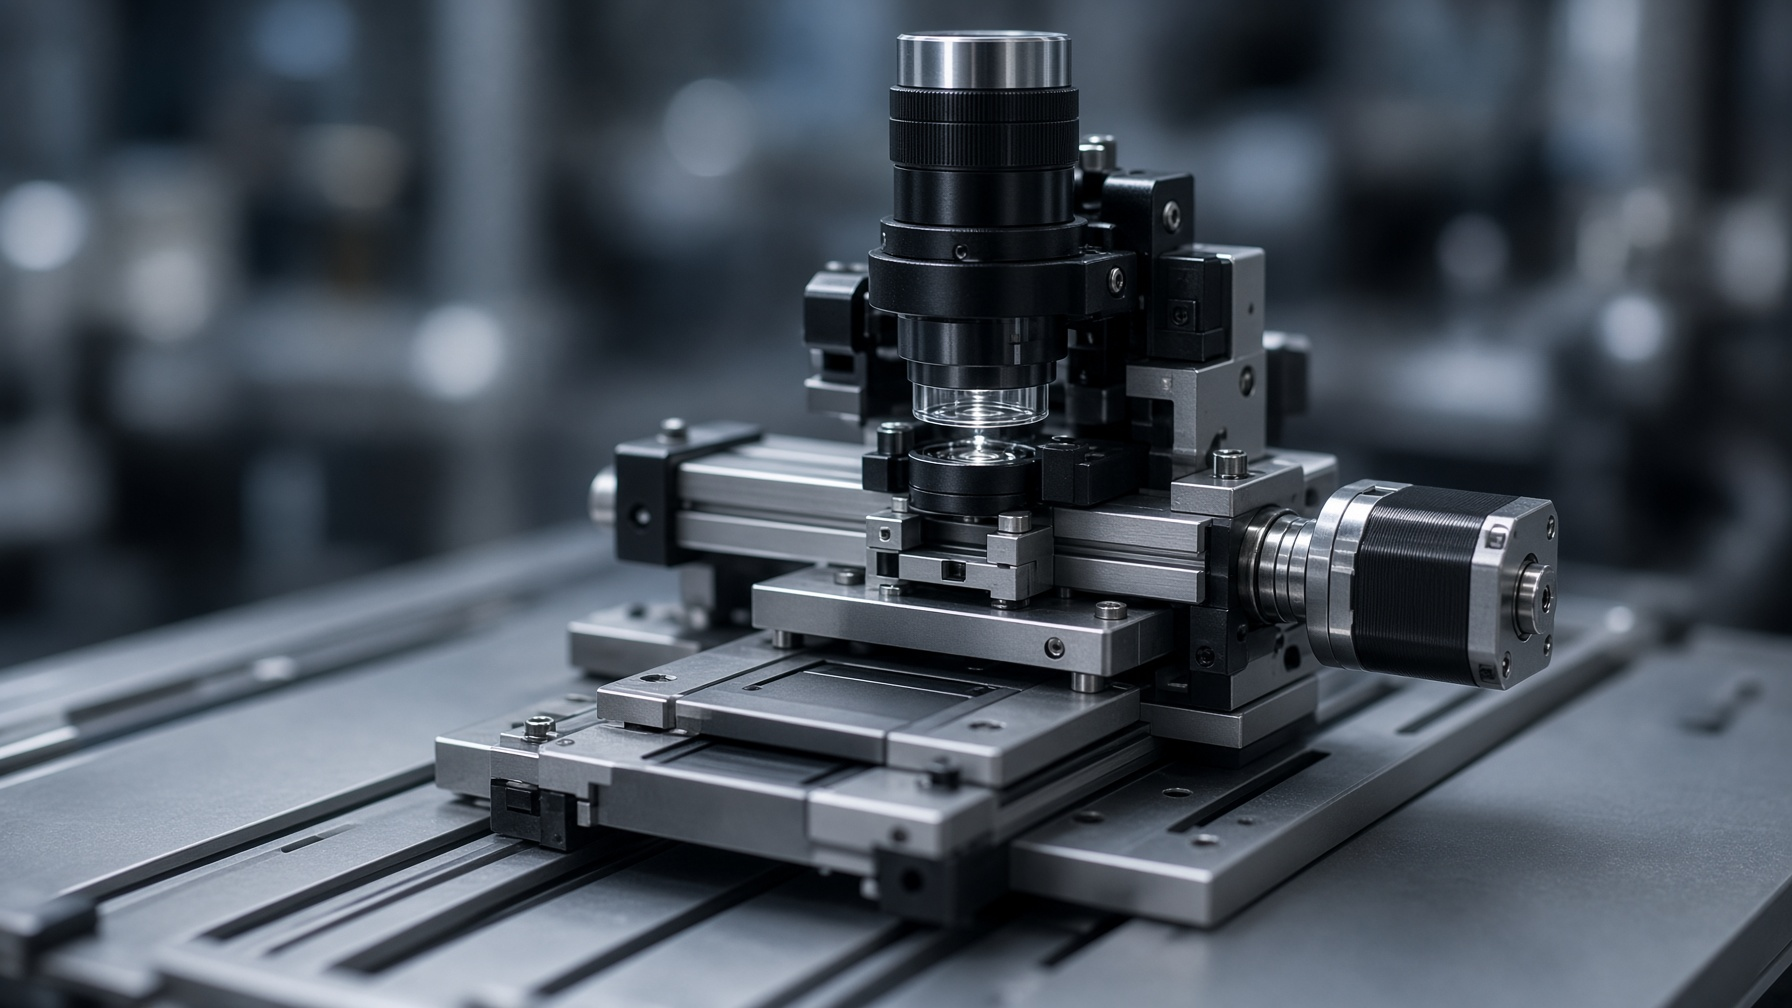

How Small Motors Deliver Higher Torque in Limited Space
Miniaturowe silniki krokowe z przekładnią osiągają wysoki moment obrotowy w ultrakompaktowych konstrukcjach, łącząc zoptymalizowane struktury silników krokowych z precyzyjną technologią redukcji przekładni. Przekładnia zwiększa moment wyjściowy, jednocześnie zapewniając dokładne pozycjonowanie, co czyni te silniki odpowiednimi do urządzeń medycznych, robotyki, sprzętu półprzewodnikowego oraz kompaktowych systemów automatyki.
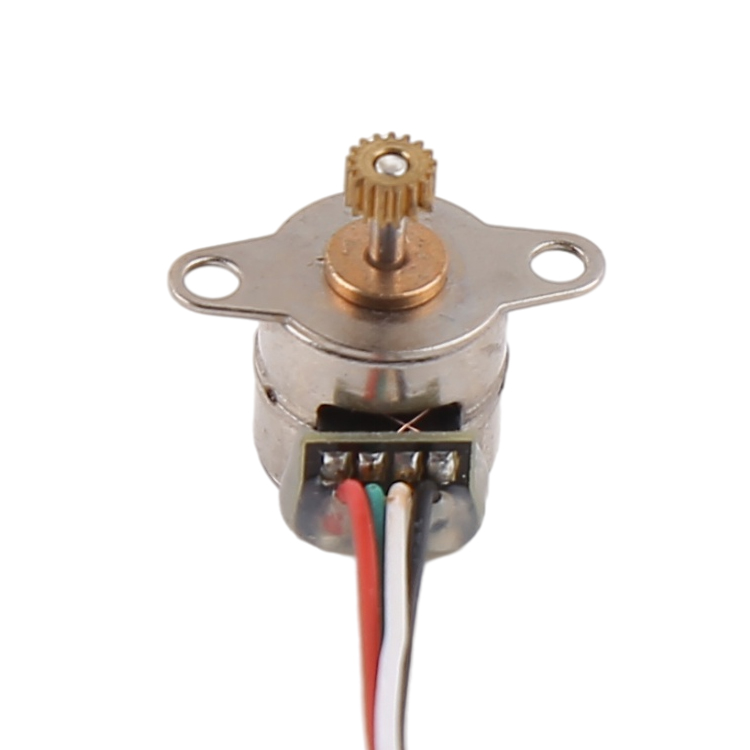
Dla inżynierów projektujących mniejsze i bardziej wydajne urządzenia, wyzwaniem nie jest już tylko zmniejszenie rozmiaru silnika. Prawdziwym wyzwaniem jest uzyskanie wystarczającego wyjściowego momentu mechanicznego przy jednoczesnym zachowaniu:
- Precyzyjne pozycjonowanie
- Stabilna praca przy niskich prędkościach
- Niezawodne przenoszenie obciążeń
- Długa żywotność
- Kompaktowe wymiary montażu
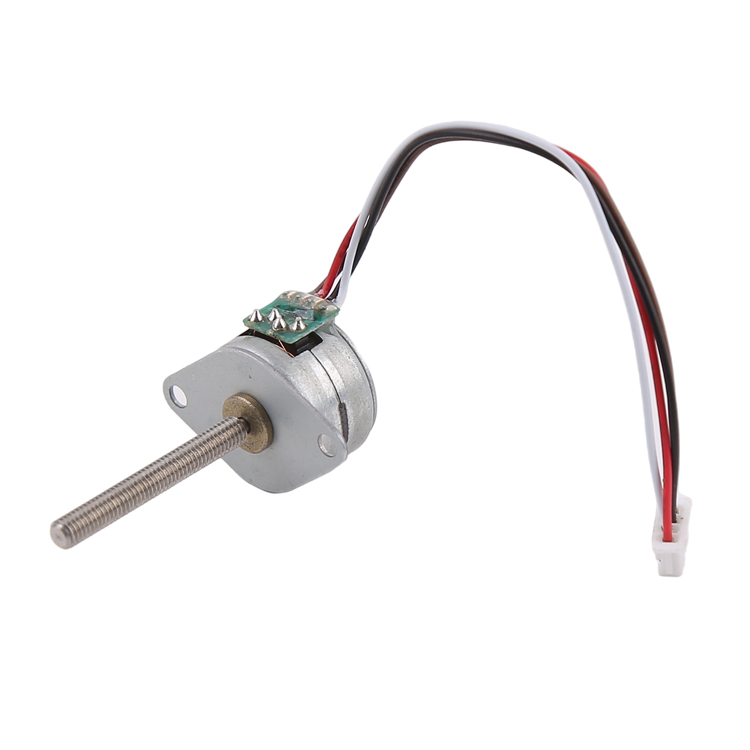
A micro geared stepper motor provides a practical solution by combining the positioning advantages of stepper motor technology with the torque multiplication effect of a gearbox.
W przeciwieństwie do standardowych miniaturowych silników, które skupiają się głównie na prędkości obrotowej, silniki krokowe z przekładnią są przeznaczone do zastosowań, w których kontrolowany ruch i wyższa siła wyjściowa są kluczowe.
What Is a Micro Geared Stepper Motor?
A micro geared stepper motor is a compact motion component that integrates a miniature stepper motor with a precision gearbox to increase output torque and improve mechanical performance.
Silnik krokowy zapewnia:
- Dokładny ruch incrementalny
- Powtarzalne pozycjonowanie
- Proste sterowanie oparte na impulsach
- Przekładnia zapewnia:
- Wyższy moment wyjściowy
- Zmniejszoną prędkość pracy
- Poprawioną zdolność do przenoszenia obciążeń
Typowy system miniaturowego silnika krokowego z przekładnią obejmuje:
- Miniaturowy silnik krokowy
- Precyzyjny mechanizm redukcji przekładni
- Wałek wyjściowy
- Sterownik i kontroler silnika
To połączenie umożliwia inżynierom uzyskanie wysokiego momentu obrotowego w małym pakiecie mechanicznym.
Why Small Motors Have Difficulty Producing High Torque
Miniaturyzacja stwarza kilka ograniczeń inżynierskich.
Gdy zmniejsza się rozmiar silnika, inżynierowie muszą radzić sobie z:
Reduced Magnetic Space
Mniejsze silniki mają mniejszą przestrzeń wewnętrzna na:
- Magnesy stałe
- Konstrukcja wirnika
- Miedziane uzwojenia
Co ogranicza generację momentu elektromagnetycznego.
Lower Heat Dissipation Capability
Kompaktowe silniki posiadają ograniczoną powierzchnię do odprowadzania ciepła.
Nadmierna temperatura może powodować:
- Obniżenie efektywności
- Niższy ciągły moment obrotowy
- Skrócona żywotność komponentów
Mechanical Load Challenges
Wiele kompaktowych urządzeń wymaga, aby silniki napędzały:
- Śruby prowadzące
- Mechanizmy liniowe
- Precyzyjne etapy pozycjonowania
- Małe siłowniki
Silnik musi zapewnić wystarczający moment obrotowy, jednocześnie mieszcząc się w ograniczonej przestrzeni.
To stwarza to podstawowe wyzwanie inżynierskie:
How can a smaller motor generate enough force without increasing its physical size?
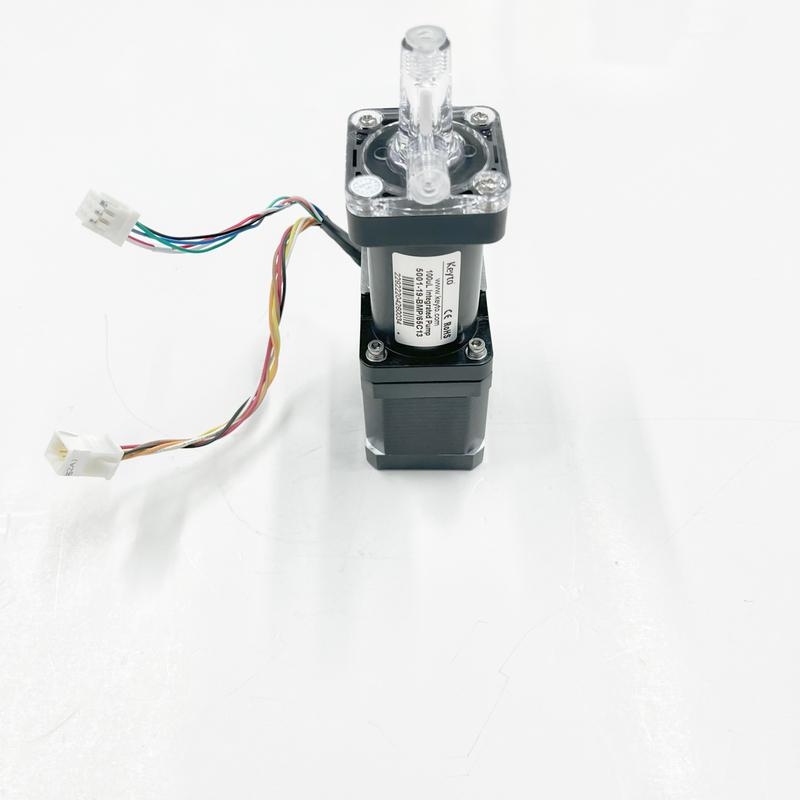
How Micro Geared Stepper Motors Increase Torque
1. Optimized Magnetic Circuit Design
Wydajność momentu obrotowego miniaturowego silnika krokowego zależy w dużym stopniu od jego struktury elektromagnetycznej.
Producenci poprawiają gęstość momentu obrotowego poprzez:
- Udoskonalony projekt magnesów wirnika
- Optymalizacja geometrii zębów stojana
- Zmniejszony szczelinę powietrzną
- Lepsze rozkładanie strumienia magnetycznego
Optymalnie zaprojektowany obwód magnetyczny pozwala na przekształcenie większej ilości energii elektrycznej w moment mechaniczny.
Dla kompaktowego sprzętu precyzyjnego zwykle wybiera się konstrukcje hybrydowych silników krokowych, ponieważ zapewniają one:
- Wysoki moment zatrzymujący
- Dokładne pozycjonowanie
- Stabilna praca przy niskich prędkościach
2. Gear Reduction Improves Output Torque
Główną zaletą konstrukcji z przekładnią jest mnożenie momentu obrotowego.
Podstawowa zależność brzmi:
Output Torque = Motor Torque × Gear Ratio × Gear Efficiency
Na przykład:
Silnik połączony z przekładnią o współczynniku 10:1 może dostarczyć znacznie większy moment wyjściowy przy jednoczesnym zmniejszeniu prędkości obrotowej.
Jest to przydatne, gdy aplikacja wymaga:
- Silna siła popychająca
- Kontrolowany ruch
- Praca przy niskich prędkościach
- Stabilne pozycjonowanie
A micro geared stepper motor allows engineers to replace larger motors while maintaining required mechanical performance.
3. Higher Torque Density Through Compact Design
Gęstość momentu obrotowego odnosi się do tego, jaką ilość momentu produkuje silnik w stosunku do swojej wielkości.
Poprawa gęstości momentu obrotowego wymaga zachowania równowagi między:
- Wydajność magnetyczna
- Projekt uzwojeń
- Wytrzymałość mechaniczna
- Zarządzanie ciepłem
Wysoka gęstość momentu obrotowego jest szczególnie ważna w przypadku:
- Przenośne urządzenia medyczne
- Kompaktowe roboty
- Precyzyjne instrumenty
- Automatyczne urządzenia do inspekcji
Where Micro Geared Stepper Motors Are Used
Medical Equipment Applications
Urządzenia medyczne często wymagają kompaktowych silników, które mogą zapewnić dokładne i powtarzalne ruchy.
Typowe zastosowania obejmują:
- Pompy strzykawkowe
- Systemy podawania leków
- Analityczne urządzenia laboratoryjne
- Instrumenty diagnostyczne
Na przykład w pompie strzykawkowej silnik napędza mechanizm śruby prowadzącej, umożliwiając kontrolowane przesuwanie tłoka.
Silnik musi zapewniać:
- Precyzyjne przemieszczenie
- Stabilna praca przy niskich prędkościach
- Stały wydajny wysiłek
Miniaturowy silnik krokowy z przekładnią jest odpowiedni, ponieważ zapewnia kontrolowane ruchy bez konieczności stosowania dużego siłownika.
Semiconductor Inspection Equipment
Sprzęt do produkcji półprzewodników wymaga niezwykle precyzyjnego pozycjonowania w ograniczonych przestrzeniach.

Najczęstsze zastosowania obejmują:
- Optyczne moduły regulacji
- Systemy pozycjonowania czujników
- Urządzenia do inspekcji waferów
- Platformy testowe
Ważne wymagania obejmują:
- Mała powierzchnia zabudowy
- Niskie wibracje
- Powtarzalne pozycjonowanie
- Niezawodna praca
Miniaturowe silniki krokowe z przekładnią pomagają inżynierom tworzyć kompaktowe systemy ruchu o wysokiej precyzji.
Robotics and Small Actuators
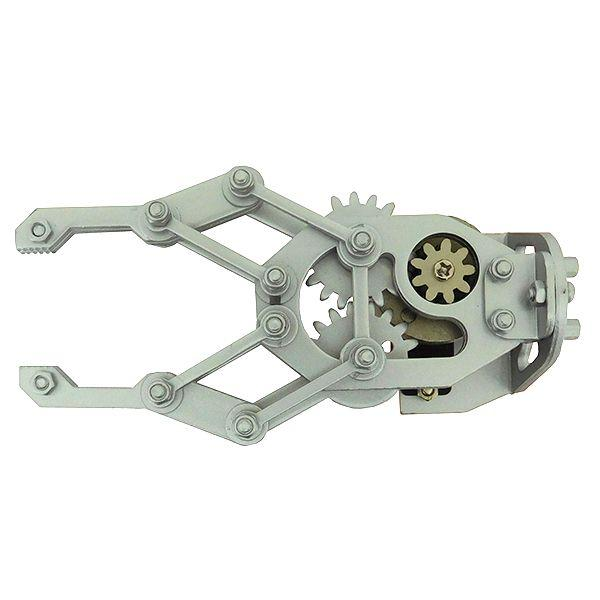
Małe systemy robotyczne wymagają lekkich silników o wystarczającej wydajności mechanicznej.
Zastosowania obejmują:
- Chwytaki robotyczne
- Małe przeguby robotów
- Roboty inspekcyjne
- Roboty laboratoryjne
W porównaniu z tradycyjnymi silnikami, silniki krokowe z przekładnią zapewniają:
- Większy moment obrotowy w mniejszej obudowie
- Prosta architektura sterowania
- Precyzyjne sterowanie ruchem
Compact Automation Equipment
Producenci urządzeń automatyki często stykają się z rygorystycznymi ograniczeniami przestrzennymi.
Zastosowania obejmują:
- Urządzenia do dozowania
- Mechanizmy podawania
- Urządzenia typu „pick-and-place”
- Systemy montażowe
Silnik musi wspierać:
- Częste cykle uruchamiania i zatrzymywania
- Dokładne pozycjonowanie
- Stabilna praca
Micro Stepper Motor vs Micro Geared Stepper Motor
Wybór między standardowym mikrosilnikiem krokowym a wersją z przekładnią zależy od wymagań aplikacji.
| Feature | Mikrosilnik krokowy | Micro Geared Stepper Motor |
| Motor Structure | Stepper motor only | Stepper motor + gearbox |
| Output Torque | Limited by motor size | Increased through gear reduction |
| Prędkość | Higher rotational speed | Lower speed with higher torque |
| Position Accuracy | High | High |
| Load Capability | Medium | Higher |
| Installation Size | Mniejsze wymiary | Slightly longer |
| Best Application | Lightweight mechanisms | High-load compact systems |
For applications requiring more force at controlled speed, a micro geared stepper motor is usually the better option.
Micro Geared Stepper Motor Selection Guide
Dokonanie właściwego wyboru silnika wymaga dopasowania charakterystyk silnika do systemu mechanicznego.
Inżynierowie powinni ocenić:
- Wymagany moment obrotowy na wyjściu
- Prędkość pracy
- Warunki obciążenia
- Miejsce instalacji
- Dokładność pozycjonowania
- Cykl pracy
Key Selection Parameters
| Parameter | Meaning | Engineering Consideration |
| Gear Ratio | Speed reduction level | Higher ratio provides more torque |
| Output Torque | Available mechanical force | Must exceed application load |
| Step Angle | Movement resolution | Determines positioning accuracy |
| Rated Voltage | Operating voltage | Must match power supply |
| Rated Current | Motor operating current | Affects heat generation |
| Output Speed | Final shaft speed | Influences machine cycle time |
| Backlash | Gear clearance | Important for precision movement |
| Motor Size | Physical dimensions | Determines installation compatibility |
How Engineers Choose the Right Micro Geared Stepper Motor
Przed wyborem silnika należy uwzględnić następujące czynniki:
Mechanical Load
Ocenić:
- Wymagana siła napędowa
- Moment rozruchowy
- Wymagania dotyczące przyspieszenia
- Margines bezpieczeństwa
Motion Requirements
Sprawdzić:
- Wymagana dokładność pozycjonowania
- Prędkość pracy
- Częstotliwość ruchu
- Czas pracy w trybie ciągłym
Environment Conditions
Zwrócić uwagę na:
- Temperatura
- Narażenie na pył
- Wibracje
- Dostępna przestrzeń montażowa
Control Compatibility
Potwierdzić:
- Napięcie zasilania silnika
- Dopuszczalny prąd
- Interfejs sterownika
- Wymagania pętli otwartej czy zamkniętej
Micro Geared Stepper Motor Compared with Other Compact Motors
| Motor Type | Advantages | Limitations | Typical Applications |
| Micro Geared Stepper Motor | High torque and accurate positioning | Lower maximum speed | Medical, robotics, automation |
| Micro DC Gear Motor | Simple continuous rotation | Needs feedback for accuracy | Pumps, actuators |
| Micro Servo Motor | High precision with feedback | Higher cost | Advanced robotics |
| Brushless DC Motor | High efficiency and speed | More complex control | High-speed equipment |
Najlepszy wybór zależy od tego, czy system stawia na moment obrotowy, prędkość, dokładność czy stopień skomplikowania sterowania.
Common Design Challenges and Solutions
Reducing Vibration
Silniki krokowe mogą podczas pracy wystąpić rezonans.
Rozwiązania obejmują:
- Kontrolę mikrostepową
- Odpowiedni dobór sterownika
- Optymalizowane ustawienia przyspieszenia
- Demping mechaniczny
Managing Heat
Kompaktowe silniki wymagają starannego projektowania termicznego.
Inżynierowie mogą poprawić wydajność poprzez:
- Dobór odpowiednich ustawień prądu
- Optymalizację oporności uzwojenia
- Unikanie nadmiernego obciążenia
Balancing Size and Performance
Zwiększenie momentu obrotowego często wymaga:
- Większych komponentów magnetycznych
- Wyższe przełożenia
- Ulepszonego projektu mechanicznego
Ostateczny projekt musi zapewniać równowagę między:
- Rozmiar silnika
- Maksymalny moment wyjściowy
- Prędkość
- Koszt
Frequently Asked Questions About Micro Geared Stepper Motors
1. What is a micro geared stepper motor?
Mikrosilnik krokowy z przekładnią to kompaktowy silnik łączący miniaturowy silnik krokowy z przekładnią, co pozwala zwiększyć moment obrotowy przy jednoczesnym utrzymaniu precyzyjnego sterowania ruchem.
2. Why do geared stepper motors produce higher torque?
Przekładnia zmniejsza prędkość i zwiększa zwycięstwo mechaniczne, umożliwiając silnikowi generowanie większego momentu obrotowego w niewielkim pakiecie.
3. What applications use micro geared stepper motors?
Są one powszechnie stosowane w urządzeniach medycznych, robotyce, systemach inspekcji półprzewodników, sprzęcie laboratoryjnym oraz kompaktowych maszynach automatyki.
4. Are micro geared stepper motors suitable for precision positioning?
Tak. Zapewniają one dokładny ruch incrementalny i są odpowiednie dla aplikacji wymagających powtarzalnego pozycjonowania.
5. How do I select a micro geared stepper motor?
Podczas selekcji należy brać pod uwagę moment obrotowy, współczynnik przekładni, prędkość, wymagania dotyczące obciążenia, miejsce montażu, dokładność oraz warunki eksploatacji.
6. Can micro geared stepper motors be customized?
Tak. Producenci mogą dostosować wymiary silnika, współczynnik przekładni, konstrukcję wału, napięcie, moment obrotowy oraz specyfikację elektryczną w zależności od wymagań aplikacji.
Key Takeaways
- Micro geared stepper motors achieve high torque in ultra-compact designs by combining efficient motor structures with precision gear reduction.
- Redukcja przekładni zwiększa moment obrotowy, jednocześnie zachowując precyzyjne sterowanie ruchem opartym na krokach.
- Optymalizacja obwodu magnetycznego, konstrukcja wirnika oraz zarządzanie ciepłem są kluczowymi czynnikami wpływającymi na wydajność silnika.
- Te silniki są szeroko stosowane w urządzeniach medycznych, robotyce, sprzęcie półprzewodnikowym oraz kompaktowych systemach automatyki.
- Odpowiedni dobór wymaga oceny momentu obrotowego, prędkości, współczynnika przekładni, dokładności, luzu i środowiska pracy.
- Zindywidualizowane rozwiązania mikrosilników krokowych z przekładnią pomagają inżynierom tworzyć mniejsze i bardziej efektywne systemy ruchu.
Conclusion
Mikrosilniki krokowe z przekładnią oferują inżynierom praktyczne rozwiązanie dla aplikacji wymagających wysokiego momentu obrotowego, dokładnego pozycjonowania oraz ograniczonego miejsca instalacyjnego. Łączenie technologii miniaturowych silników krokowych z precyzyjną redukcją przekładni zapewnia niezawodne działanie ruchu nawet w wymagających środowiskach.
W miarę jak urządzenia medyczne, robotyka i systemy automatyki dalej zmierzają ku mniejszym rozmiarom, kompaktowe rozwiązania o wysokim momencie obrotowym będą stawały się coraz ważniejsze.
Wybór odpowiedniego silnika wymaga uważnego rozważenia obciążenia mechanicznego, warunków eksploatacji oraz wymagań systemu.
Welcome to contact us for customized stepper motor solutions. We provide professional support for motor selection, gearbox design, and application-specific motion systems.