
How Small Motors Deliver Higher Torque in Limited Space
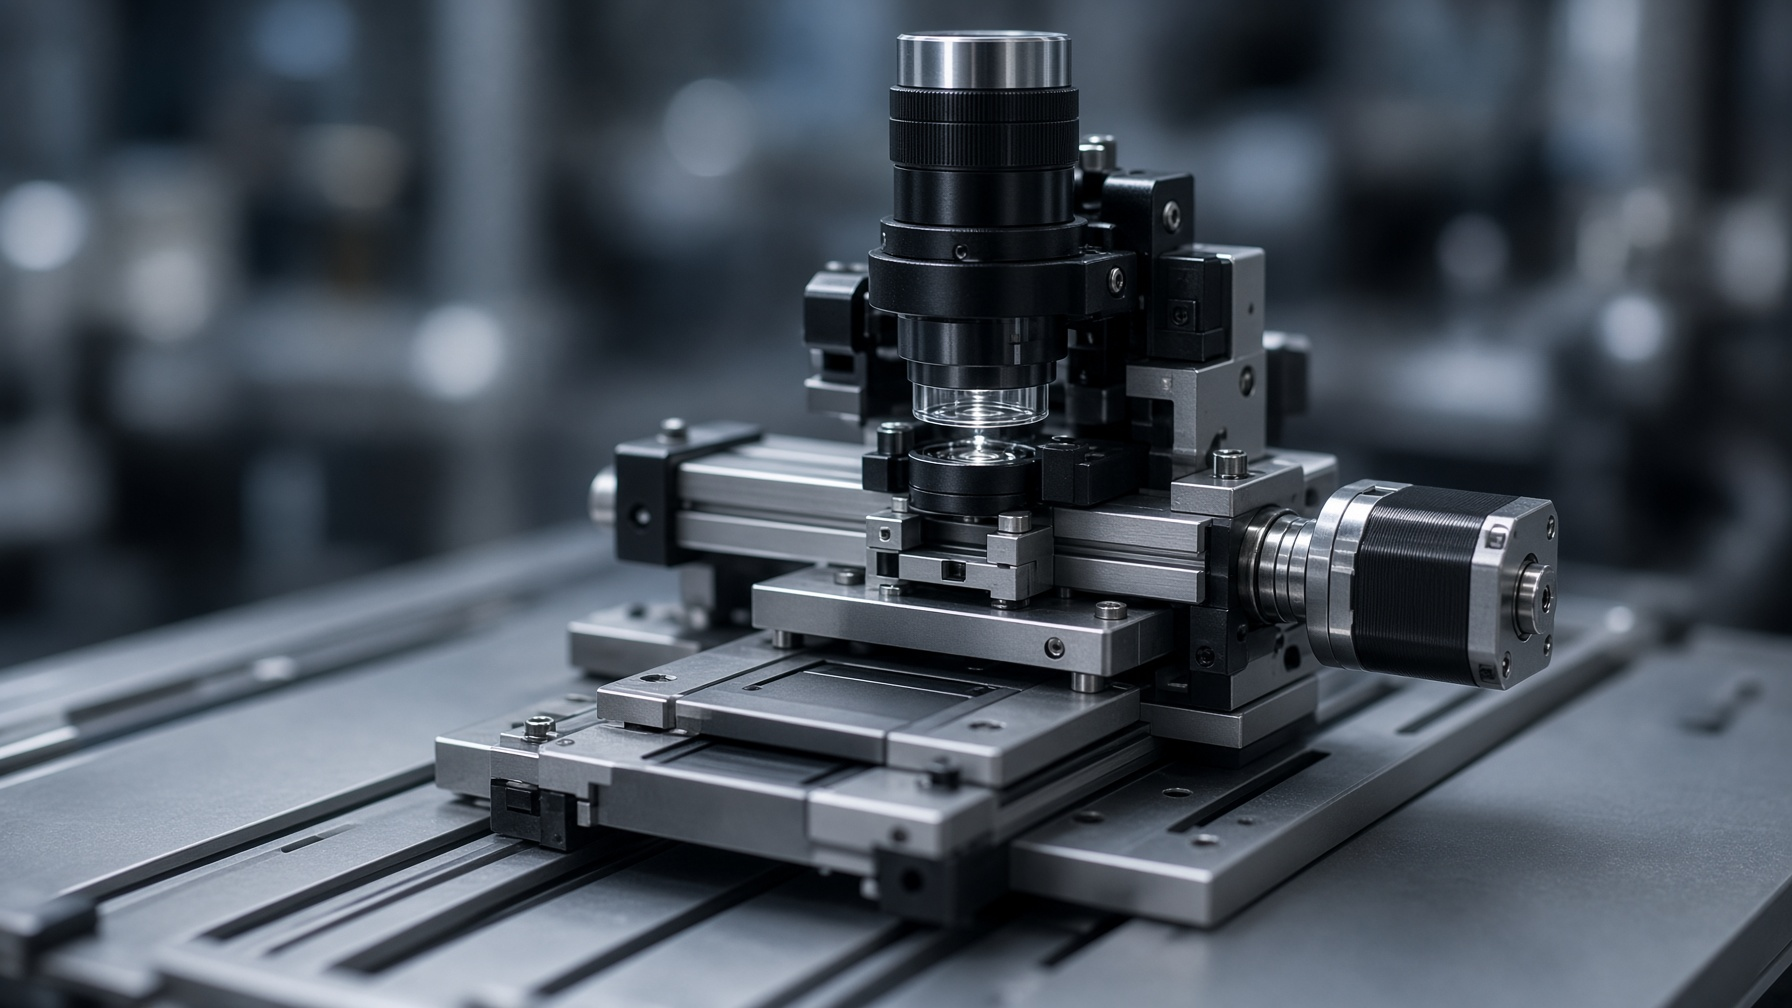
Os micro motores de passo redutores atingem alto torque em designs ultra-compactos ao combinar estruturas otimizadas de motores de passo com tecnologia de redução por engrenagens de alta precisão. A caixa de engrenagens aumenta o torque de saída enquanto mantém o posicionamento preciso, tornando esses motores adequados para dispositivos médicos, robótica, equipamentos de semicondutores e sistemas de automação compactos.
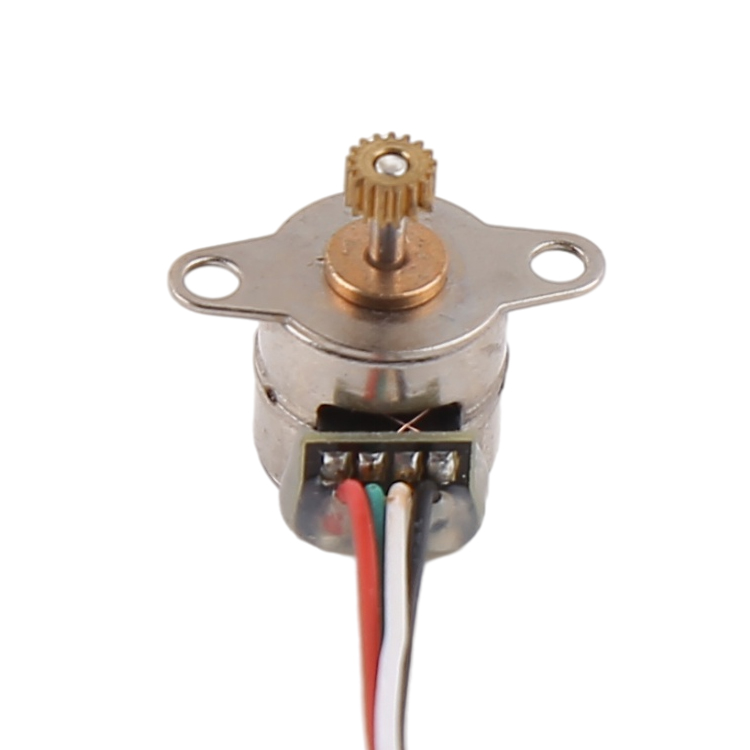
Para engenheiros que projetam equipamentos menores e mais eficientes, o desafio já não é apenas reduzir o tamanho do motor. O verdadeiro desafio é obter potência mecânica suficiente, mantendo:
- Posicionamento preciso
- Operação estável em baixa velocidade
- Manipulação confiável de cargas
- Longa vida útil
- Dimensões compactas de instalação
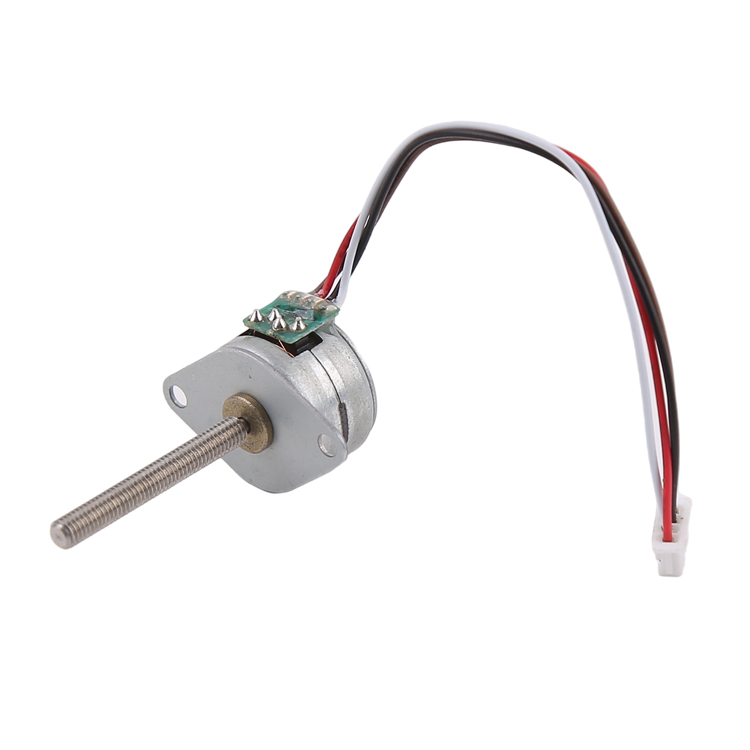
A micro geared stepper motor provides a practical solution by combining the positioning advantages of stepper motor technology with the torque multiplication effect of a gearbox.
Ao contrário dos motores miniatura padrão, que se concentram principalmente na velocidade de rotação, os motores de passo redutores são projetados para aplicações em que o movimento controlado e uma força de saída mais elevada são essenciais.
What Is a Micro Geared Stepper Motor?
A micro geared stepper motor is a compact motion component that integrates a miniature stepper motor with a precision gearbox to increase output torque and improve mechanical performance.
O motor de passo oferece:
- Movimento incremental preciso
- Posicionamento repetitivo
- Controle simples baseado em pulsos
- A caixa de engrenagens fornece:
- Torque de saída mais elevado
- Velocidade de operação reduzida
- Capacidade de carga aprimorada
Um sistema típico de micro motor de passo redutor inclui:
- Motor de passo em miniatura
- Mecanismo de redução de engrenagens de alta precisão
- Eixo de saída
- Driver e controlador do motor
Essa combinação permite que os engenheiros obtenham alto torque a partir de um pacote mecânico compacto.
Why Small Motors Have Difficulty Producing High Torque
A miniaturização traz diversas limitações de engenharia.
Quando o tamanho do motor diminui, os engenheiros precisam lidar com:
Reduced Magnetic Space
Motores menores possuem menos espaço interno para:
- Ímãs permanentes
- Estrutura do rotor
- Bobinas de cobre
Isso limita a geração de torque eletromagnético.
Lower Heat Dissipation Capability
Motores compactos têm área superficial limitada para a transferência de calor.
O calor excessivo pode causar:
- Eficiência reduzida
- Torque contínuo mais baixo
- Vida útil dos componentes encurtada
Mechanical Load Challenges
Muitos dispositivos compactos exigem que os motores acionem:
- Parafusos de avanço
- Mecanismos lineares
- Estágios de posicionamento de alta precisão
- Atuadores pequenos
O motor deve fornecer torque suficiente enquanto se encaixa em um espaço restrito.
Isso cria o desafio fundamental de engenharia:
How can a smaller motor generate enough force without increasing its physical size?
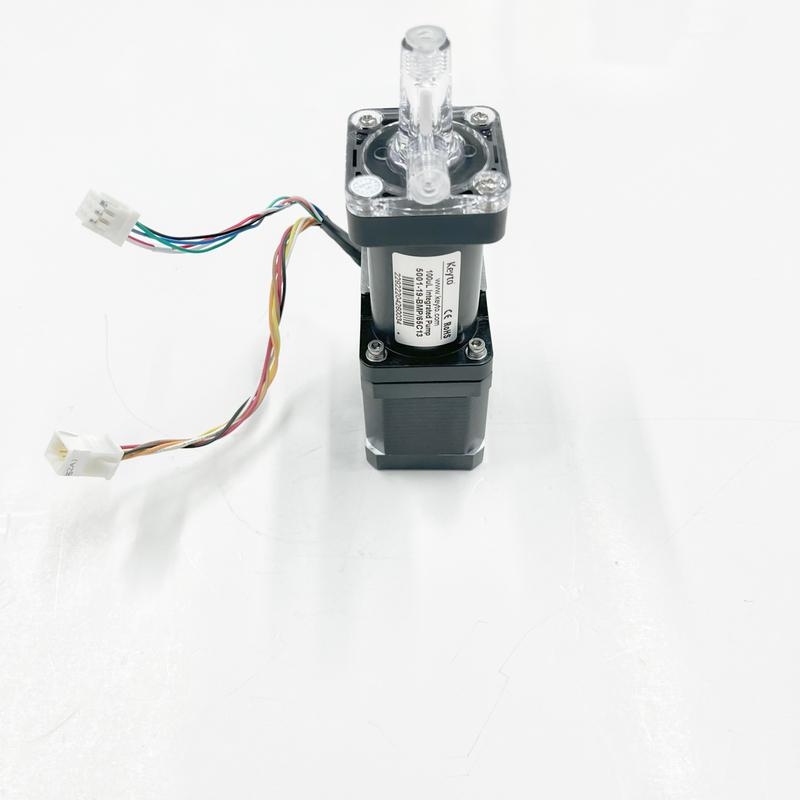
How Micro Geared Stepper Motors Increase Torque
1. Optimized Magnetic Circuit Design
O desempenho de torque de um motor de passo em miniatura depende amplamente de sua estrutura eletromagnética.
Os fabricantes aumentam a densidade de torque por meio de:
- Design aprimorado dos ímãs do rotor
- Geometria otimizada dos dentes do estator
- Entreferro reduzido
- Melhor distribuição do fluxo magnético
Um circuito magnético bem projetado permite que mais energia elétrica seja convertida em torque mecânico.
Para equipamentos compactos de alta precisão, as estruturas de motores de passo híbridos são frequentemente escolhidas porque oferecem:
- Alto torque de retenção
- Posicionamento preciso
- Operação estável em baixas velocidades
2. Gear Reduction Improves Output Torque
A principal vantagem de um projeto com redutor é a multiplicação do torque.
A relação básica é:
Output Torque = Motor Torque × Gear Ratio × Gear Efficiency
Por exemplo:
Um motor combinado com uma caixa de redução 10:1 pode fornecer um torque de saída significativamente maior, ao mesmo tempo em que reduz a velocidade de rotação.
Isso é útil quando a aplicação exige:
- Força de empurrão forte
- Movimento controlado
- Operação em baixa velocidade
- Posicionamento estável
A micro geared stepper motor allows engineers to replace larger motors while maintaining required mechanical performance.
3. Higher Torque Density Through Compact Design
A densidade de torque refere-se à quantidade de torque que um motor produz em relação ao seu tamanho.
Melhorar a densidade de torque requer equilibrar:
- Desempenho magnético
- Projeto das bobinas
- Resistência mecânica
- Gestão térmica
Uma alta densidade de torque é especialmente importante em:
- Dispositivos médicos portáteis
- Robôs compactos
- Instrumentos de precisão
- Equipamentos de inspeção automatizados
Where Micro Geared Stepper Motors Are Used
Medical Equipment Applications
Dispositivos médicos muitas vezes exigem motores compactos que possam proporcionar movimentos precisos e repetíveis.
As aplicações típicas incluem:
- Bombas de seringa
- Sistemas de dispensação de medicamentos
- Analisadores laboratoriais
- Instrumentos de diagnóstico
Por exemplo, em uma bomba de seringa, o motor aciona um mecanismo de parafuso sem-fim para controlar o movimento do êmbolo.
O motor deve fornecer:
- Deslocamento preciso
- Operação estável em baixa velocidade
- Saída de força consistente
Um micro motor de passo com redutor é adequado porque fornece movimento controlado sem necessitar de um atuador grande.
Semiconductor Inspection Equipment
Equipamentos de manufatura de semicondutores exigem posicionamento extremamente preciso em espaços limitados.

As aplicações comuns incluem:
- Módulos de ajuste óptico
- Sistemas de posicionamento de sensores
- Equipamentos de inspeção de wafers
- Plataformas de teste
Os requisitos importantes incluem:
- Pequeno espaço de instalação
- Baixa vibração
- Posicionamento repetitivo
- Operação confiável
Micro motores de passo com redutor ajudam os engenheiros a criar sistemas de movimento de alta precisão e compactos.
Robotics and Small Actuators
Pequenos sistemas robóticos requerem motores leves com potência mecânica suficiente.
As aplicações incluem:
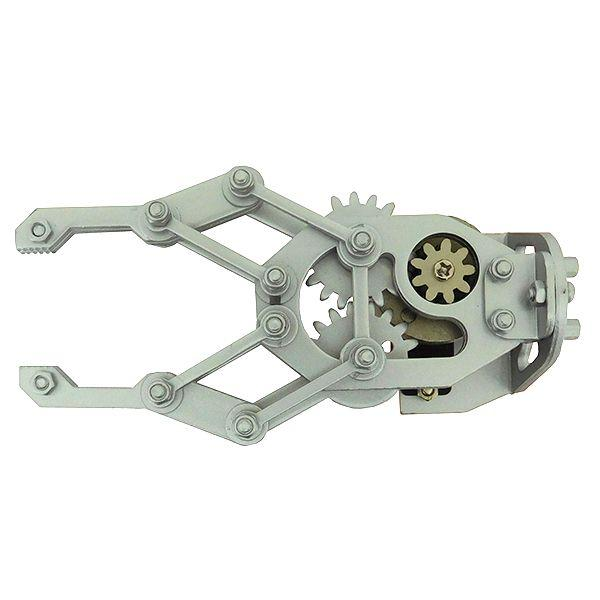
- Garras robóticas
- Pequenas articulações robóticas
- Robôs de inspeção
- Robôs de laboratório
Em comparação com motores convencionais, os motores de passo com redutor oferecem:
- Torque mais elevado em um pacote menor
- Arquitetura de controle simples
- Controle preciso do movimento
Compact Automation Equipment
Os fabricantes de automação frequentemente enfrentam limitações rigorosas de espaço.
As aplicações incluem:
- Máquinas de dosagem
- Mecanismos de alimentação
- Equipamentos de pegar e colocar
- Sistemas de montagem
O motor precisa suportar:
- Ciclos frequentes de partida e parada
- Posicionamento preciso
- Operação estável
Micro Stepper Motor vs Micro Geared Stepper Motor
Escolher entre um motor de micro passo padrão e uma versão com redutor depende dos requisitos da aplicação.
| Feature | Micro Motor Passo a Passo | Micro Geared Stepper Motor |
| Motor Structure | Stepper motor only | Stepper motor + gearbox |
| Output Torque | Limited by motor size | Increased through gear reduction |
| Velocidade | Higher rotational speed | Lower speed with higher torque |
| Position Accuracy | High | High |
| Load Capability | Medium | Higher |
| Installation Size | Menor | Slightly longer |
| Best Application | Lightweight mechanisms | High-load compact systems |
For applications requiring more force at controlled speed, a micro geared stepper motor is usually the better option.
Micro Geared Stepper Motor Selection Guide
Selecionar o motor correto exige alinhar as características do motor com o sistema mecânico.
Os engenheiros devem avaliar:
- Torque de saída necessário
- Velocidade de operação
- Condições de carga
- Espaço de instalação
- Precisão de posição
- Ciclo de trabalho
Key Selection Parameters
| Parameter | Meaning | Engineering Consideration |
| Gear Ratio | Speed reduction level | Higher ratio provides more torque |
| Output Torque | Available mechanical force | Must exceed application load |
| Step Angle | Movement resolution | Determines positioning accuracy |
| Rated Voltage | Operating voltage | Must match power supply |
| Rated Current | Motor operating current | Affects heat generation |
| Output Speed | Final shaft speed | Influences machine cycle time |
| Backlash | Gear clearance | Important for precision movement |
| Motor Size | Physical dimensions | Determines installation compatibility |
How Engineers Choose the Right Micro Geared Stepper Motor
Antes de escolher um motor, considere estes fatores:
Mechanical Load
Avalie:
- Força motriz necessária
- Torque de partida
- Requisitos de aceleração
- Margem de segurança
Motion Requirements
Verifique:
- Precisão de posicionamento exigida
- Velocidade de operação
- Frequência de movimento
- Tempo de operação contínua
Environment Conditions
Considere:
- Temperatura
- Exposição a poeira
- Vibração
- Espaço disponível para instalação
Control Compatibility
Confirme:
- Tensão do driver
- Classificação de corrente
- Interface do controlador
- Requisitos de malha aberta ou malha fechada
Micro Geared Stepper Motor Compared with Other Compact Motors
| Motor Type | Advantages | Limitations | Typical Applications |
| Micro Geared Stepper Motor | High torque and accurate positioning | Lower maximum speed | Medical, robotics, automation |
| Micro DC Gear Motor | Simple continuous rotation | Needs feedback for accuracy | Pumps, actuators |
| Micro Servo Motor | High precision with feedback | Higher cost | Advanced robotics |
| Brushless DC Motor | High efficiency and speed | More complex control | High-speed equipment |
A melhor escolha depende se o sistema prioriza torque, velocidade, precisão ou complexidade de controle.
Common Design Challenges and Solutions
Reducing Vibration
Motores de passo podem apresentar ressonância durante a operação.
As soluções incluem:
- Controle por microstepping
- Seleção adequada do driver
- Configurações otimizadas de aceleração
- Amortecimento mecânico
Managing Heat
Motores compactos exigem um projeto térmico cuidadoso.
Os engenheiros podem melhorar o desempenho ao:
- Selecionar configurações de corrente adequadas
- Otimizar a resistência do enrolamento
- Evitar sobrecargas excessivas
Balancing Size and Performance
Aumentar o torque geralmente requer:
- Componentes magnéticos maiores
- Relações de transmissão mais altas
- Design mecânico aprimorado
O projeto final deve equilibrar:
- Tamanho do motor
- Saída de torque
- Velocidade
- Custo
Frequently Asked Questions About Micro Geared Stepper Motors
1. What is a micro geared stepper motor?
Um motor de passo micro com redutor é um motor compacto que combina um motor de passo em miniatura com uma caixa de engrenagens, aumentando o torque de saída enquanto mantém um controle preciso do movimento.
2. Why do geared stepper motors produce higher torque?
A caixa de engrenagens reduz a velocidade e aumenta a vantagem mecânica, permitindo que o motor gere maior torque de saída em um pacote pequeno.
3. What applications use micro geared stepper motors?
Eles são amplamente utilizados em dispositivos médicos, robótica, sistemas de inspeção de semicondutores, equipamentos de laboratório e máquinas de automação compactas.
4. Are micro geared stepper motors suitable for precision positioning?
Sim. Eles proporcionam movimento incremental preciso e são adequados para aplicações que exigem posicionamento repetitivo.
5. How do I select a micro geared stepper motor?
A seleção deve levar em conta o torque, a relação de transmissão, a velocidade, os requisitos de carga, o espaço de instalação, a precisão e as condições de operação.
6. Can micro geared stepper motors be customized?
Sim. Os fabricantes podem personalizar as dimensões do motor, a relação de transmissão, o design do eixo, a tensão, o torque de saída e as especificações elétricas de acordo com as necessidades da aplicação.
Key Takeaways
- Micro geared stepper motors achieve high torque in ultra-compact designs by combining efficient motor structures with precision gear reduction.
- A redução por engrenagens aumenta o torque de saída enquanto preserva o controle preciso do movimento em passos.
- A otimização do circuito magnético, o projeto do rotor e a gestão térmica são fatores críticos que afetam o desempenho do motor.
- Esses motores são amplamente utilizados em dispositivos médicos, robótica, equipamentos de semicondutores e sistemas de automação compactos.
- Uma seleção adequada requer avaliar o torque, a velocidade, a relação de transmissão, a precisão, a folga e o ambiente de operação.
- Soluções personalizadas de motores de passo micro com redutor ajudam os engenheiros a desenvolver sistemas de movimento menores e mais eficientes.
Conclusion
Os motores de passo micro com redutor oferecem aos engenheiros uma solução prática para aplicações que exigem alto torque, posicionamento preciso e espaço limitado para instalação. Ao combinar a tecnologia de motores de passo em miniatura com a redução de precisão por engrenagens, esses motores proporcionam desempenho confiável em ambientes exigentes.
À medida que os equipamentos médicos, a robótica e os sistemas de automação continuam avançando rumo a designs cada vez menores, soluções compactas de movimento com alto torque tornar-se-ão cada vez mais importantes.
Escolher o motor certo exige uma análise cuidadosa da carga mecânica, das condições de operação e dos requisitos do sistema.
Welcome to contact us for customized stepper motor solutions. We provide professional support for motor selection, gearbox design, and application-specific motion systems.