
Introduction: The Growing Role of Micro Geared Stepper Motors in Humanoid Robotics
Humanoid robots are becoming one of the most promising technologies in robotics, combining artificial intelligence, mechanical engineering, and advanced motion control systems. To achieve human-like movements, these robots require compact, precise, and reliable actuation solutions. Among various motion components, the micro geared stepper motor has become an important driving technology for humanoid robot applications.

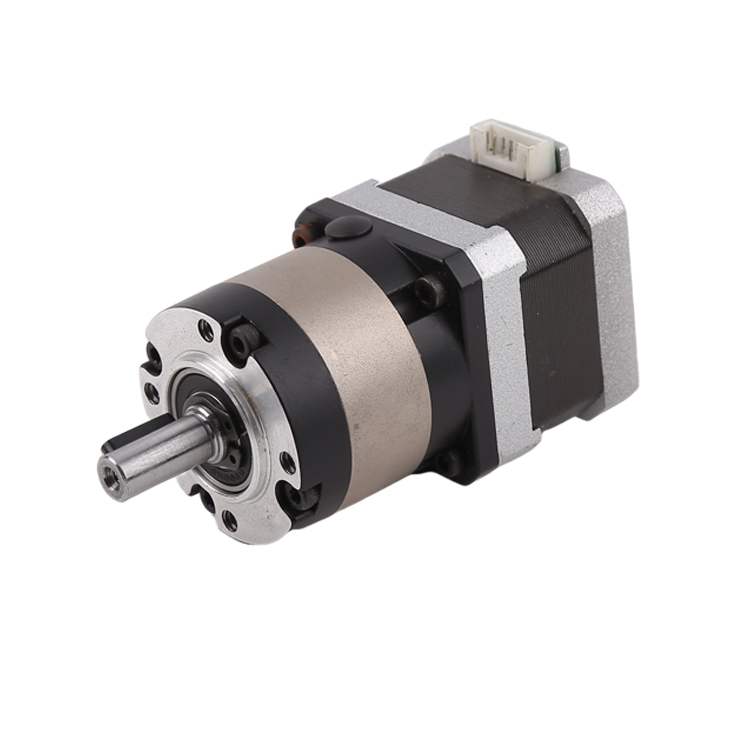
A micro geared stepper motor integrates a miniature stepper motor with a precision reduction gearbox, providing higher torque output, accurate positioning, and excellent motion control in a compact structure. These advantages make it suitable for applications where installation space is limited but high precision and stability are required.
От роботизированных пальцев и запястий до суставов и лицевых механизмов — микроредукторные шаговые двигатели помогают гуманоидным роботам осуществлять более плавные, гибкие и естественные движения. По мере того как гуманоидные роботы продолжают развиваться в направлении коммерческого и промышленного применения, спрос на
высокопроизводительные миниатюрные решения для управления движением стремительно растёт.
What Is a Micro Geared Stepper Motor?
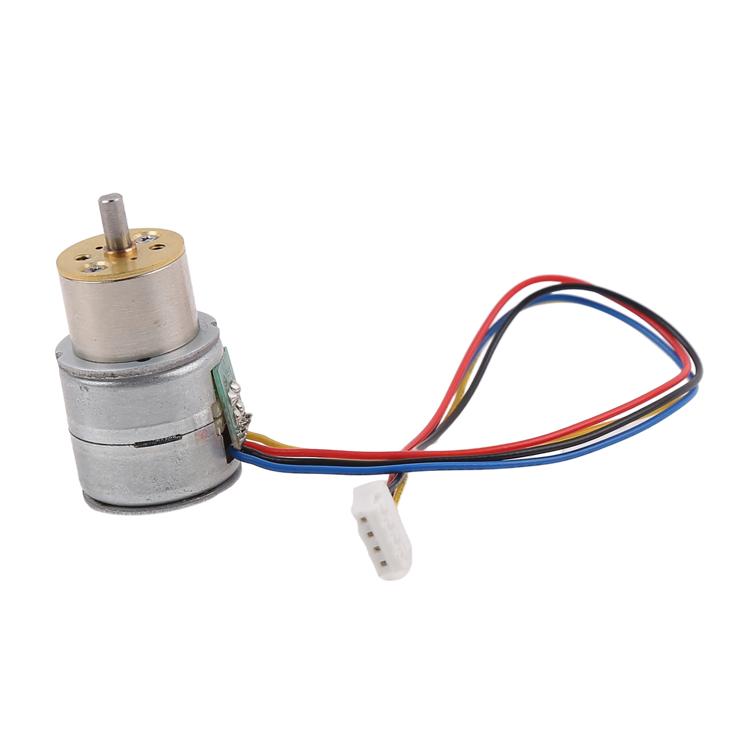
A micro geared stepper motor is a small-sized stepper motor combined with a gearbox that reduces speed while increasing output torque. Unlike traditional motors that directly deliver high-speed rotation, the geared structure allows precise control of movement with improved
Механический КПД.
Типичный микроредукторный шаговый двигатель состоит из трёх основных компонентов:
1. Miniature Stepper Motor
Шаговый двигатель преобразует электрические импульсы в точное угловое перемещение. Каждый входной импульс соответствует определённому углу поворота, что обеспечивает точное управление положением без необходимости сложных систем обратной связи.
2. Precision Gear Reduction System
Редуктор увеличивает крутящий момент за счёт снижения выходной скорости. В зависимости от требований приложения обычно используются планетарные передачи, цилиндрические шестерни и другие высокоточные механизмы понижения скорости.
3. Control Electronics
Драйверы двигателей регулируют ток и импульсные сигналы, обеспечивая плавное ускорение, точное позиционирование и стабильную работу.
Такое сочетание делает микроредукторный шаговый двигатель идеальным исполнительным устройством для роботизированных систем, требующих контролируемого и повторяемого движения.
Why Humanoid Robots Need Micro Geared Stepper Motors
Гуманоидные роботы созданы для имитации человеческих движений. В отличие от промышленных роботов с фиксированными повторяющимися движениями, гуманоидные роботы нуждаются в гибком движении, компактной конструкции и точном управлении по множеству степеней свободы.
Современные гуманоидные роботы могут включать десятки приводных суставов — плечевые, локтевые, запястные, пальцевые, коленные и голеностопные. Каждому такому суставу требуется исполнительное устройство, способное обеспечивать точное движение при минимальной массе и высокой энергоэффективности.
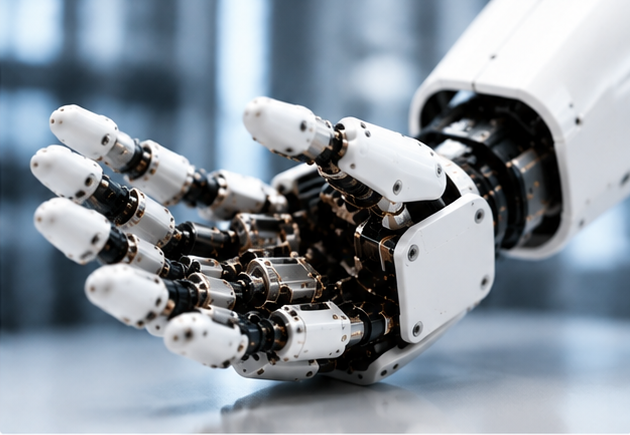
Ключевые преимущества микроредукторных шаговых двигателей в гуманоидных роботах включают:
1. High Precision Motion Control
Точность — одно из важнейших требований в гуманоидной робототехнике. Роботам необходима высокая точность позиционирования для выполнения таких задач, как захват предметов, взаимодействие с людьми и поддержание равновесия.
Поскольку шаговые двигатели работают на основе управляемых импульсных сигналов, они способны обеспечивать точное пошаговое перемещение. В сочетании с редуктором двигатель может достигать более высокого разрешения и плавности движения.
Это делает микроредукторные шаговые двигатели особенно подходящими для:
- Роботизированные пальцы
- Системы вращения запястья
- Малые суставные механизмы
- Устройствами взаимодействия человека и машины
2. Compact Size for Space-Limited Robot Design
Гуманоидные роботы требуют компактных механических конструкций, поскольку их размеры тела схожи с человеческими. Крупные двигатели увеличивают массу и снижают энергоэффективность.
Небольшие габариты микроредукторного шагового двигателя позволяют инженерам интегрировать их в узкие пространства, такие как:
- Роботизированные руки
- Суставы пальцев
- Шейные механизмы
- Модули выражения лица
Миниатюризация особенно важна для манипулятивных роботизированных рук, где несколько двигателей необходимо разместить в ограниченном объёме.
3. Higher Torque Output Through Gear Reduction
Одной из проблем миниатюрных двигателей является ограниченный крутящий момент. Редуктор решает эту задачу, повышая выходной крутящий момент при сохранении компактных размеров двигателя.
Для гуманоидных роботов повышенный крутящий момент необходим для:
- Подъём объектов
- Поддержанием положений суставов
- Контроль движений рук
- Выполнением точных операций захвата
Микроредукторный шаговый двигатель обеспечивает баланс между компактностью конструкции и достаточной механической мощностью.
Applications of Micro Geared Stepper Motors in Humanoid Robots
1. Robotic Hands and Finger Actuation
Одно из наиболее важных применений микроредукторных шаговых двигателей — это гуманоидные роботизированные руки.
Человеческие руки обладают сложными движениями, задействующими множество суставов и мышц. Чтобы воспроизвести эти возможности, роботизированным пальцам нужны небольшие приводы, способные осуществлять точные перемещения.
Микроредукторные шаговые двигатели могут использоваться для:
- Сгибанием и разгибанием пальцев
- Хватание объектов
- Тонкие манипуляционные задачи
- Работа с инструментами
Например, гуманоидному роботу, предназначеному для помощи в быту, может потребоваться поднимать хрупкие предметы — чашки, электронные компоненты или медицинское оборудование. Точное управление двигателем необходимо, чтобы избежать чрезмерного усилия.
2. Wrist and Arm Joint Systems
Руки гуманоидных роботов требуют плавного и контролируемого движения для взаимодействия с окружающей средой.
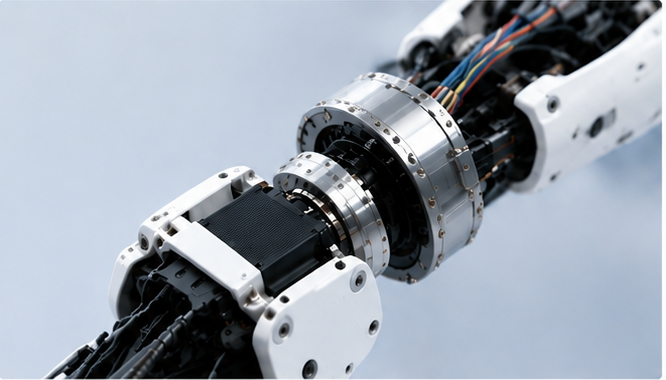
Микрошаговые двигатели с редуктором могут обеспечивать:
- Точный контроль вращения
- Стабильный выходной крутящий момент
- Компактная установка
Они подходят для вращения кисти, регулировки локтя и небольших механизмов рук, где традиционные двигатели могут оказаться слишком крупными или неэффективными.
3. Facial Expression and Head Movement Mechanisms
Ожидается, что будущие гуманоидные роботы будут естественно взаимодействовать с людьми. Лицевая экспрессия, движение глаз и положение головы играют важную роль в общении.
Микрошаговые двигатели с редуктором могут приводить в действие:
- Системы движения глаз
- Механизмы рта
- Вращение шеи
- Компоненты для выражения мимики
Их небольшие размеры и возможность точного позиционирования делают их идеальными для создания реалистичных роботизированных выражений лица.
4. Educational and Research Humanoid Robots
Научно-исследовательские институты и университеты часто нуждаются в компактных и доступных роботизированных платформах.
Микроредукторные шаговые двигатели широко применяются в:
- Прототипы человекоподобных роботов
- Платформы для обучения робототехнике
- Экспериментальные роботизированные суставы
Их простой метод управления и надёжная точность позиционирования делают их подходящими для разработки новых алгоритмов движения роботов.
Micro Geared Stepper Motor vs Traditional Motors in Humanoid Robots
При выборе приводов для гуманоидных роботов инженеры сравнивают различные технологии двигателей.
| Motor Type | Advantages | Limitations |
| Micro Geared Stepper Motor | Precise positioning, compact size, high torque output | Lower efficiency at high speeds |
| Brushless DC Motor | High efficiency, fast response | Requires complex control systems |
| Servo Motor | Closed-loop accuracy | Larger size and higher cost |
| Standard Stepper Motor | Simple control | Limited torque without gearing |
Для многих небольших роботизированных механизмов микроредукторный шаговый двигатель обеспечивает превосходное сочетание точности, компактности и экономичности.
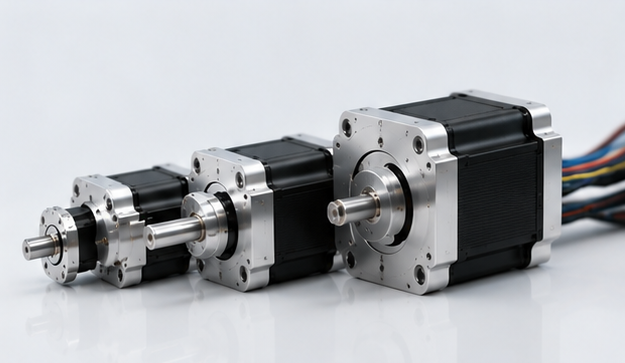
Key Factors When Choosing a Micro Geared Stepper Motor for Humanoid Robots
Выбор подходящего двигателя требует учёта нескольких технических параметров.
Torque Requirement
Двигатель должен развивать достаточный крутящий момент для конкретного роботизированного сустава. Недостаточный крутящий момент может привести к ошибкам позиционирования или нестабильному движению.
Gear Ratio
Более высокое передаточное число увеличивает крутящий момент, но снижает скорость. Инженерам необходимо найти баланс между скоростью и усилием в соответствии с требованиями применения.
Backlash
Низкий люфт крайне важен для гуманоидных роботов, поскольку механический зазор может ухудшать точность движений.
Noise Level
Гуманоидные роботы часто работают вблизи людей. Низкий уровень шума при работе двигателя повышает комфорт пользователей.
Size and Weight
Лёгкий двигатель помогает снизить энергопотребление робота и улучшает его манёвренность.
Future Development Trends of Micro Geared Stepper Motors in Humanoid Robotics
По мере того как гуманоидные роботы выходят из исследовательских лабораторий на рынок коммерческих приложений, технологии исполнительных механизмов будут продолжать совершенствоваться.
Ожидается, что будущие микроредукторные шаговые двигатели будут обладать следующими характеристиками:
- Меньшие механические габариты
- Более высокая плотность крутящего момента
- Повышенная энергоэффективность
- Интегрированные энкодеры
- Более интеллектуальное управление движением
- Работа с пониженным уровнем шума
Сочетание искусственного интеллекта и передовых миниатюрных систем привода позволит гуманоидным роботам выполнять всё более сложные задачи в домах, на заводах, в сфере здравоохранения и в сервисных отраслях.
Conclusion
The micro geared stepper motor is becoming an important motion solution for humanoid robots due to its compact size, precise control, and enhanced torque output. From robotic fingers and wrist joints to facial mechanisms and research platforms, these miniature motors provide the accuracy and reliability required for human-like movement.
По мере дальнейшего роста индустрии гуманоидных роботов спрос на высокопроизводительные микроредукторные шаговые двигатели будет возрастать. Производители, способные предлагать индивидуальные, эффективные и надёжные решения в области миниатюрных двигателей, сыграют ключевую роль в формировании будущего интеллектуальной робототехники.
For robot designers and engineers, choosing the right micro geared stepper motor is not only about driving movement—it is about creating robots that can interact, adapt, and work alongside humans.