
How Small Motors Deliver Higher Torque in Limited Space
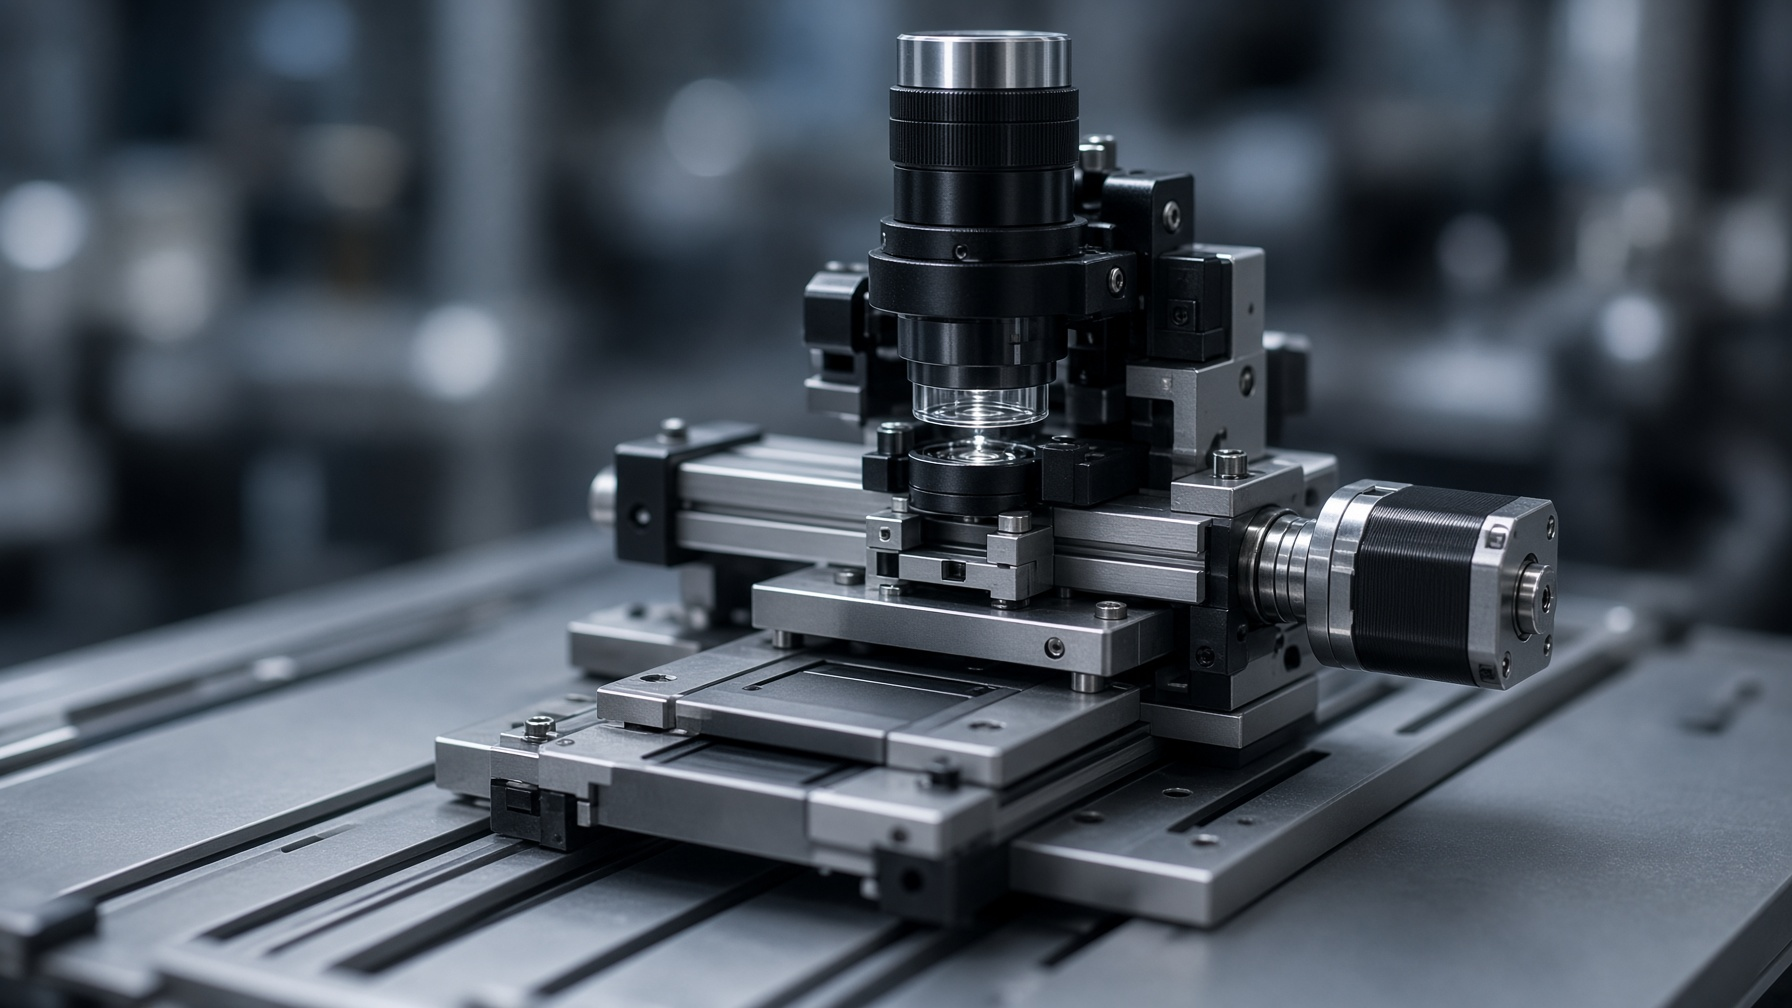
Микро‑шаговые двигатели с редуктором обеспечивают высокий крутящий момент в ультракомпактных конструкциях, сочетая оптимизированную конструкцию шагового двигателя с технологией прецизионного редуктора. Редуктор увеличивает выходной крутящий момент, одновременно сохраняя точность позиционирования, что делает эти двигатели подходящими для медицинских устройств, робототехники, оборудования для полупроводниковой отрасли и компактных систем автоматизации.
Для инженеров, разрабатывающих более компактное и энергоэффективное оборудование, главная задача уже не сводится лишь к уменьшению размеров двигателя. Настоящая сложность заключается в том, чтобы обеспечить достаточную механическую мощность, сохраняя при этом:
- Точное позиционирование
- Стабильная работа на низких скоростях
- Надёжная работа с грузами
- Длительный срок службы
- Компактные габариты установки
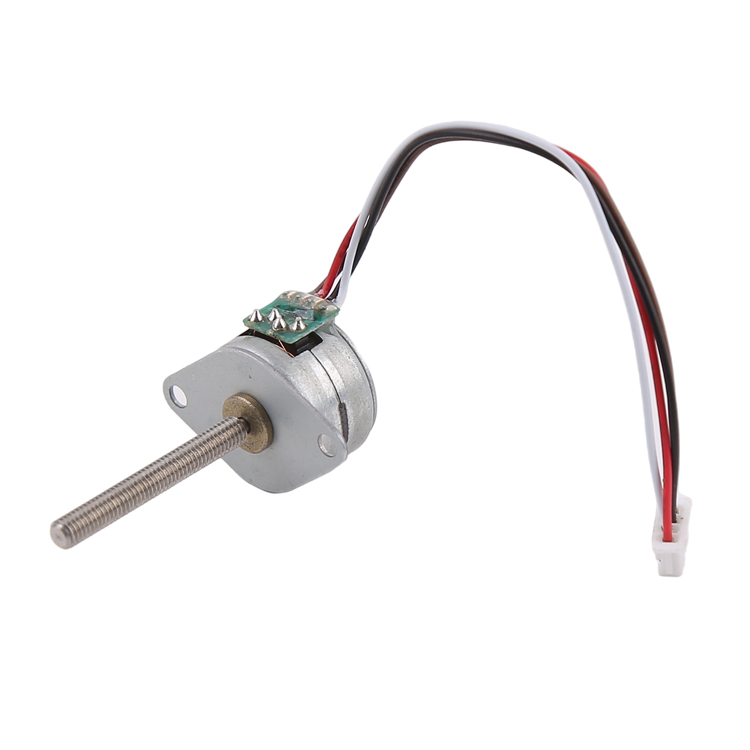
A micro geared stepper motor provides a practical solution by combining the positioning advantages of stepper motor technology with the torque multiplication effect of a gearbox.
В отличие от стандартных миниатюрных двигателей, ориентированных преимущественно на скорость вращения, шаговые двигатели с редуктором предназначены для применений, где критически важны контролируемое движение и повышенная выходная сила.
What Is a Micro Geared Stepper Motor?
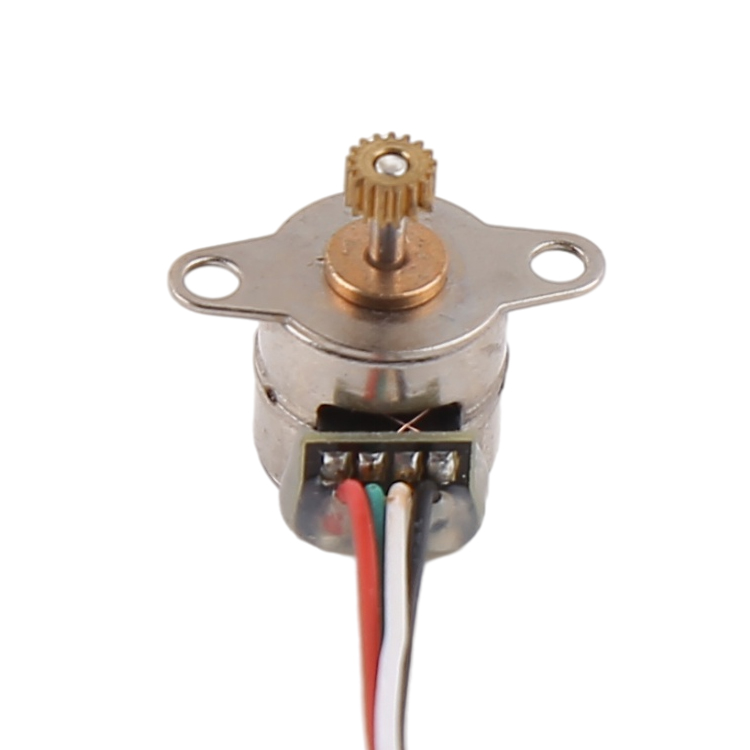
A micro geared stepper motor is a compact motion component that integrates a miniature stepper motor with a precision gearbox to increase output torque and improve mechanical performance.
Шаговый двигатель обеспечивает:
- Точный инкрементальный ход
- Возможность повторного позиционирования
- Простое управление импульсами
- Редуктор обеспечивает:
- Более высокий выходной крутящий момент
- Снижение рабочей скорости
- Улучшенная грузоподъёмность
Типичная система микро‑шагового двигателя с редуктором включает:
- Миниатюрный шаговый двигатель
- Прецизионный механизм редукции передаточного числа
- Выходной вал
- Драйвер и контроллер двигателя
Такое сочетание позволяет инженерам добиться высокого крутящего момента даже из небольшого механического корпуса.
Why Small Motors Have Difficulty Producing High Torque
Миниатюризация порождает ряд инженерных ограничений.
При уменьшении размеров двигателя инженерам приходится решать следующие проблемы:
Reduced Magnetic Space
У более маленьких двигателей меньше внутреннего пространства для:
- Постоянные магниты
- Конструкция ротора
- Медные обмотки
Это ограничивает генерацию электромагнитного крутящего момента.
Lower Heat Dissipation Capability
Компактные двигатели обладают ограниченной площадью поверхности для отвода тепла.
Избыточное тепло может привести к:
- Снижению КПД
- Уменьшению непрерывного крутящего момента
- Сокращение срока службы компонентов
Mechanical Load Challenges
Во многих компактных устройствах двигатели должны приводить в действие:
- Ходовые винты
- Линейные механизмы
- Прецизионные позиционирующие этапы
- Малогабаритные актуаторы
Двигатель должен обеспечивать достаточный крутящий момент, одновременно вписываясь в ограниченное пространство.
Это создаёт фундаментальную инженерную задачу:
How can a smaller motor generate enough force without increasing its physical size?
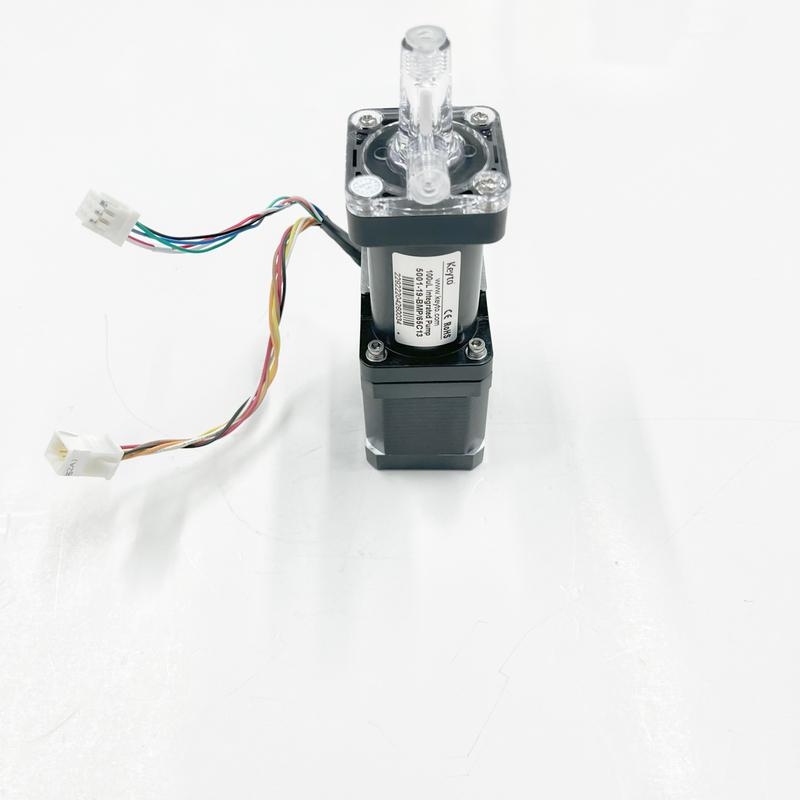
How Micro Geared Stepper Motors Increase Torque
1. Optimized Magnetic Circuit Design
Крутящая характеристика миниатюрного шагового двигателя в значительной степени зависит от его электромагнитной конструкции.
Производители повышают плотность крутящего момента за счёт:
- Улучшенная конструкция магнитов ротора
- Оптимизированная геометрия зубьев статора
- Уменьшение воздушного зазора
- Более равномерное распределение магнитного потока
Грамотно спроектированная магнитная цепь позволяет преобразовывать большее количество электрической энергии в механический крутящий момент.
Для компактного высокоточного оборудования обычно выбирают гибридные конструкции шаговых двигателей, поскольку они обеспечивают:
- Высокий удерживающий момент
- Точное позиционирование
- Стабильная работа на низких скоростях
2. Gear Reduction Improves Output Torque
Основное преимущество редукторной конструкции — умножение крутящего момента.
Основная зависимость заключается в следующем:
Output Torque = Motor Torque × Gear Ratio × Gear Efficiency
Например:
Двигатель, совмещённый с редуктором передаточным числом 10:1, может обеспечивать значительно больший выходной крутящий момент при снижении скорости вращения.
Это особенно полезно, когда приложение требует:
- Сильное усилие толкания
- Контролируемое движение
- Работа на низких оборотах
- Стабильное позиционирование
A micro geared stepper motor allows engineers to replace larger motors while maintaining required mechanical performance.
3. Higher Torque Density Through Compact Design
Плотность крутящего момента — это показатель того, какой крутящий момент развивает двигатель относительно его размера.
Повышение плотности крутящего момента требует соблюдения баланса между:
- Магнитные характеристики
- Конструкция обмоток
- Механическая прочность
- Тепловой режим
Высокая плотность крутящего момента особенно важна в таких областях, как:
- Портативные медицинские устройства
- Компактные роботы
- Прецизионные приборы
- Автоматизированное оборудование для контроля
Where Micro Geared Stepper Motors Are Used
Medical Equipment Applications
Медицинские устройства часто нуждаются в компактных двигателях, способных обеспечивать точное и повторяемое движение.
Типичные области применения включают:
- Шприцевые насосы
- Системы дозирования лекарств
- Лабораторные анализаторы
- Диагностические приборы
Например, в шприцевом насосе двигатель приводит в действие винтовой механизм, регулирующий перемещение поршня.
Двигатель должен обеспечивать:
- Точный ход
- Стабильная работа на низких скоростях
- Стабильная сила на выходе
Микрошаговый двигатель с редуктором подходит, поскольку обеспечивает контролируемое движение без необходимости использования крупного исполнительного механизма.
Semiconductor Inspection Equipment
Оборудование для производства полупроводников требует чрезвычайно точного позиционирования в условиях ограниченного пространства.

К распространённым областям применения относятся:
- Оптические модули настройки
- Системы позиционирования датчиков
- Оборудование для инспекции пластин
- Тестовые платформы
Важными требованиями являются:
- Небольшой занимаемый площадью размер установки
- Низкая вибрация
- Возможность повторного позиционирования
- Надёжная работа
Микрошаговые двигатели с редуктором помогают инженерам создавать компактные системы прецизионного движения.
Robotics and Small Actuators
Малогабаритные роботизированные системы требуют лёгких двигателей с достаточной механической мощностью.
Применение включает:
- Роботизированные захваты
- Малые роботизированные сочленения
- Роботы для инспекции
- Лабораторные роботы
По сравнению с традиционными двигателями, шаговые двигатели с редуктором обеспечивают:
- Более высокий крутящий момент в компактном корпусе
- Простая архитектура управления
- Точное управление движением
Compact Automation Equipment
Производители автоматизированных систем часто сталкиваются со строгими ограничениями по занимаемому пространству.
Применение включает:
- Дозирующие устройства
- Механизмы подачи
- Оборудование для захвата и размещения
- Сборочные системы
Двигатель должен обеспечивать:
- Частые циклы пуск-остановка
- Точное позиционирование
- Стабильная работа
Micro Stepper Motor vs Micro Geared Stepper Motor
Выбор между стандартным микрощёточным шаговым двигателем и его вариантом с редуктором зависит от требований конкретного применения.
| Feature | Микрошаговый двигатель | Micro Geared Stepper Motor |
| Motor Structure | Stepper motor only | Stepper motor + gearbox |
| Output Torque | Limited by motor size | Increased through gear reduction |
| Скорость | Higher rotational speed | Lower speed with higher torque |
| Position Accuracy | High | High |
| Load Capability | Medium | Higher |
| Installation Size | Меньше | Slightly longer |
| Best Application | Lightweight mechanisms | High-load compact systems |
For applications requiring more force at controlled speed, a micro geared stepper motor is usually the better option.
Micro Geared Stepper Motor Selection Guide
Для правильного выбора двигателя необходимо согласовать его характеристики с параметрами механической системы.
Инженерам следует оценивать:
- Необходимый выходной крутящий момент
- Рабочая скорость
- Условия нагрузки
- Установочное пространство
- Точность позиционирования
- Рабочий цикл
Key Selection Parameters
| Parameter | Meaning | Engineering Consideration |
| Gear Ratio | Speed reduction level | Higher ratio provides more torque |
| Output Torque | Available mechanical force | Must exceed application load |
| Step Angle | Movement resolution | Determines positioning accuracy |
| Rated Voltage | Operating voltage | Must match power supply |
| Rated Current | Motor operating current | Affects heat generation |
| Output Speed | Final shaft speed | Influences machine cycle time |
| Backlash | Gear clearance | Important for precision movement |
| Motor Size | Physical dimensions | Determines installation compatibility |
How Engineers Choose the Right Micro Geared Stepper Motor
Перед выбором двигателя следует учитывать следующие факторы:
Mechanical Load
Оценить:
- Необходимая движущая сила
- Стартовый крутящий момент
- Требования к ускорению
- Запас прочности
Motion Requirements
Проверить:
- Требуемая точность позиционирования
- Рабочая скорость
- Частота движения
- Время непрерывной работы
Environment Conditions
Учесть:
- Температура
- Воздействие пыли
- Вибрация
- Имеющееся пространство для установки
Control Compatibility
Подтвердить:
- Напряжение питания привода
- Номинальный ток
- Интерфейс контроллера
- Требования к разомкнутой или замкнутой системе управления
Micro Geared Stepper Motor Compared with Other Compact Motors
| Motor Type | Advantages | Limitations | Typical Applications |
| Micro Geared Stepper Motor | High torque and accurate positioning | Lower maximum speed | Medical, robotics, automation |
| Micro DC Gear Motor | Simple continuous rotation | Needs feedback for accuracy | Pumps, actuators |
| Micro Servo Motor | High precision with feedback | Higher cost | Advanced robotics |
| Brushless DC Motor | High efficiency and speed | More complex control | High-speed equipment |
Оптимальный вариант зависит от того, что в системе имеет приоритет — крутящий момент, скорость, точность или сложность управления.
Common Design Challenges and Solutions
Reducing Vibration
Шаговые двигатели во время работы могут испытывать явление резонанса.
Решения включают:
- Контроль микростепени
- Правильный выбор привода
- Оптимизированные настройки ускорения
- Механическое демпфирование
Managing Heat
Компактные двигатели требуют тщательной тепловой проектировки.
Инженеры могут улучшить производительность, выполняя следующие действия:
- Выбор подходящих параметров тока
- Оптимизация сопротивления обмотки
- Избежание чрезмерной нагрузки
Balancing Size and Performance
Увеличение крутящего момента часто требует:
- Более крупных магнитных компонентов
- Более высокие передаточные числа
- Улучшенной механической конструкции
Конечный проект должен обеспечивать баланс между:
- Размер двигателя
- Выходной крутящий момент
- Скорость
- Стоимость
Frequently Asked Questions About Micro Geared Stepper Motors
1. What is a micro geared stepper motor?
Микрошаговый шаговый двигатель с редуктором — это компактный двигатель, сочетающий миниатюрный шаговый двигатель с редуктором, что позволяет увеличить выходной крутящий момент, сохраняя при этом высокую точность управления движением.
2. Why do geared stepper motors produce higher torque?
Редуктор снижает скорость и повышает механическое преимущество, позволяя двигателю развивать больший выходной крутящий момент при небольших габаритах.
3. What applications use micro geared stepper motors?
Они широко применяются в медицинских устройствах, робототехнике, системах контроля полупроводников, лабораторном оборудовании и компактных автоматизированных машинах.
4. Are micro geared stepper motors suitable for precision positioning?
Да. Они обеспечивают точное пошаговое перемещение и подходят для применений, требующих повторяемого позиционирования.
5. How do I select a micro geared stepper motor?
При выборе следует учитывать крутящий момент, передаточное число редуктора, скорость, требования к нагрузке, доступное пространство для установки, точность и условия эксплуатации.
6. Can micro geared stepper motors be customized?
Да. Производители могут индивидуально настраивать размеры двигателя, передаточное число редуктора, конструкцию вала, напряжение питания, выходной крутящий момент и электрические характеристики в соответствии с требованиями конкретного применения.
Key Takeaways
- Micro geared stepper motors achieve high torque in ultra-compact designs by combining efficient motor structures with precision gear reduction.
- Редукция передаточного числа увеличивает выходной крутящий момент, одновременно сохраняя точность шагового управления движением.
- Оптимизация магнитной цепи, конструкция ротора и управление температурой — ключевые факторы, влияющие на производительность двигателя.
- Эти двигатели широко используются в медицинском оборудовании, робототехнике, аппаратах для производства полупроводников и компактных системах автоматизации.
- Правильный выбор требует оценки крутящего момента, скорости, передаточного числа, точности, люфтов и условий эксплуатации.
- Индивидуальные решения на основе микрошаговых двигателей с редуктором помогают инженерам создавать более компактные и эффективные системы движения.
Conclusion
Микрошаговые шаговые двигатели с редуктором предоставляют инженерам практичное решение для задач, требующих высокого крутящего момента, точного позиционирования и ограниченного пространства для установки. Сочетая технологии миниатюрных шаговых двигателей с прецизионным редуктором, такие двигатели обеспечивают надежную работу в самых требовательных условиях.
По мере того как медицинское оборудование, робототехника и системы автоматизации продолжают стремиться к более компактным форм-факторам, компактные решения для создания высококрутящего движения будут приобретать всё большее значение.
Выбор подходящего двигателя требует тщательного учета механической нагрузки, условий эксплуатации и требований самой системы.
Welcome to contact us for customized stepper motor solutions. We provide professional support for motor selection, gearbox design, and application-specific motion systems.