How Small Motors Deliver Higher Torque in Limited Space
Los motores paso a paso microreductores logran un alto par en diseños ultracompactos al combinar estructuras optimizadas de motores paso a paso con tecnología de reducción por engranajes de precisión. La caja de cambios aumenta el par de salida mientras mantiene un posicionamiento preciso, lo que hace que estos motores sean adecuados para dispositivos médicos, robótica, equipos de semiconductores y sistemas de automatización compactos.
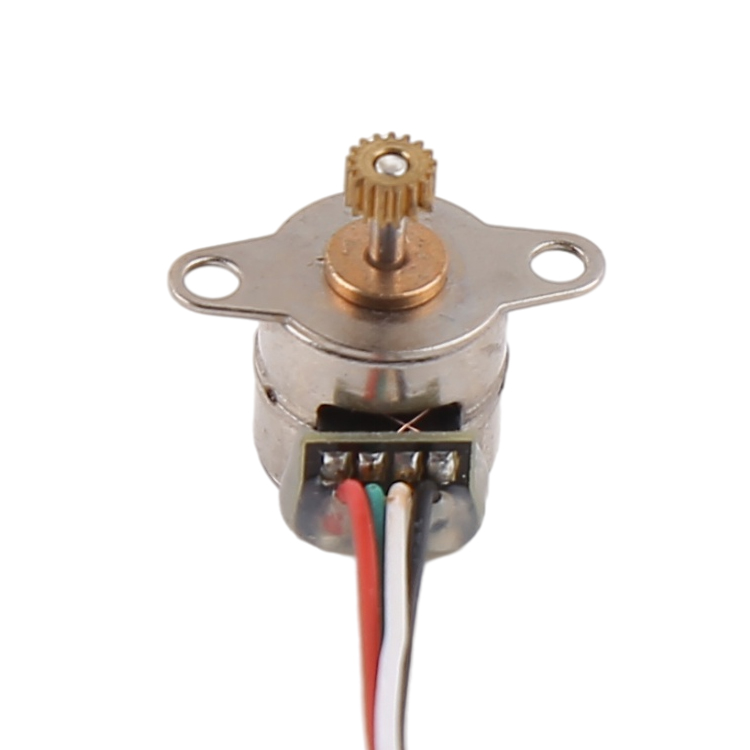
Para los ingenieros que diseñan equipos más pequeños y eficientes, el desafío ya no consiste únicamente en reducir el tamaño del motor. El verdadero reto es obtener suficiente potencia mecánica manteniendo:
- Posicionamiento preciso
- Operación estable a baja velocidad
- Manejo confiable de cargas
- Larga vida útil
- Dimensiones compactas de instalación
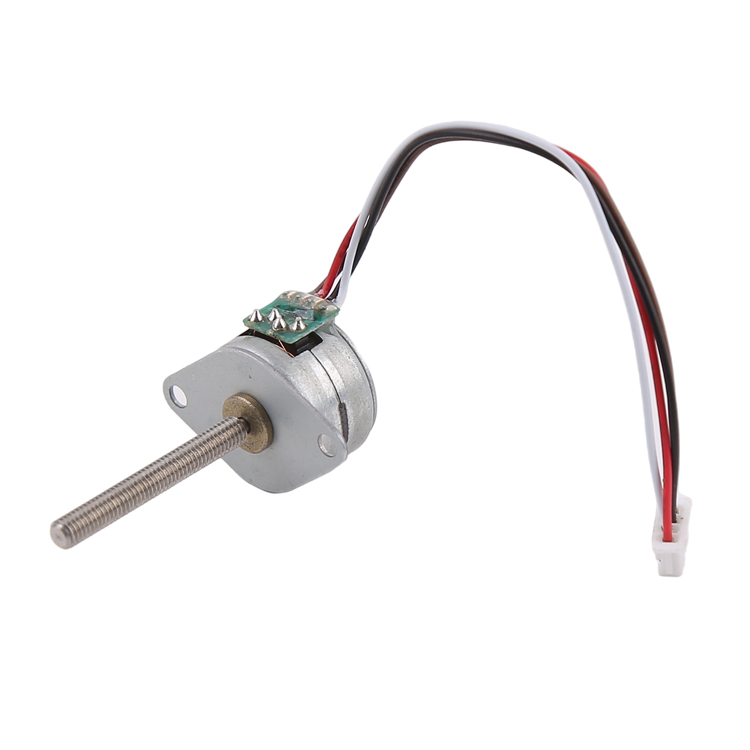
A micro geared stepper motor provides a practical solution by combining the positioning advantages of stepper motor technology with the torque multiplication effect of a gearbox.
A diferencia de los motores miniatura estándar, que se centran principalmente en la velocidad de rotación, los motores paso a paso reductores están diseñados para aplicaciones donde el movimiento controlado y una mayor fuerza de salida son cruciales.
What Is a Micro Geared Stepper Motor?
A micro geared stepper motor is a compact motion component that integrates a miniature stepper motor with a precision gearbox to increase output torque and improve mechanical performance.
El motor paso a paso proporciona:
- Movimiento incremental preciso
- Posicionamiento repetible
- Control sencillo basado en pulsos
- La caja de cambios proporciona:
- Mayor par de salida
- Velocidad de operación reducida
- Mejora en la capacidad de carga
Un sistema típico de motor paso a paso microreductor incluye:
- Motor paso a paso en miniatura
- Mecanismo de reducción de engranajes de precisión
- Eje de salida
- Controlador y driver del motor
Esta combinación permite a los ingenieros obtener un alto par desde un paquete mecánico pequeño.
Why Small Motors Have Difficulty Producing High Torque
La miniaturización introduce varias limitaciones técnicas.
Cuando el tamaño del motor disminuye, los ingenieros deben enfrentarse a:
Reduced Magnetic Space
Los motores más pequeños disponen de menos espacio interno para:
- Imanes permanentes
- Estructura del rotor
- Bobinados de cobre
Esto limita la generación de par electromagnético.
Lower Heat Dissipation Capability
Los motores compactos tienen una superficie limitada para la transferencia de calor.
El calor excesivo puede causar:
- Reducción de la eficiencia
- Menor par continuo
- Vida útil de los componentes acortada
Mechanical Load Challenges
Muchos dispositivos compactos requieren motores que impulsen:
- Tornillos sin fin
- Mecanismos lineales
- Etapas de posicionamiento de precisión
- Actuadores pequeños
El motor debe proporcionar suficiente par mientras cabe en un espacio reducido.
Esto plantea el desafío fundamental de la ingeniería:
How can a smaller motor generate enough force without increasing its physical size?
How Micro Geared Stepper Motors Increase Torque
1. Optimized Magnetic Circuit Design
El rendimiento en torque de un motor paso a paso miniatura depende en gran medida de su estructura electromagnética.
Los fabricantes mejoran la densidad de torque mediante:
- Diseño mejorado del imán del rotor
- Geometría optimizada de los dientes del estator
- Espacio de aire reducido
- Mejor distribución del flujo magnético
Un circuito magnético bien diseñado permite convertir una mayor cantidad de energía eléctrica en torque mecánico.
Para equipos compactos de precisión, se suelen elegir estructuras de motores paso a paso híbridos porque ofrecen:
- Alto par de retención
- Posicionamiento preciso
- Funcionamiento estable a bajas velocidades
2. Gear Reduction Improves Output Torque
La principal ventaja de un diseño con engranajes es la multiplicación del torque.
La relación básica es:
Output Torque = Motor Torque × Gear Ratio × Gear Efficiency
Por ejemplo:
Un motor combinado con una caja reductora de 10:1 puede proporcionar un torque de salida significativamente mayor al tiempo que reduce la velocidad de rotación.
Esto resulta útil cuando la aplicación requiere:
- Fuerza de empuje elevada
- Movimiento controlado
- Funcionamiento a baja velocidad
- Posicionamiento estable
A micro geared stepper motor allows engineers to replace larger motors while maintaining required mechanical performance.
3. Higher Torque Density Through Compact Design
La densidad de torque se refiere a cuánto torque produce un motor en relación con su tamaño.
Mejorar la densidad de torque exige lograr un equilibrio entre:
- Rendimiento magnético
- Diseño del bobinado
- Resistencia mecánica
- Gestión térmica
Una alta densidad de torque es especialmente importante en:
- Dispositivos médicos portátiles
- Robots compactos
- Instrumentos de precisión
- Equipos automatizados de inspección
Where Micro Geared Stepper Motors Are Used
Medical Equipment Applications
Los dispositivos médicos suelen requerir motores compactos que puedan proporcionar movimientos precisos y repetitivos.
Las aplicaciones típicas incluyen:
- Bombas de jeringa
- Sistemas de dispensación de medicamentos
- Analizadores de laboratorio
- Instrumentos de diagnóstico
Por ejemplo, en una bomba de jeringa, el motor acciona un mecanismo de tornillo sin fin para controlar el movimiento del émbolo.
El motor debe proporcionar:
- Desplazamiento preciso
- Operación estable a baja velocidad
- Salida de fuerza constante
Un micro motor paso a paso con reducción es adecuado porque ofrece un movimiento controlado sin necesidad de un actuador grande.
Semiconductor Inspection Equipment
Los equipos de fabricación de semiconductores requieren un posicionamiento extremadamente preciso dentro de espacios limitados.

Entre las aplicaciones comunes se encuentran:
- Módulos de ajuste óptico
- Sistemas de posicionamiento de sensores
- Equipos de inspección de obleas
- Plataformas de prueba
Los requisitos importantes incluyen:
- Pequeña huella de instalación
- Bajas vibraciones
- Posicionamiento repetible
- Operación confiable
Los micro motores paso a paso con reducción ayudan a los ingenieros a desarrollar sistemas de movimiento de precisión compactos.
Robotics and Small Actuators
Los pequeños sistemas robóticos necesitan motores ligeros con una potencia mecánica suficiente.
Las aplicaciones incluyen:
- Garras robóticas
- Pequeñas articulaciones robóticas
- Robots de inspección
- Robots de laboratorio
En comparación con los motores convencionales, los motores paso a paso reductores ofrecen:
- Mayor par en un paquete más pequeño
- Arquitectura de control sencilla
- Control preciso del movimiento
Compact Automation Equipment
Los fabricantes de sistemas de automatización suelen enfrentarse a estrictas limitaciones de espacio.
Las aplicaciones incluyen:
- Máquinas dispensadoras
- Mecanismos de alimentación
- Equipos de pick-and-place
- Sistemas de ensamblaje
El motor debe soportar:
- Ciclos frecuentes de arranque‑parada
- Posicionamiento preciso
- Funcionamiento estable
Micro Stepper Motor vs Micro Geared Stepper Motor
Elegir entre un motor micro paso a paso estándar y una versión reductora depende de los requisitos de la aplicación.
| Feature | Micro motor paso a paso | Micro Geared Stepper Motor |
| Motor Structure | Stepper motor only | Stepper motor + gearbox |
| Output Torque | Limited by motor size | Increased through gear reduction |
| Velocidad | Higher rotational speed | Lower speed with higher torque |
| Position Accuracy | High | High |
| Load Capability | Medium | Higher |
| Installation Size | Más pequeño | Slightly longer |
| Best Application | Lightweight mechanisms | High-load compact systems |
For applications requiring more force at controlled speed, a micro geared stepper motor is usually the better option.
Micro Geared Stepper Motor Selection Guide
Seleccionar el motor adecuado requiere alinear las características del motor con las del sistema mecánico.
Los ingenieros deben evaluar:
- Par de salida requerido
- Velocidad de operación
- Condiciones de carga
- Espacio de instalación
- Precisión de posición
- Ciclo de trabajo
Key Selection Parameters
| Parameter | Meaning | Engineering Consideration |
| Gear Ratio | Speed reduction level | Higher ratio provides more torque |
| Output Torque | Available mechanical force | Must exceed application load |
| Step Angle | Movement resolution | Determines positioning accuracy |
| Rated Voltage | Operating voltage | Must match power supply |
| Rated Current | Motor operating current | Affects heat generation |
| Output Speed | Final shaft speed | Influences machine cycle time |
| Backlash | Gear clearance | Important for precision movement |
| Motor Size | Physical dimensions | Determines installation compatibility |
How Engineers Choose the Right Micro Geared Stepper Motor
Antes de elegir un motor, considere los siguientes factores:
Mechanical Load
Evaluar:
- Fuerza motriz requerida
- Par de arranque
- Requisitos de aceleración
- Margen de seguridad
Motion Requirements
Verificar:
- Precisión de posicionamiento requerida
- Velocidad de operación
- Frecuencia de movimiento
- Tiempo de operación continua
Environment Conditions
Considerar:
- Temperatura
- Exposición al polvo
- Vibración
- Espacio de instalación disponible
Control Compatibility
Confirmar:
- Voltaje del driver
- Clasificación de corriente
- Interfaz del controlador
- Requisitos de bucle abierto o bucle cerrado
Micro Geared Stepper Motor Compared with Other Compact Motors
| Motor Type | Advantages | Limitations | Typical Applications |
| Micro Geared Stepper Motor | High torque and accurate positioning | Lower maximum speed | Medical, robotics, automation |
| Micro DC Gear Motor | Simple continuous rotation | Needs feedback for accuracy | Pumps, actuators |
| Micro Servo Motor | High precision with feedback | Higher cost | Advanced robotics |
| Brushless DC Motor | High efficiency and speed | More complex control | High-speed equipment |
La mejor opción depende de si el sistema prioriza el par, la velocidad, la precisión o la complejidad del control.
Common Design Challenges and Solutions
Reducing Vibration
Los motores paso a paso pueden experimentar resonancia durante su funcionamiento.
Las soluciones incluyen:
- Control por microstepping
- Selección adecuada del driver
- Configuraciones optimizadas de aceleración
- Amortiguación mecánica
Managing Heat
Los motores compactos requieren un diseño térmico cuidadoso.
Los ingenieros pueden mejorar el rendimiento mediante:
- Selección de configuraciones de corriente adecuadas
- Optimización de la resistencia del devanado
- Evitación de cargas excesivas
Balancing Size and Performance
Aumentar el par a menudo requiere:
- Componentes magnéticos más grandes
- Relaciones de transmisión más altas
- Diseño mecánico mejorado
El diseño final debe equilibrar:
- Tamaño del motor
- Salida de par
- Velocidad
- Costo
Frequently Asked Questions About Micro Geared Stepper Motors
1. What is a micro geared stepper motor?
Un motor micro paso a paso reductor es un motor compacto que combina un motor paso a paso en miniatura con una caja de engranajes para aumentar el par de salida mientras mantiene un control preciso del movimiento.
2. Why do geared stepper motors produce higher torque?
La caja de engranajes reduce la velocidad y aumenta la ventaja mecánica, permitiendo que el motor genere un mayor par de salida desde un paquete pequeño.
3. What applications use micro geared stepper motors?
Se utilizan comúnmente en dispositivos médicos, robótica, sistemas de inspección de semiconductores, equipos de laboratorio y máquinas de automatización compactas.
4. Are micro geared stepper motors suitable for precision positioning?
Sí. Proporcionan un movimiento incremental preciso y son adecuados para aplicaciones que requieren posicionamiento repetible.
5. How do I select a micro geared stepper motor?
La selección debe considerar el par, la relación de transmisión, la velocidad, los requisitos de carga, el espacio de instalación, la precisión y las condiciones de operación.
6. Can micro geared stepper motors be customized?
Sí. Los fabricantes pueden personalizar las dimensiones del motor, la relación de transmisión, el diseño del eje, el voltaje, el par de salida y las especificaciones eléctricas según los requisitos de la aplicación.
Key Takeaways
- Micro geared stepper motors achieve high torque in ultra-compact designs by combining efficient motor structures with precision gear reduction.
- La reducción de engranajes aumenta el par de salida mientras mantiene un control preciso del movimiento por pasos.
- La optimización del circuito magnético, el diseño del rotor y la gestión térmica son factores críticos que afectan el rendimiento del motor.
- Estos motores se utilizan ampliamente en dispositivos médicos, robótica, equipos de semiconductores y sistemas de automatización compactos.
- Una selección adecuada requiere evaluar el par, la velocidad, la relación de transmisión, la precisión, la holgura y el entorno de operación.
- Las soluciones personalizadas de motores micro paso a paso reductores ayudan a los ingenieros a desarrollar sistemas de movimiento más pequeños y eficientes.
Conclusion
Los motores micro paso a paso reductores ofrecen a los ingenieros una solución práctica para aplicaciones que requieren alto par, posicionamiento preciso y espacio limitado para la instalación. Al combinar la tecnología de motores paso a paso en miniatura con una reducción de engranajes de alta precisión, estos motores proporcionan un rendimiento de movimiento confiable en entornos exigentes.
A medida que los equipos médicos, la robótica y los sistemas de automatización avanzan hacia diseños más compactos, las soluciones de movimiento compactas y de alto par adquirirán cada vez más importancia.
Elegir el motor adecuado requiere una cuidadosa evaluación de la carga mecánica, las condiciones de operación y los requisitos del sistema.
Welcome to contact us for customized stepper motor solutions. We provide professional support for motor selection, gearbox design, and application-specific motion systems.